


- @CSSDCC


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Tmux1. Tmux是什么?1.1 基本概念1.2 安装2. session操作2.1 启动2.2 分离2.3 退出2.4 绑定、解绑、切换session2.5 重命名session3. window操作3.1 新建窗口tmux new-window3.2 切换窗口3.3 重命名窗口4. pane操作4.1 划分窗格4.2 光标位置4.4 关闭窗格5. 其他操作5.1 tmux上下翻屏使用教程网
视觉SLAM十四讲 第1-2讲 初识SLAM1. slam 是什么2. SLAM基本模块3. 相机的种类4. 视觉slam基本流程5. 非/线性系统、非/高斯系统6. CMake1. slam 是什么定义:SLAM是Simultaneous Localization And Mapping的缩写,即同时定位与地图构建(我在什么地方?周围环境是怎么样的?)。它是指搭载特定传感器的主题,在没有环境先
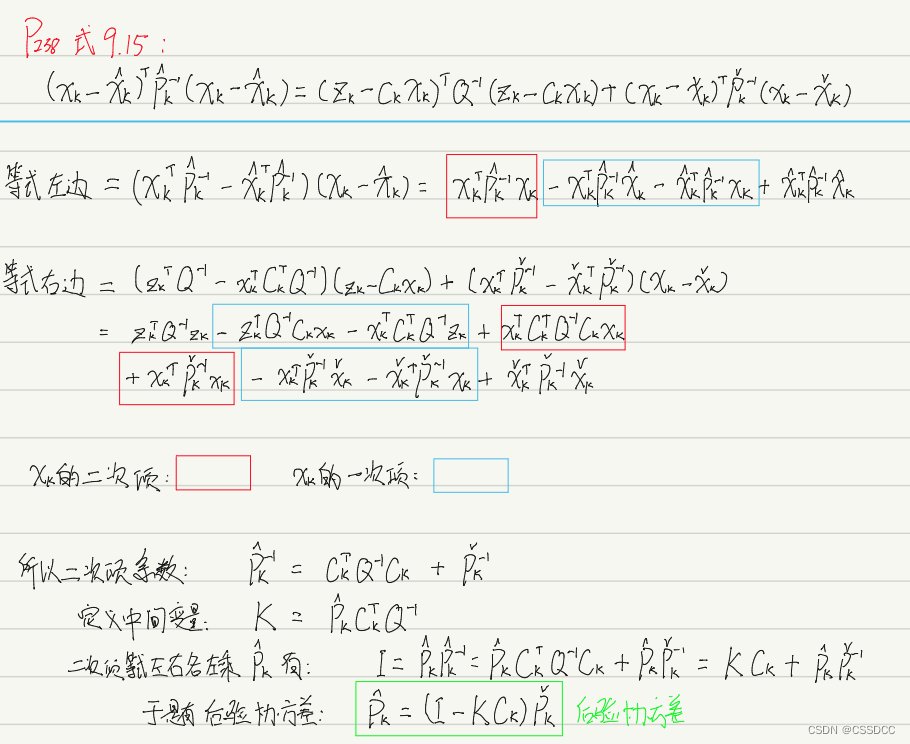
卡尔曼滤波(Kalman filtering)是一种利用线性系统状态方程,通过系统输入输出观测数据,对系统状态进行最优估计的算法。由于观测数据中包括系统中的噪声和干扰的影响,所以最优估计也可以看作是滤波过程。有简单一点的话术来总结:在后端优化中,我们可以根据所考虑时刻(帧数)信息的多少来进行分类::记住卡尔曼滤波器是对系统状态进行最优估计的方法,且利用的是线性系统状态方程。:状态估计:然后,我们将
反对称矩阵1. 定义2. 反对称矩阵与叉乘3. 反对称矩阵的行列式4. 反对称矩阵的乘法4.1 反对称矩阵连乘4.2 反对称矩阵与矩阵相乘5. 反对称矩阵的加法6. 无穷小旋转1. 定义反对称矩阵又称(斜对称矩阵)是一个方形矩阵,其转置矩阵和自身的加法逆元相等。A⊤=−A(1.1)A^{\top} = -A \tag{1.1}A⊤=−A(1.1)或写作A=(aij)A=(a_{ij})A=(aij
视觉SLAM十四讲第7讲 (3) 相机运动估计 2D-2D/3D-2D/3D-3D 理解与笔记
本文是本人面试过或者复习时遇到过的python知识点/面试题总结,将网上的各种博客或者自己的理解进行总结,持续更新~