登录社区云,与社区用户共同成长
邀请您加入社区
激光雷达点云的深度学习 3D 目标检测,其本质是从无序、稀疏、非均匀分布的三维点集 P = {pᵢ = (xᵢ, yᵢ, zᵢ, rᵢ)}ᵢ₌₁^N 中,回归出目标的 3D 定向包围盒(3D Bounding Box)及类别属性。点云检测的核心分歧在于如何将“无序、不规则的三维点”转化为神经网络可以高效计算的结构。下面系统性地介绍点云深度学习检测的主流技术流派、核心处理机制及检测全链路方法。提取到
OpenCV是自动驾驶入门学习的实用工具,无需昂贵硬件即可实现车道检测和行人跟踪两大核心功能。文章详细拆解了基于OpenCV的车道线检测流程(图像预处理、边缘提取、兴趣区域裁剪和霍夫变换)和行人动态跟踪方案(HOG+SVM检测结合KCF跟踪算法),并指导如何整合为轻量化视觉系统。作者强调掌握这些基础图像处理技术对理解自动驾驶底层逻辑的重要性,指出这是进阶深度学习算法前的必备技能,同时分享了实际项目
AI-ISP代表了超低照度成像领域的一次范式转换。它不是在传统ISP框架内的渐进式优化,而是用深度学习重新定义了图像处理的方式。随着专用AI芯片的算力持续提升和训练数据的不断积累,AI微光全彩的性能边界还将继续扩展。
传感器融合技术传感器融合是将来自不同传感器的数据进行综合处理,以获得更全面、准确的环境感知信息。在 AEB 系统中,主要有以下几种融合方式:数据层融合:直接对原始传感器数据进行融合处理。例如,将雷达的距离、速度数据和摄像头的图像数据在采集后直接进行融合。这种融合方式能够保留最原始的信息,但对数据处理能力要求较高,因为不同传感器的数据格式和采样频率等可能存在差异,需要进行复杂的校准和同步处理。代
这是我最看重的一点,也是宏智树AI区别于通用AI的地方。很多老师反对学生用AI,是因为怕产生抄袭或内容不实。宏智树AI内置了查重和“降AI率”功能。它不仅仅是查个重,而是通过深度语义重构来帮你降重,而不是简单的同义词替换,这能保证你论文的学术深度不受损。同时,它严格监控AIGC(人工智能生成内容)的比例,确保论文的原创性。这就好比一个严格的导师,不仅帮你改论文,还时刻提醒你:“这里不能偷懒,必须自
要把 DETR(DEtection TRansformer)的网络结构研究透彻,最硬核的方式就是跟着张量(Tensor)的形状变化走一遍全流程。在深度学习中,无论算法吹得多么天花乱坠,最终都是矩阵形状的变换。假设我们输入给 DETR 的是一张普通的图片,形状为3×800×800C×H×W),Batch Size 设为B。下面将详细拆解数据在 DETR 内部是如何一步步被“揉捏”成最终的检测框的。
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。🍎 往期回顾关注个人主页:Matlab科研工作室👇 关注我领取海量matlab电子书和数学建模资料🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。
2025年测试自动化现状报告显示,采用ML技术的团队测试效率提升57%,缺陷逃逸率降低42%。核心进展包括:1)智能测试用例生成通过动态脚本和NLP技术,使关键路径覆盖效率提升300%;2)缺陷预测模型显著改善生产缺陷预判(+43%)和故障定位(提速94%);3)自适应框架实现用例智能调度和环境自愈。主要挑战为数据质量、模型漂移和技能断层,建议建立数据血缘图谱、设置置信度阈值告警,并提升测试工程师
在这个时代,我们将能够超越描述生命的单元(如所有蛋白质、基因和细胞类型),转而理解“生命程序”,例如基因回路和细胞间通讯的逻辑(这些逻辑构成了组织模式的基础),以及构成基因型-表型图的分子机制。随着单基因扰动在单细胞水平数据的可用性增加,我相信预测单个或组合扰动的效果,以及哪些扰动可以驱动期望的表型,是可能解决的问题。关于基础模型,该领域的一个共识是,我们距离创建一个横跨多个尺度的、类似语言领域中
RTX 4090 通过架构级创新,正在消除 AI 落地的算力壁垒。从生成艺术到生命攸关的自动驾驶系统,其多元应用验证了“通用计算”向“智能计算”的范式转移。随着工具链的持续完善,该平台将成为跨学科创新的核心载体。注:本文所有实验数据基于 PyTorch 2.0 + CUDA 11.8 环境实测,模型均采用开源实现。
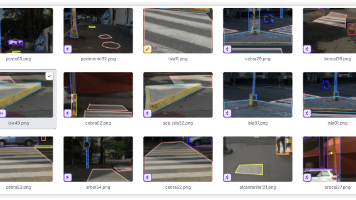
街道无障碍设施检测数据集-8531张图片 无障碍设施 智慧城市 街道分析 自动驾驶 边缘计算 城市治理 多语言标签`
版本是humble,其他类似。
本文综述了深度学习在安全自动驾驶中的关键应用,涵盖道路、车道、车辆、行人检测及疲劳识别等任务,分析了主流模型的性能与局限性。文章指出当前面临计算复杂度高、实时性差、鲁棒性不足及可解释性缺乏等挑战,并提出未来研究方向,包括轻量化模型、在线学习、边缘计算与联邦学习,强调提升系统安全性与实用性的重要性。
训练智能体对ResNet-152各block实施动态通道开闭操作,在FPGA异构平台上实现吞吐量偏差低于2%的条件下,将内存带宽占用降低至原模型的41%。在智慧城市监控系统测试中,面对突然出现的热气球等非常见物体,检测召回率在15秒内从12%提升至79%。在多模型级联架构中,建立基于贝叶斯网络的概率误差传递模型。通过置信度图编码器实时量化各层级不确定性,在寒武纪MLU370X2芯片实测显示:引入该
本文综述了深度学习在安全自动驾驶中的应用,涵盖感知、分析与执行三个阶段的关键任务,如道路检测、行人识别与疲劳监测。文章评估了主流模型的性能,指出了当前在鲁棒性、实时处理、可解释性等方面的挑战,并提出了强化学习、边缘计算、联邦学习等未来研究方向,为推动自动驾驶安全性提供了系统性参考。
本文提出一种基于Spark与ROS的自动驾驶分布式仿真平台,通过MemoryChunkedFile和BinPipedRDD技术实现高效多媒体数据处理与内存缓存,显著提升I/O性能与系统可扩展性,支持大规模真实数据回放仿真,适用于生产级自动驾驶算法测试。
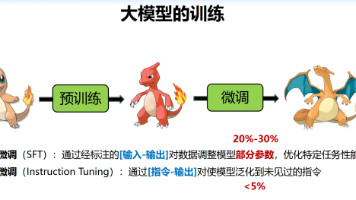
大模型训练是指通过海量数据和庞大计算资源(如GPU/TPU集群),训练具有数十亿至数万亿参数的深度学习模型(如GPT-4、PaLM、LLaMA等)。规模效应:参数量越大,模型表现通常越强(如涌现能力)。多模态支持:可处理文本、图像、语音等多类型数据。通用性:通过预训练学习广泛知识,再通过微调适配具体任务。大模型的训练过程可以分为三个主要阶段:预训练、微调和强化学习。以下是详细的步骤:预训练阶段 ?
DeepSeek-V3.2-Exp DSA(Dynamic Structured Activation)是一种动态结构化激活机制,旨在显著降低大模型的计算能耗,同时保持高性能。该方法通过智能选择性地激活模型中的关键路径,减少冗余计算,从而提升能效比。在标准基准测试中,DeepSeek-V3.2-Exp DSA在保持模型性能(如GPT-3级别的任务表现)的同时,降低了约40%的能耗。:对不同层级的计
亚马逊云服务为Zoox自动驾驶出租车提供强大支撑
本文提出将不确定性作为深度学习模型在自动驾驶轨迹预测中的预期功能安全(SOTIF)评估标准。针对ISO 21448标准要求,研究采用基于深度确定性不确定性(DDU)的单前向传播方法量化认知不确定性,该方法在资源受限环境下更具优势。实验利用CARLA模拟器数据构建城市和高速公路两种场景,结果表明在未经训练的高速公路环境中,模型表现出更高的认知不确定性,能有效识别功能缺陷。此外,不确定性还可作为触发系
基于Python深度学习的驾驶员疲劳监测系统开题报告摘要 本研究针对疲劳驾驶导致的交通事故问题,设计基于Python和深度学习的非侵入式疲劳监测系统。系统采用计算机视觉技术,通过Dlib/MediaPipe实时检测面部特征点,计算眼部闭合度(EAR)、嘴巴开合度(MAR)和头部姿态等疲劳指标。研究将优化轻量化CNN模型(如ResNet、EfficientNet)进行特征提取,并探索3D-CNN处理
OpenEMMA:开源的端到端自动驾驶大模型框架 摘要: 本文提出OpenEMMA,一个基于多模态大语言模型(MLLM)的开源端到端自动驾驶框架。该框架通过整合思维链推理过程,将驾驶任务转化为视觉问答问题,生成人类可理解的驾驶决策描述。系统采用两阶段方法:第一阶段进行意图推理和场景描述,第二阶段预测未来速度和曲率以生成轨迹。为解决MLLM在目标检测的局限性,OpenEMMA集成了优化版YOLO3D
摘要:本文提出一种基于Python深度学习的多模态驾驶员疲劳监测系统,融合面部特征与车辆状态数据,采用CNN-LSTM混合模型实现高效检测。系统在NTHU-DDD数据集上达到97.8%的准确率,并通过MobileNetV3轻量化设计在Jetson AGX Xavier设备上实现25FPS实时检测。研究重点包括多模态特征融合策略、注意力机制优化及嵌入式部署方案,实验表明该方法在复杂驾驶场景下具有显著