


- @xmyzqs1212


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了一个Blender插件,用于通过光线追踪技术将相机视角下的3D场景转换为点云数据。该插件从相机光心向每个像素发射射线,与场景物体求交后将交点坐标导出为ASC或NPZ格式的点云文件。核心功能包括:1)支持设置分辨率、采样步长等参数;2)可选择场景中的任意相机;3)提供点云数据可视化和导出功能。代码实现了射线投射计算、数据存储和用户界面交互,适用于3D扫描、计算机视觉等需要将3D场景转换为点
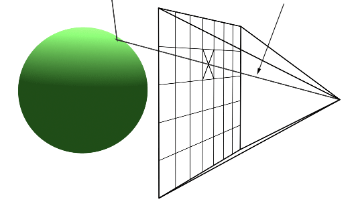
本文介绍了在Blender中使用Projectors插件模拟投影仪进行结构光3D扫描的方法。首先需下载安装插件并切换系统语言为英文,安装后在3D视图右侧边栏启用Projector功能。接着将渲染引擎改为CyclesGPU,创建Projector后选择CustomTexture投影模式,调整投影仪分辨率并导入纹理图像。最后设置投影仪内参,包括计算投射比(投影距离/投射图片宽度)和主点位移(基于投影仪
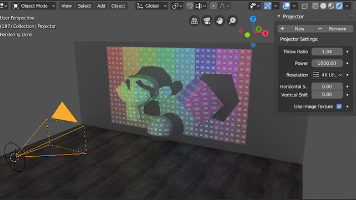
本文介绍了如何在Blender中模拟FPP结构光3D传感器的外参数匹配方法。重点分析了Blender相机坐标系与标准三维测量坐标系之间的差异:Blender相机的默认坐标系方向与世界坐标系相反,需要通过180°旋转变换来对齐。详细推导了相机和投影仪(用聚光灯模拟)的坐标变换关系,给出了从标准测量坐标系到Blender坐标系的转换公式(3-4和3-5)。研究发现,Blender坐标系绕X轴旋转180
这篇文章介绍了一个名为win-pipe的Windows专用命名管道库,主要包含接收器(receiver)、发送器(sender)和双向管道(DuplexPipe)三个核心组件。接收器通过异步线程处理消息接收并调用回调函数,发送器提供简单的消息发送功能,双向管道则封装了二者实现双向通信。该库采用MIT许可证,提供了线程安全的消息处理机制,支持管道连接管理、错误处理和资源自动释放。代码结构清晰,包含详
2)每绘制一块图像,对应绘制两个三角形((0,0),(1,1)单位矩形内的两个三角形),通过修改ModelMatrix,每次将两个三角形绘制在窗口的不同区域范围内,对ModelMatrix的修改包括平移和缩放两个部分(见代码RenderPattern接口实现)。1)将大图像拆分为多个小块(Tile),渲染整幅图像分解为每次绘制一块(Tile)图像,绘制多次,确保每块图像的纹理尺寸不超过OpenGL
滑动窗口动态阈值 + 阈值范围 + 开操作 + 闭操作 + 连通域提取和分析。
滑动窗口动态阈值 + 阈值范围 + 开操作 + 闭操作 + 连通域提取和分析。