


- @weixin_47869094


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
与此同时,发现yolo v5更新到了v7.0.0的版本,于是就想着把yolo 进行升级,同时将pytorch版本也更新到最新的2.1.0,这样就可以采用torch.onnx.dynamo_export 进行转onnx模型的操作尝试了。注意到rknn模型的转换用到了dataset.txt,它指定的是原版COCO训练下的yolov8的图片,而现在的自定义数据集中没有这样的图片。同时发现,量化后的rkn

设置PROTOCOL_BUPFERS_PYTHON_iMPLEMENTATION=PYTHON(但这将使用纯PYTHON解析,速度会慢很多,更多信息:https://developers.google.com/protocolbuffers/docs/news/2022-05-06#python更新(桨板)F:\pycharm\pycharm社区版2022.1.4\bin\PidleOCR-rel
ubuntu下找不到VideoCapture类,原因是没有将libopencv_videoio.so连接进来,对于 VideoCapture 类,至少需要链接到 opencv_core、opencv_imgproc 和 opencv_videoio 库。#include这个错误提示是因为找不到OpenCV的dnn模块,可以尝试安装OpenCV并重新编译代码。在make的时候报错opencv2/dn
在SDK目录rv1126_rv1109\external\rknn-toolkit\packages下有rknn_toolkit-1.6.0-cp36-cp36m-win_amd64.whl(备注:我从github下载最新的rknn toolkit的时候,对应的whl并没有一起下过来,https://github.com/rockchip-linux/rknn-toolkit/releases需要

可以在 https://netron.app/ 中拖入 resnet18.onnx 文件查看模型结构。我们先导入torchvision中的resnet18模型,演示它的推理效果。本文介绍将pytorch模型转换成onnx模型并进行推理的方法。下面的代码包括了设置输入输出尺寸,以及动态可以变batch等等。以便和onnx的结果进行对比。
这使得在同一系统上安装和使用ROS1和ROS2成为可能。2.ROS1和ROS2之间的交互可以通过ROS1-ROS2桥实现。因此,用户可以将ROS1的现有软件包转换为ROS2,以充分利用ROS2提供的新功能和性能。2.使用两个框架需要额外的学习和开发成本,因为ROS1和ROS2具有不同的软件架构和编程范式。1.ROS1和ROS2可以同时运行在同一个系统上,这为用户提供了更多的选择和灵活性。3.在使用

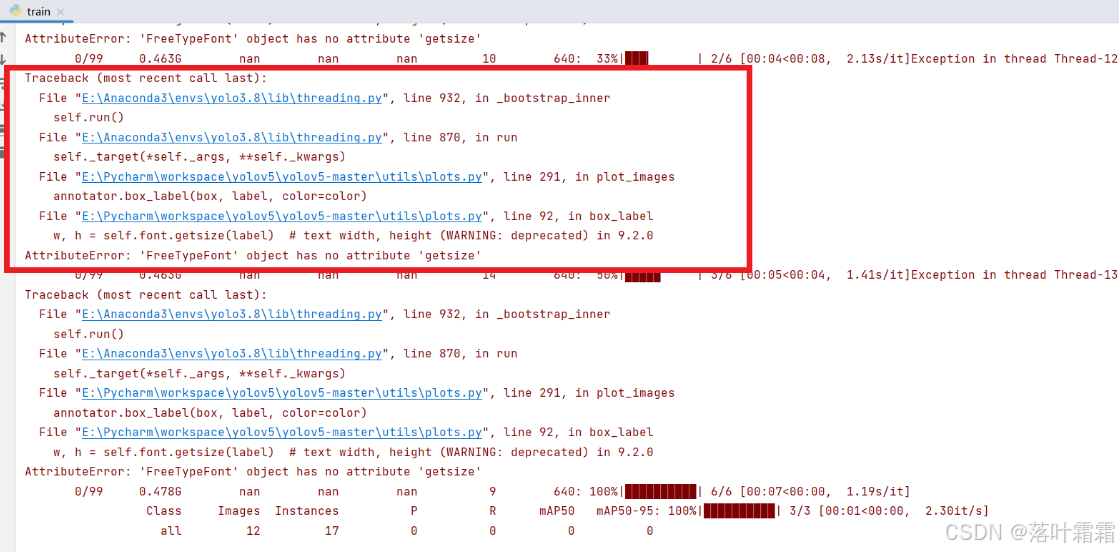
在utils/plots.py文件的第91行左右,找到 w, h = self.font.getsize(label) 这行代码,替换成 x, y, w, h = self.font.getbbox(label) 即可完美解决。将Pillow 降级到9.5后,就会产生第二个问题:旧版本的Pillow(9.5.0)与另一个已安装的库(psd-tools 1.9.34)不兼容。这是因为安装了新版本的
国内多线程异步提高RK3588的NPU占用率,进而提高yolov5s帧率文章和代码使用yolov5s进行讲解, 其他模型如resnet之类的同理,稍作修改就可以使用。由于已经有很多人,如, 孙尧等做了如何通过修改模型提高视频推理帧率的教程, 这里我就主要讲另外一种性能的方法——多线程异步。

遇到buildroot编译qt,configure时出错ERROR: Feature ‘xxxxx’ was enabled, but the pre-condition ‘YYYYY’ && ‘ZZZZZ’ failed!解决方法,在buildroot/package/qt5/qt5base/qt5/qt5base.mk中加上-recheck-all,然后重新编译make qt5base,根据编
1、NVIDIA驱动的默认安装路径是在:C:\Program Files\NVIDIA Corporation\NVSMI,将该路径添加到系统的环境变量中的Path中,再一路确定即可。点击->此电脑->管理->设备管理器->往下拉有一个显示适配器->然后我发现上面有一个黄色感叹号->下载安装了最新的驱动,选择的第一个->然后再次输入nvidia-smi就好了。2、重新打开cmd窗口,输入nvidi
