写文章


- @weixin_46190814


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
pytorch图像分类实战 之模型部署
第七次任务是模型部署学习。代码教程:https://github.com/TommyZihao/Train_Custom_Dataset 。
VIR-SLAM代码分析2——VIR_VINS详解
VIR-SLAM代码学习第二弹!详细介绍VIR-SLAM中最重要的模块VIR_VINS中的程序。篇幅所限,本篇内容还有estomator中的函数没有详细介绍,这一部分最重要将在第三弹中介绍。

论文阅读:Visual-inertial SLAM aided estimation of anchor poses and sensor error model parameters of UWB
Visual-inertial SLAM aided estimation of anchor poses and sensor error model parameters of UWB论文阅读总结

论文阅读:C2VIR-SLAM: Centralized Collaborative Visual-Inertial-Range SLAM
C2VIR-SLAM: Centralized Collaborative Visual-Inertial-Range Simultaneous Localization and Mapping

VIR-SLAM代码分析3——VIR_VINS详解之estimator.cpp/.h
VIR-SLAM代码阅读简要分析

VIR-SLAM代码分析1——整体架构
VIR-SLAM代码学习第一弹:整体结构分析!


扩展卡尔曼滤波技术(Extended Kalman Filter,EKF)
卡尔曼滤波算法是通过一个线性随机差分方程来估计当前状态,如果状态估计关系以及测量关系非线性则使用扩展卡尔曼滤波算法, EKF 是卡尔曼滤波器的非线性版本,它对当前均值和协方差的估计进行线性化。

VIO外参标定方法总结
外参标定学习记录

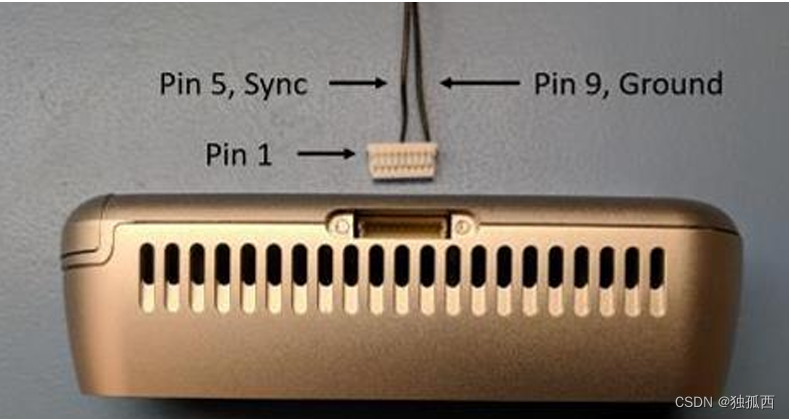
realsense D435i 实现外部时钟触发硬件同步多相机数据采集
利用D435i相机,基于librealsenseSDK进行外部时钟硬件触发的多相机数据采集,包含D435i相机能采集到的所有数据:深度、彩色、双目灰度、加速度计、陀螺仪。