


- @weixin_42554470


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
使用i2cdetect工具检测i2c总线4上面挂载的设备,发现芯片IP I2C总线报错。本文描述i2c_dw_handle_tx_abort: lost arbitration的解决方法

最近在keil中进行移植LWIP协议栈,出现了如下的现象,找不到这个头文件, cannot open source input file "lwip/opt.h": No such file or directory

昨天遇到一个问题,就是使用i2cdetect检测不到外部所挂载的eeprom芯片。然后又检查了引脚配置发现没有错误将i2c总线的时钟频率进行减低,试一下。(后来发现和这个无关)1;0;50000;最后检查硬件,发现SCL和SDA接反了。

Miniconda 是一个轻量级的 Python 发行版,它是 Anaconda 的一个简化版本。Anaconda 是一个广泛使用的数据科学平台,包含了众多的 Python 包和工具,而 Miniconda 只包含了运行 Python 和 Conda 所必需的最小集合。Conda 是一个开源的包管理和环境管理工具,用于安装、运行和更新软件包及其依赖项。
在进行芯片选型和性能评估的过程中,coremark可以帮助我们初步估计芯片的整体性能。以上就是使用coremark进行测试和评估一些芯片性能的具体方法。

在Ubuntu或者其它的Linux发行版中,守护进程是一个很重要的概念。以下介绍如何在Linux中编写一个守护进程。以上就是如何在ubuntu中编写一个守护进程的方法,守护进程在Linux中有很大的作用,本次只是进行一个简单的举例,具体的应用场景我们可以进行自定义。

在Ubuntu或者其它的Linux发行版中,守护进程是一个很重要的概念。以下介绍如何在Linux中编写一个守护进程。以上就是如何在ubuntu中编写一个守护进程的方法,守护进程在Linux中有很大的作用,本次只是进行一个简单的举例,具体的应用场景我们可以进行自定义。
本文介绍了在华为昇腾芯片上使用Ollama部署DeepSeek-R1大模型的实践过程。首先展示了硬件配置(存储、内存、CPU资源),然后详细介绍了Ollama平台的功能特性及其安装方法(包括ARM64位版本的特殊安装步骤)。通过实际部署1.5B参数的deepseek-r1模型进行测试,发现该模型在端侧运行时CPU负载极高,响应速度较慢。实验结果表明,当前配置下运行该轻量级大模型仍存在性能瓶颈,为后
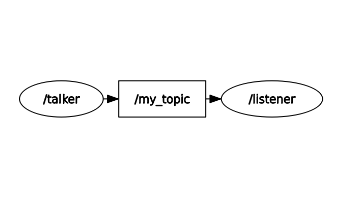
ROS2(Robot Operating System 2)不是传统意义上的“操作系统”,而是一款运行在 Linux、Windows、macOS 乃至 RTOS 之上的开源机器人中间件与开发框架,为机器人应用提供通信、驱动、算法、工具链一站式支持。2.版本演进:2020 年发布 ROS1 最终版,官方维护将于 2025 年终止;ROS2 自 2017 年起进入稳定迭代,2022 年推出首个 5 年
摘要:在Ubuntu 18.04系统中运行程序时出现GLIBCXX_3.4.29和GLIBCXX_3.4.26版本缺失错误,原因是该系统默认最高仅支持GLIBCXX_3.4.25。解决方案是通过添加PPA源并安装gcc-9/g++-9来升级GCC和libstdc++。文中还分析了GCC/G++的重要性:作为开源世界的标准编译器,具有跨平台能力强、语言支持广泛、性能优化出色等特点,是软件生态的基石工