


- @weixin_38241876


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
唯一的前提是:**深度图必须和彩色图配准**,且**深度图在该像素处必须有有效值**(这就是 [obj_detect.py:101](file:///home/lhq/ros2_ws/src/ros2_moveit2_ur5e_grasp/src/vision/vision/obj_detect.py#L101) 那行 `if Z <= 0 or np.isnan(Z): continue` 的意
MTC 是一个,把“抓取—移动—放置”这种复杂操作,拆成很多小步骤,每一步自动规划,最后拼成一条完整可行的机器人轨迹。传统 MoveIt 你只能做:“从 A 点规划到 B 点”“沿直线走一段”但真实任务是这样的:打开手爪 → 移动到物体上方 → 生成抓取位姿 → 求 IK → 闭合手爪 → 附着物体 → 抬起 → 移动到放置点 → 下放 → 打开手爪 → 分离 → 撤退 → 回 home这么多步骤
使用 MoveIt 构建更复杂的应用程序通常需要开发者深入研究 MoveIt 的 C++ API。额外的好处是,直接使用 C++ API 会跳过许多 ROS Service/Action 层,从而显著提升性能。MoveIt Python API 绑定了 C++ API 的一个子集。在尝试将新机器人与 MoveIt 2 集成之前,请检查你的机器人是否已经完成设置(参见运行 MoveIt 的机器人列表
你需要使用 **`Octomap`** 将 FAST-LIVO2 的**三维体素/点云地图**进行**体素化**,并投影生成**二维占据栅格地图(2D Occupancy Grid Map)**,供 Nav2 的全局规划器使用。| **Sphere-VIO** | **统一球面表示**(专为多相机设计) | EuRoC数据集上ATE RMSE为**0.1072米**,优于VINS-Fusion约*
例如在主线程中:m_Client = new MyClient();在新开的线程:std::thread sendThread(&socketTest::sendThreadProc, this);sendThreadProc里面不要使用m_Client发送数据,而是再创建一个MyClient对象来发送数据。不要在新创建的线程中使用另一个线程的socket发送数据,需要新建一个socket来发送数

【代码】tensorrt获取输入输出。
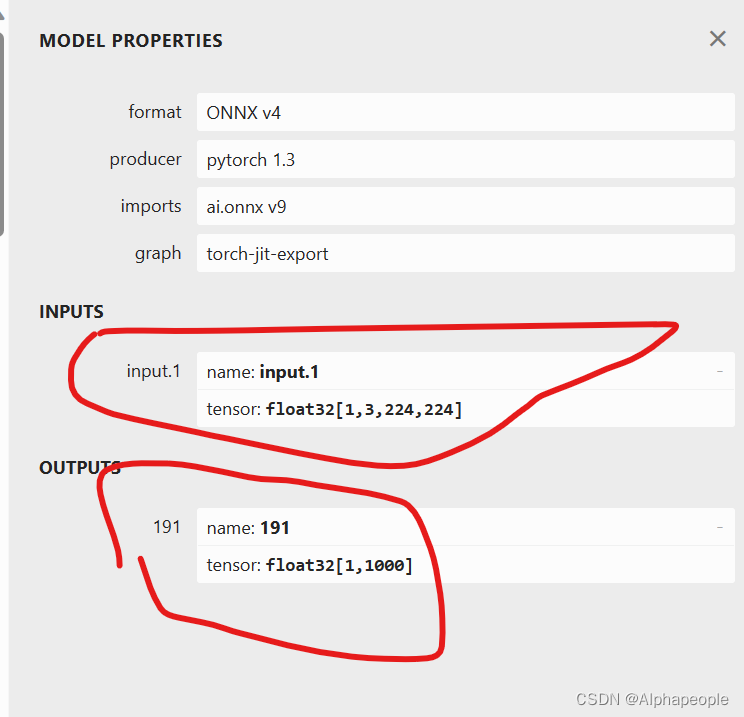
【代码】tensorrt C++推理。
【代码】onnx转tensorrt。

VLA SOTA哪家强? 盘点20个VLA benchmarks_vlabench-CSDN博客
train.py# from torchvision.models.resnet import resnet34# from dataset import datasest# from torch.optim.lr_scheduler import StepLR# from torch.nn import CrossEntropyLoss# import torch# from torch.uti