


- @lyx4949


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
转载自简书:https://www.jianshu.com/p/b605cb10cc30opencv读入、显示、保存图像
运动一个launch文件,同时启动多个节点。
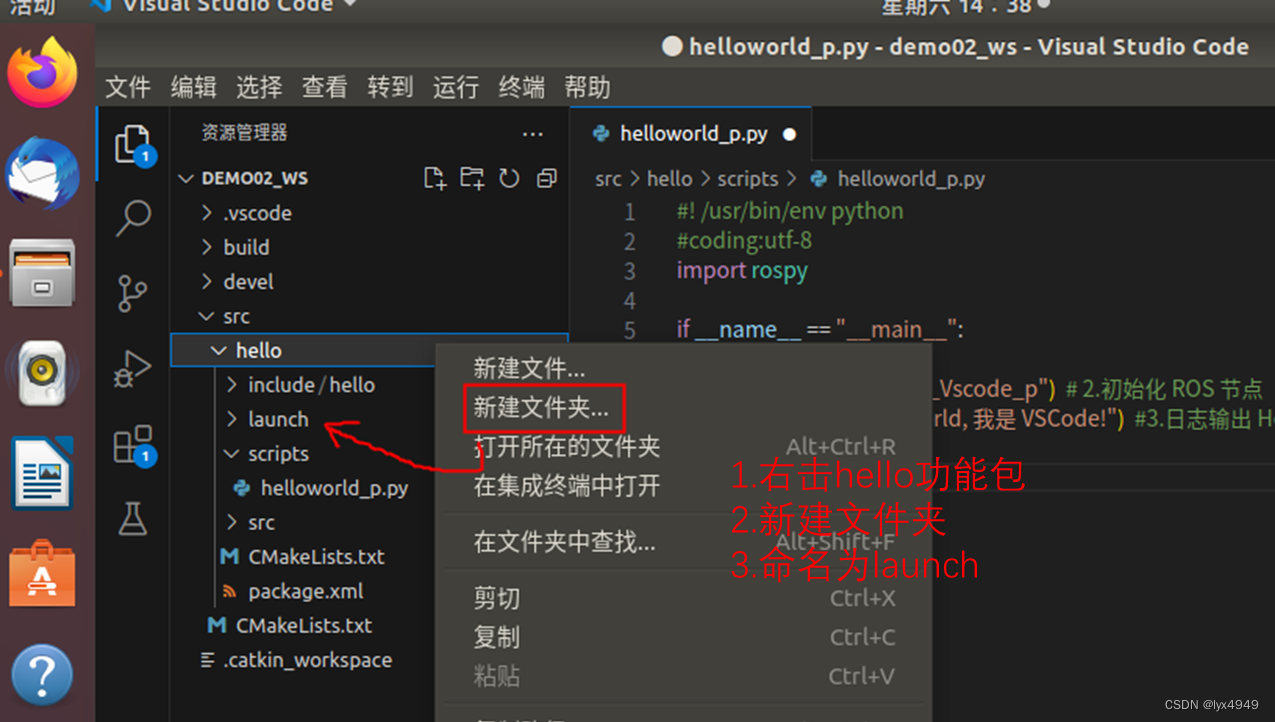
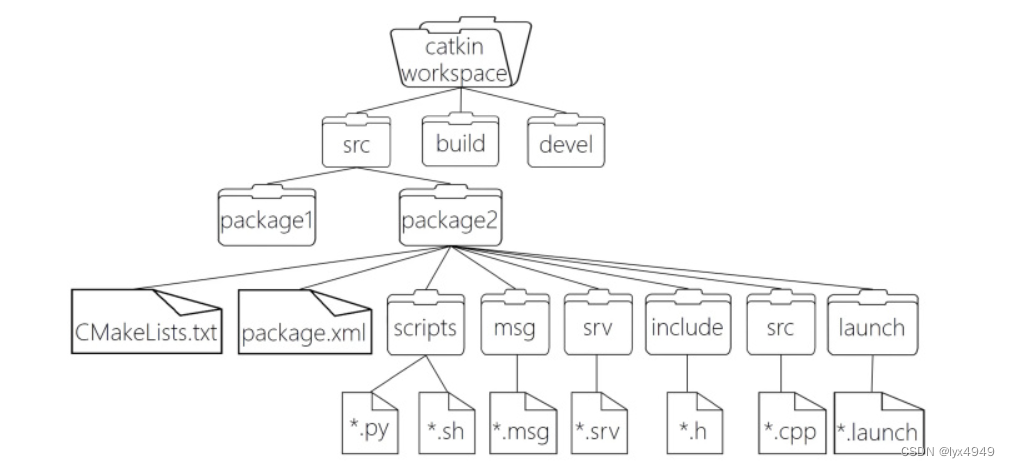
本篇作为ROS学习的第二篇,是关于如何在Ubuntu18.04中使用VSCode编写一个Python程序,输出“Hello!”的内容介绍。|--- devel:开发空间,用于存放编译后生成的目标文件,包括头文件、动态&静态链接库、可执行文件等。|--- build:编译空间,用于存放CMake和catkin的缓存信息、配置信息和其他中间文件。|--- src: 源码|-- package:功能包(
本章详细介绍了Linux Ubuntu 安装 Claude Code 并接入火山方舟模型流程,在文末添加了注意事项
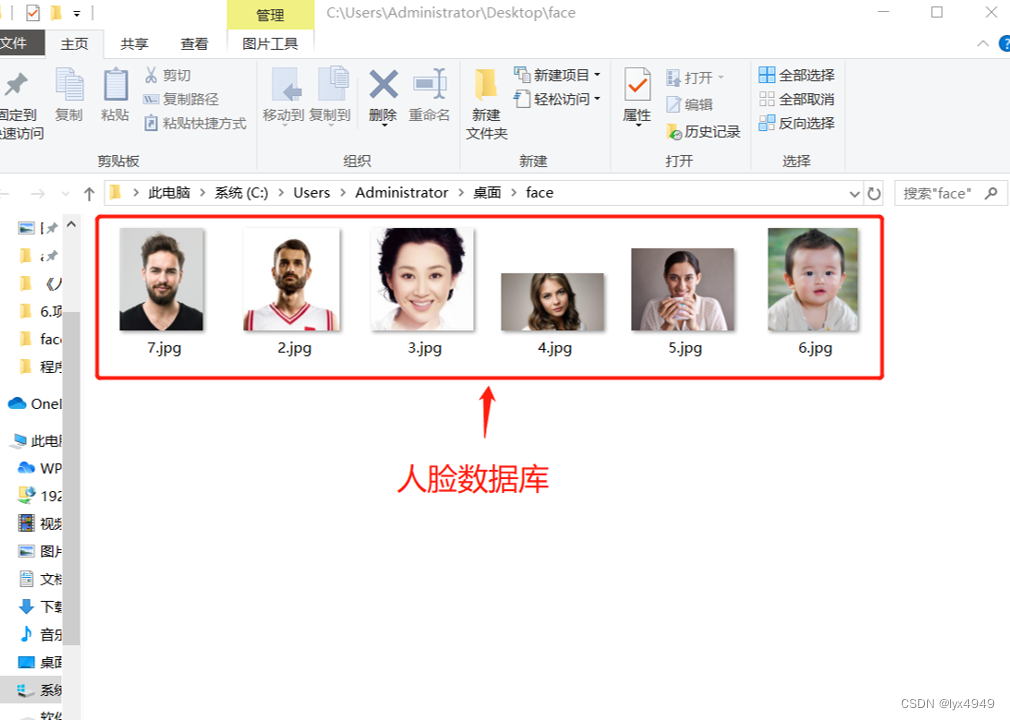
本项目使用face_recognition库编写一个简单的python程序,实现人脸识别。这个库是基于深度学习技术,希望尽量用最方便最简单的方式实现人脸识别,只要使用一张图片进行训练就能从大量的人脸数据找到验证者对应的身份,准确率达96%。face_recognition是一个人脸识别开源库,是在深度学习框架dlib上做的整合。通过 Python 语言将它封装为一个非常简单就可以实现人脸识别的 A
在Linux中安装Python出现无可候选
之前做停车场项目的时候只将视频显示在图形化界面上,但没有保存视频,被同事嫌弃。所以参考了网上的资料,进行了简化,利用摄像头拍摄视频并保存为mp4import cv2cap = cv2.VideoCapture(0)#设置摄像头端口widght = int(cap.get(3)) #在视频流的帧的宽度,3为编号,不能改height = int(cap.get(4)) #在视频流的帧的高度,4为编号,
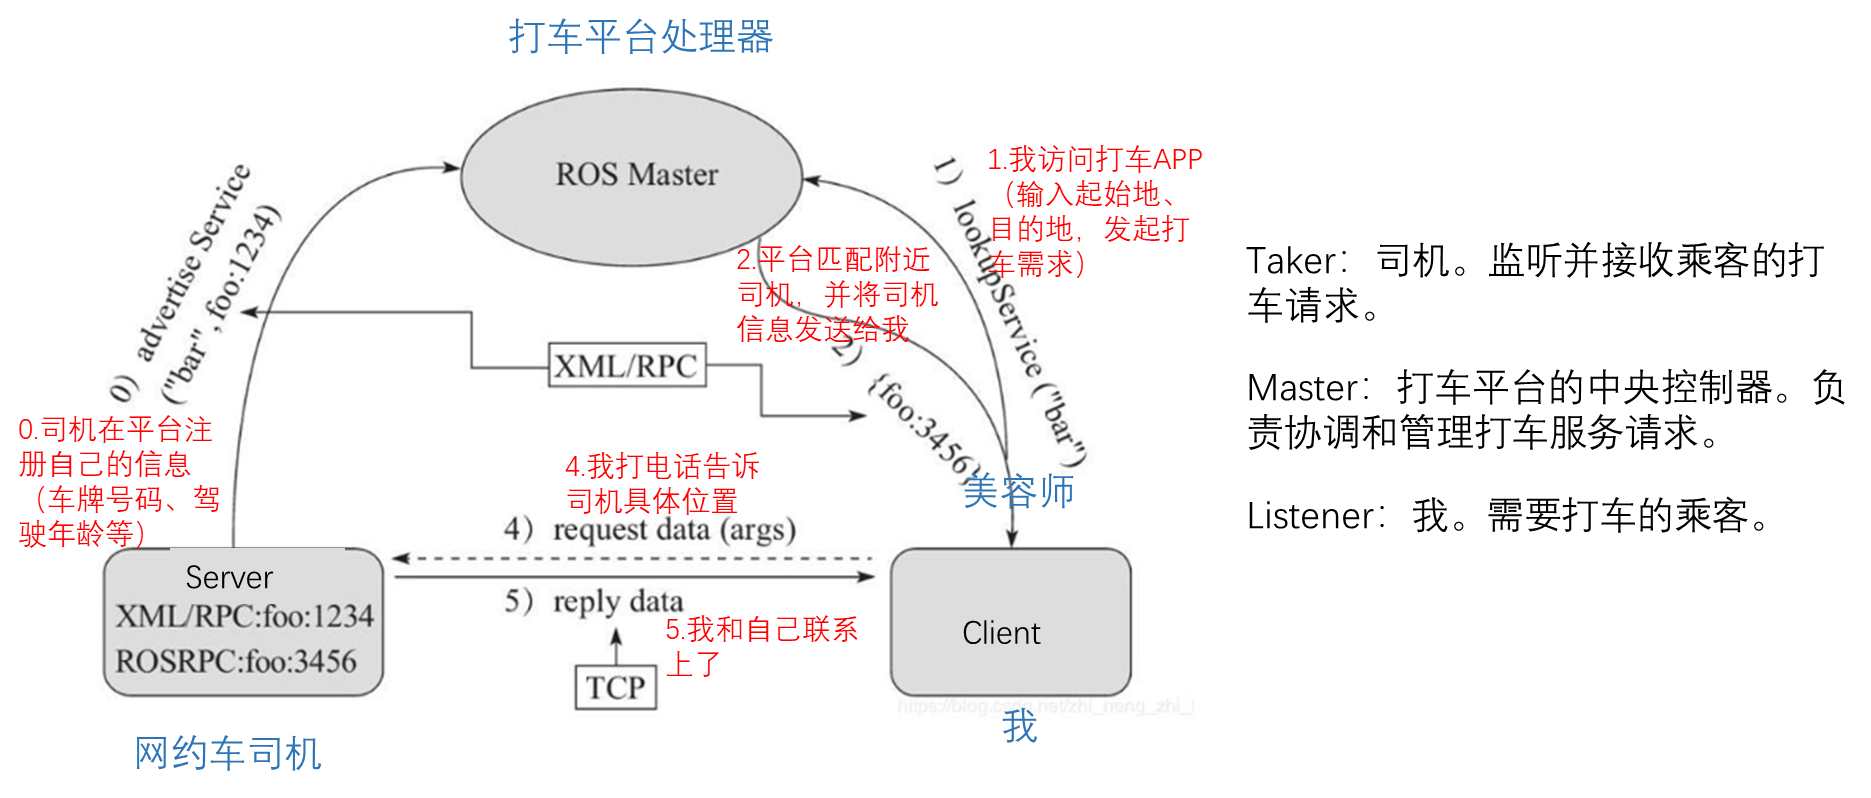
在ROS中,服务通信机制是一种点对点的通信方式,用于节点之间的请求和响应。它允许一个节点(服务请求方)向另一个节点(服务提供方)发送请求,并等待响应
本篇是关于Tkinter模块中的组件及其用法的介绍,涉及Label、Button、Entry组件。

本项目通过调用百度云API实现语音识别