- @limingmin2020


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
SLAM 是 Simultaneous Localization and Mapping 的缩写,中文译作“同时定位与地图构建”。它是指搭载特定传感器的主体,在没有环境先验信息的情况下,于运动过程中建立环境的模型,同时估计自己的运动。如果这里的传感器主要为相机,那就称为“视觉 SLAM”。...

ROS2新特性1、ROS2全面支持三种平台ØUbuntu 16.04(Xenial)ØMac OS X 10.12(Sierra)ØWindows 102、实现了分布式架构ROS 1主要构建于Linux系统之上,主要支持Ubuntu。而ROS 2采用全新的架构,底层基于DDS(Data Distribution Service)通信机制,支持实时性、嵌入式、分布式、多操作系统。ROS 2支持的系统
第一节概述。第二节讲述激光SLAM:激光传感器,开源系统,深度学习的应用。第三节讲述视觉SLAM:相机传感器,开源系统,视觉惯性里程计,深度学习的应用。第四节讲述激光雷达与视觉的融合。 最后展望SLAM的发展前景。第一节:概述**SLAM:**同时定位和建图(Simultaneous Localization and Mapping)。为了精确的定位,需要有精确的环境地图;为了得到精确的环境地图,
本文对在VSLAM领域发表的45篇有影响力的论文进行了深入的调查,并根据不同的特点对这些方法进行了分类,包括novelty domain、目标、采用的算法和语义水平。最后论文讨论了当前的趋势和未来的方向,有助于研究人员进行研究。

大多数现有的视觉SLAM方法严重依赖于静态世界假设,在动态环境中很容易失效。本文提出了一个动态环境下的实时语义RGB-D SLAM系统,该系统能够检测已知和未知的运动物体。

先回顾一下需要达成的应用场景:简单说就是利用3D视觉传感技术实现人与机器之间的投球互动。玩家从“准备区”投出皮球,经过约半秒时间穿过飞行区,到达回球平面时,机械手对准来球将其推回。如下图所示:咋一看,这个功能并不复杂,但实现起来非常有挑战性。我们先理一下方案的大致思路:用3D视觉传感器(即深度相机)对球进行跟踪定位,然后通过图像处理尽快的预测出球抵达回球平面时的具体位置,并发送给机器人控制器,再由
人脸识别活体检测在生物识别系统中,为防止恶意者伪造和窃取他人的生物特征用于身份认证,生物识别系统需具有活体检测功能,即判断提交的生物特征是否来自有生命的个体。一般生物特征的活体检测技术利用的是人们的生理特征,例如活体指纹检测可以基于手指的温度、排汗、导电性能等信息,活体人脸检测可以基于头部的移动、呼吸、红眼效应等信息,活体虹膜检测可以基于虹膜振颤特性、睫毛和眼皮的运动信息、瞳孔对可见光源强度的收缩
本次任务是将AstraPro3D摄像头和机械狗运用起来,AstraPro为奥比中光开发的3D传感摄像头,机械狗是云深处绝影mini,过程中主要运用到了AstraSDK做骨架提取,ros系统控制机械狗和如何在Ubuntu16.04上基本的利用fswebcam去调用AstraPro摄像头配置环境:Ubuntu16.04(通过TeamViewer登陆进机械狗系统)摄像头:AstraPro首先如何配置As
角点时图像中存在物体边缘角落位置的点或者一些特殊位置的点,角点检测(Corner Detection)是计算机视觉系统中获取图像特征的一种方法,是运动检测、图像匹配、视频跟踪、三维重建和目标识别的基础。
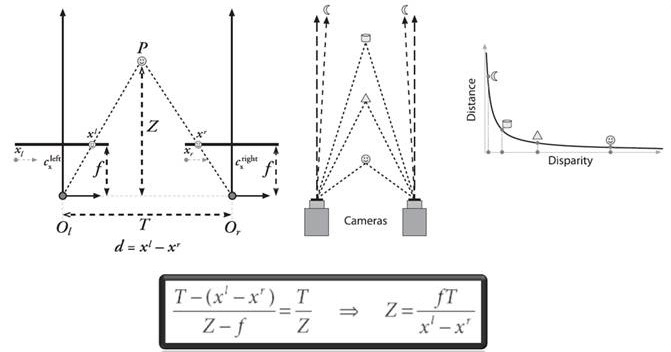
双目相机标定以及立体测距原理及OpenCV实现下篇