


- @lagougongzuoshi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
为进一步提升KNN算法的适应性,设计数据集自更新机制:在车辆正常行驶过程中,持续采集高质量的运行数据(如通过高精度RTK-GPS与惯导融合获得的真值),对KNN训练集进行滚动更新,剔除老旧或低质量样本,加入新工况数据,从而实现算法的在线自学习与性能提升。模型中,车辆被简化为具有六个自由度的刚体系统,包括三个平动自由度(纵向、侧向、垂向)和三个转动自由度(横摆、侧倾、俯仰),其中垂向、侧倾和俯仰运动
传感器的数据采集速度和单片机的处理速度决定了系统的反应时间,而控制算法的优化则直接影响车辆的行驶轨迹和速度的调节效果。以MC9S12XS128单片机为核心,中央控制模块接收来自赛道识别模块和速度检测模块的数据,实时计算车体偏离赛道中心的偏差,并根据控制算法输出相应的信号给执行模块。光电传感器的数据通过ADC转换后输入单片机,并按照预设的滤波算法对数据进行平滑处理,剔除噪声干扰,确保数据的准确性和稳
首先需基于车载以太网的实际约束建立假设前提:一是网络拓扑采用星型结构(车载常用拓扑,中央网关连接所有节点),链路速率为 100Mbps(车载以太网主流速率),传播时延固定为 10μs(基于车载线缆长度≤10m 的物理特性);二是 TS 流严格按优先级传输,优先级从高到低依次为毫米波雷达流(1 级)、激光雷达流(2 级)、摄像头流(3 级),高优先级流可抢占低优先级流的时槽资源(需通过帧抢占协议配合
传统交通管理策略多聚焦于事件发生点的应急处置,如设置临时交通管制、增派警力疏导、发布绕行提示等,但这些措施往往局限于事件点周边的局部路段,缺乏对路网整体运行状态的统筹考虑,容易造成“按下葫芦浮起瓢”的现象,即局部拥堵缓解的同时,周边区域因车流转移而出现新的拥堵瓶颈,形成拥堵的“转移式扩散”。因此,在突发交通事件情境下,必须动态调整控制区域边界,以维持区域内交通状态的同质性,确保MFD的有效性,进而
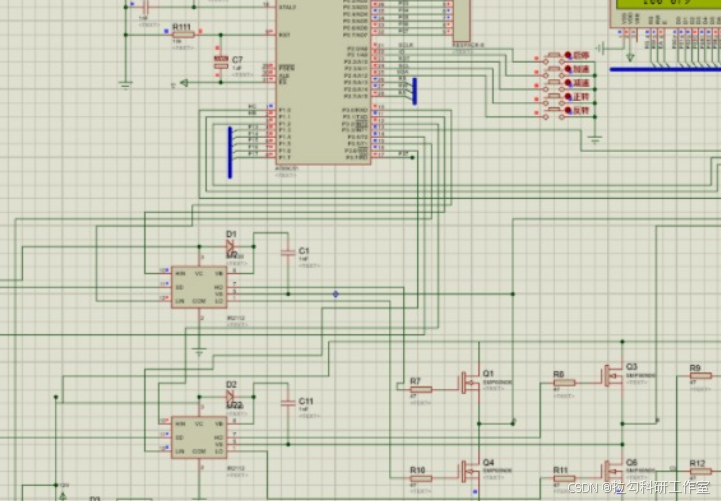
系统总体设计包括单片机主机模块、智能物料搬运控制装置、输入电路模块、继电器电路模块、电源电路模块、传感器电路模块、指令模块以及显示模块。按键输入电路模块允许用户输入指令,继电器电路模块控制电机和其他执行器的启动和停止,电源电路模块为整个系统提供稳定的电源,传感器电路模块负责监测物料的位置和状态,指令模块解析用户输入的指令并转换为控制信号,8位LED数码管显示模块用于显示系统状态和搬运进度。然后,设

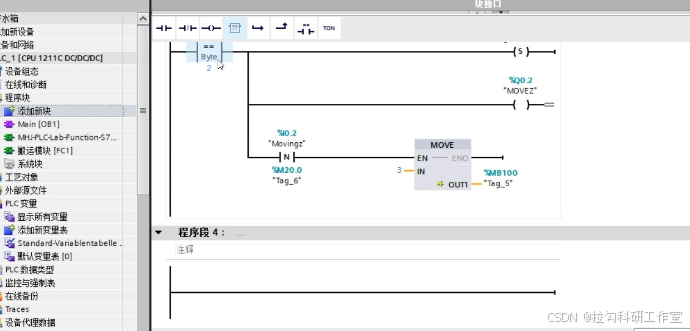
然而,传统的人工灌溉方式不仅劳动强度大,而且难以保证灌溉的均匀性和及时性,这直接影响到作物的生长和产量。对于水泵和阀门的控制,可以采用PLC的数字输出模块直接控制继电器,进而控制水泵和阀门的开关。监控界面的设计可以使用专业的HMI软件,如WinCC或Intouch,这些软件提供了丰富的图形库和编程工具,可以方便地实现监控界面的设计。功能扩展可能包括增加新的传感器,以监测更多的环境参数,或者增加新的
值得注意的是,该方法并未依赖于复杂的动力学建模,而是基于运动学模型进行设计,降低了对机器人本体物理参数的依赖程度,增强了控制器的通用性与可移植性,适用于多种结构形式的轮式移动机器人平台。该系统以高性能ARM架构处理器STM32F103ZET6为核心控制单元,该芯片基于Cortex-M3内核,主频高达72MHz,具备丰富的外设接口资源,包括多路定时器、串行通信接口(UART、SPI、I2C)、ADC
本课题设计的岩棉码垛机器人系统,旨在通过机械化和智能化的手段实现对岩棉保温板的自动码垛,以解决人工操作的局限性和不足。此外,通过对系统的故障检测功能和报警机制的测试,证明了系统在故障处理和应急响应方面的可靠性,进一步增强了生产过程的安全性。在系统运行过程中,上位机能够实时显示各模块的工作状态,包括机械手的位置、翻转模块的状态、上料与下料的情况等。岩棉包的码垛过程按照上料、翻转、称重、码垛和下料的流
该网络的状态输入为最近50个时刻的姿态误差序列、估计扰动及其变化率,动作输出为三个轴的补偿系数增量,范围限制在[-0.2, 0.2]之间。将观测器的增益矩阵构造为倾转角与空速的二元函数,通过预先在风洞中采集的扰动数据训练一个径向基神经网络,网络输出三个通道的最优观测器增益。✨ 长期致力于倾转四旋翼无人机、飞行动力学、操纵策略、自抗扰控制、混合智能优化算法、智能控制、嵌入式飞行控制系统、半物理仿真研
使用遗传算法拟合非线性摩擦模型参数,将拟合出的非线性摩擦力从原始力矩中减去,得到修正后的力矩数据;仿真数据表明,优化后的摩擦力模型将力矩预测均方根误差从0.068N·m降低到0.021N·m,关节加速度预测精度提高53%。定义每个连杆的质量、质心位置和惯性张量共10个基本参数,通过线性重组方法将动力学方程转化为Y·theta = tau的形式,其中Y为观测矩阵,theta为最小惯性参数集。✨ 长期