


- @kaspar1992


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
但是有些网站服务器会使用nginx等代理http,或者是该网站做了负载均衡,导致使用remote_addr抓取到的是127.0.0.1,这时使用。才获得是用户的真实IP。如果用户是正常情况下其字典的KEY键名为。

Qt 体积很大,有 1GB~3GB,官方下载通道非常慢,相信很多读者会崩溃,所以建议大家使用国内的镜像网站(较快),或者使用迅雷下载(很快)。作为 Qt 下载教程,本文会同时讲解以上三种下载方式。
关于Chrome OS 的介绍,请移步至百度百科。轻量级的操作系统,博主因为有个旧电脑不知道怎么处理,二手回收也没多少钱。于是无意中发现了Chrome OS系统,说来还挺神奇。于是开始折腾了。准备材料:谷歌浏览器;8G的U盘,什么牌子的无所谓;笔记本,并且设置U盘启动,不会设置的自行百度之;附近有WIFI,因为进入Chrome OS 系统需要联网。进行以下步骤请确保自己电脑能够科学上...

设置邮件通知或者报警很方便,群晖内部内置这个功能。在设置的时候遇到错误535 Error:authentication failed。但是相信很多的同学明明用户名和密码填的是对的,就是说认证失败!查资料发现这里的密码不是你邮箱的密码,是你的。原因是:这个错误就是认证失败!
交互式学线性代数
万物互联,物联网是未来的发展趋势。如何将设备接入物联网平台,实现设备之间的通信呢?本文以阿里云物联网平台为例,使用python开发语言,介绍设备终端接入平台的通用方法。阅读本文需要了解MQTT协议、python等相关知识。
控制算法是机器人的“神经中枢”,决定其能否在复杂世界中精准、安全、智能地行动。本文系统梳理机器人控制研究的七大支柱方向,助你构建清晰技术图谱。
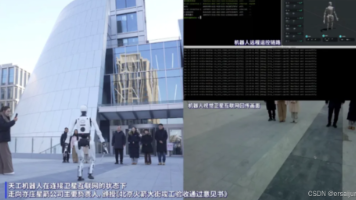
摘要: 北京亦庄成功完成全球首次具身智能人形机器人直连低轨卫星试验。北京人形机器人创新中心的“具身天工”机器人通过银河航天相控阵卫星,在无地面网络支持下,实现天地协同闭环作业,包括文件传递、高清数据回传等功能。试验验证了轻量化终端、高速通信(200Mbps)及多终端协同能力,为灾害救援、广域巡检等场景提供新方案。中国凭借商业航天、机器人等产业链协同优势,加速推动“空天地一体化”智能网络发展,抢占未
本文系统阐述了机器人运动控制的核心算法体系。从刚体运动描述、运动学建模等基础理论出发,详细介绍了轨迹规划、动力学控制、运动规划等关键技术,涵盖了PID控制、阻抗控制、强化学习等经典与前沿方法。文章还探讨了状态估计、多机器人协同等扩展内容,并指出模型驱动与数据驱动方法的融合趋势。通过数学建模、算法实现和应用场景的立体分析,为机器人控制研究提供了全面的技术参考,对推动复杂环境下智能机器人发展具有重要指
这台计算机上缺少此项目引用的 NuGet 程序包