- @a486259


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
lang-segment-anything基于segment-anything 和 GroundingDINO 实现基于语言分割出任意对象,但是segment-anything 模型与GroundingDINO 都是运算量比较大的模型。

论文地址:https://arxiv.org/abs/2209.14922项目地址:https://github.com/Gatedip/GDIP-Yolo在恶劣的天气和照明条件下检测物体对于自动驾驶汽车的安全和持续运行至关重要,而且仍然是一个未解决的问题。我们提出了一个门控可微图像处理(GDIP)块,这是一个领域不可知的网络架构,它可以插入现有的目标检测网络(例如,Yolo),并端到端训练不利条

旋转框常用于检测带有角度信息的矩形框,即矩形框的宽和高不再与图像坐标轴平行。相较于水平矩形框,旋转矩形框一般包括更少的背景信息。旋转框检测常用于遥感等场景中,本博文简单的介绍了可应用于旋转框数据训练的开源库,数据结构、OBB关键知识(如何实现角度预测、标签预测),最后分享了两个基于mmrotate自定义的旋转框模型(yolox_obb)。

任务背景1、在恶劣天气条件下捕获的低质量图像中定位目标仍然具有挑战性2、在恶劣天气下拍摄的图像可以分解为干净的图像 及其 相应的特定天气的信息3、在恶劣天气下的图像质量下降,主要是由于特定天气信息与物体之间的相互作用,导致检测性能较差相关研究1、Huang、Le和Jaw(2020)采用了两个子网联合学习可见性增强和目标检测,通过共享特征提取层,降低了图像退化的影响。然而,在训练过程中,很难调整参数

博主在这个机器上做过很多个启动盘,最终只有ubuntu23.04是安装成功的。其他的centos系统,ubuntu18.04均由于显示器分辨率太大(34寸屏幕),而镜像支持的分辨率较低,导致一涉及图形界面就黑屏,最终导致系统安装失败。先找到Boot选项卡,然后展开Hard Drive选项,按+将最后一个SCSI Hard Drive选项移动到前面,最后按F10保存退出。启动ultraiso,点击文
easywsclient项目核心代码为"easywsclient.hpp"和"easywsclient.cpp",仅需将这两个文件拷贝到自己项目下即可使用WebSocket客户端通信了。其关键接口函数有以下4个,send函数用于发送文本信息,sendBinary函数用于发送二进制信息,dispatch用于设置信息接收处理的函数ws->poll();

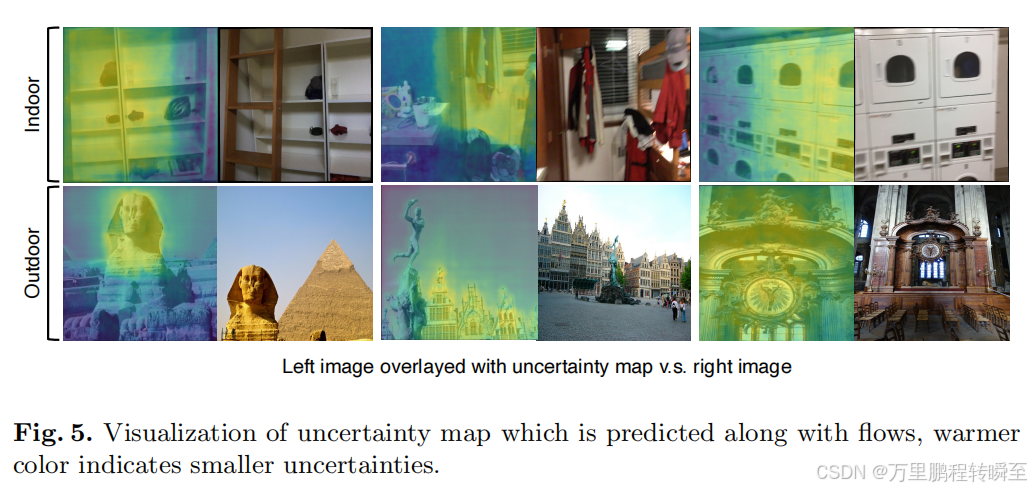
论文地址:https://arxiv.org/abs/2208.14201项目地址:https://github.com/apple/ml-aspanformercsdn论文简读:https://blog.csdn.net/qq_34426949/article/details/133861450在图像之间生成鲁棒和可靠的对应关系是各种应用程序的基本任务。为了在全局和局部粒度上捕获上下文,我们提出
mobile-yolov5-pruning-distillation是一个以yolov5改进为主的开源项目,主要包含3中改进方向:更改backbone、模型剪枝、知识蒸馏。这里主要研究其模型剪枝部分,关于知识蒸馏后续在进行分析。关于更改非coco训出的backbone(使用moblienet替换),可以发现存在相助的精度下降,这表明imagenet域训练处的权重迁移到目标检测领域不如二次迁移的模型

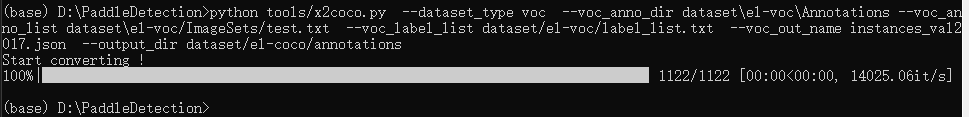
在进行目标检测任务中,存在labelme json、voc、coco、yolo等格式。labelme json是由anylabeling、labelme等软件生成的标注格式、voc是通用目标检测框(mmdetection、paddledetection)所支持的格式,coco是通用目标检测框(mmdetection、paddledetection)所支持的格式,yolo格式是yolo系列项目中所支
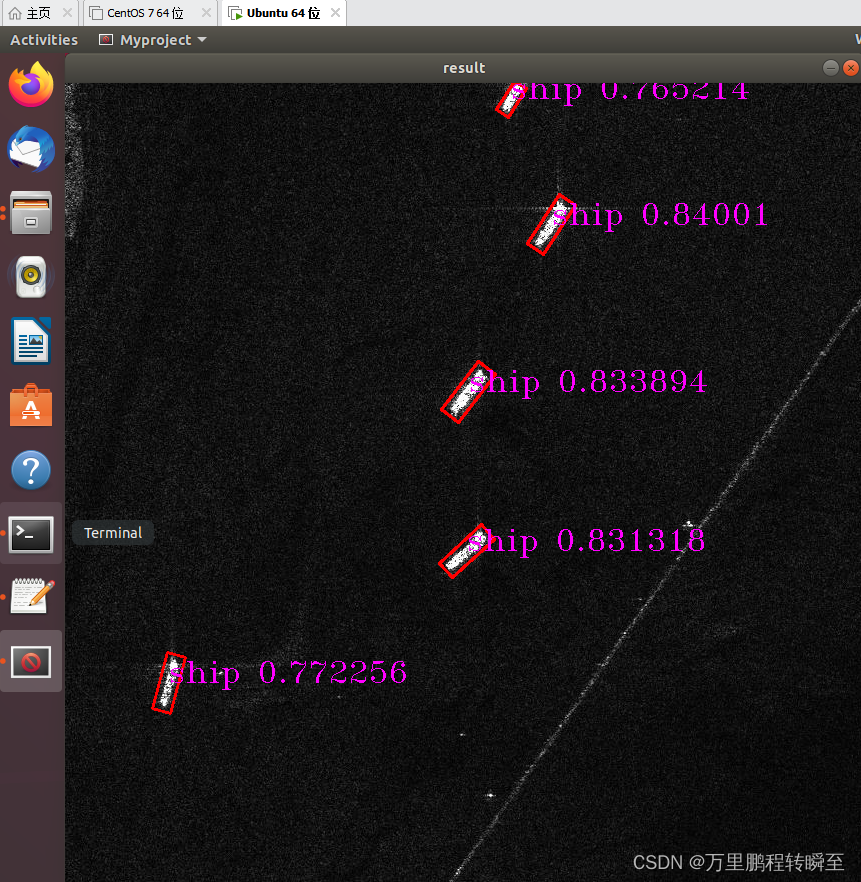
在新安装的ubuntu环境下修改源、安装gcc和cmake,编译安装opencv,安装onnxruntime环境。并编写cmakelist文件,编译与运行ppyoloe_r模型。windows环境下onnx部署ppyoloe_r模型的代码可以参考https://blog.csdn.net/a486259/article/details/128151738,这里基于该代码进行linux适配,最终成功