


- @Dustinthewine


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
四足机器人和机械臂的运动控制系统

本项目旨在设计和实现一种基于四足机器人和机械臂的运动控制系统,以提高机器人在不同环境中的适应性和任务执行能力。探索传感器融合、路径规划、运动控制算法等关键技术,以实现机器人的高效定位、平衡控制、障碍物避障、物体抓取等功能。通过在实际场景中的实验验证,将评估所提出系统的性能和效果,并与现有的相关研究进行比较

四足机器人和机械臂的运动控制系统
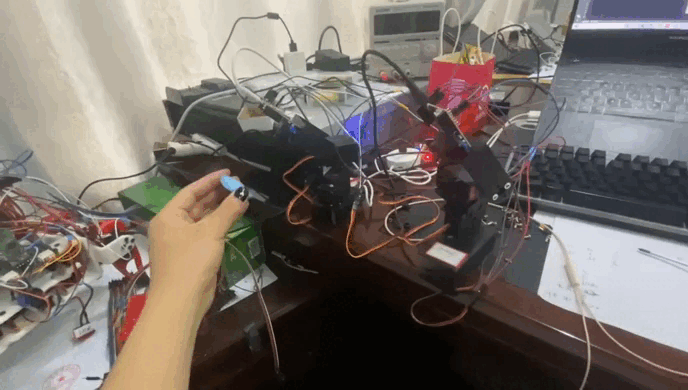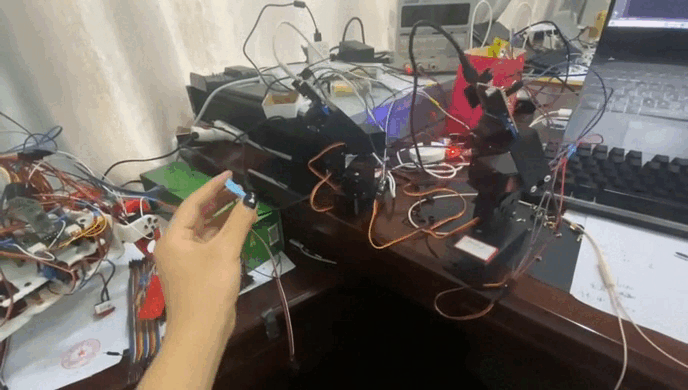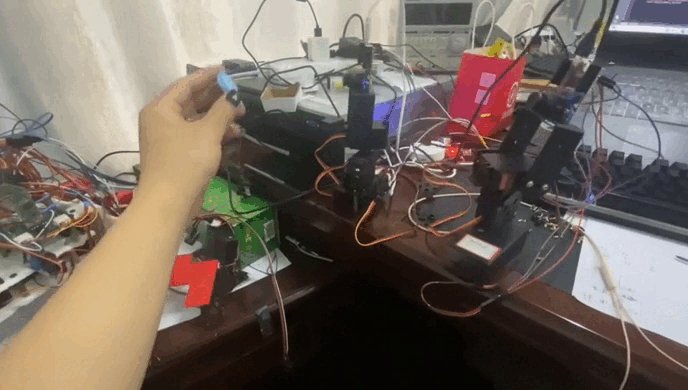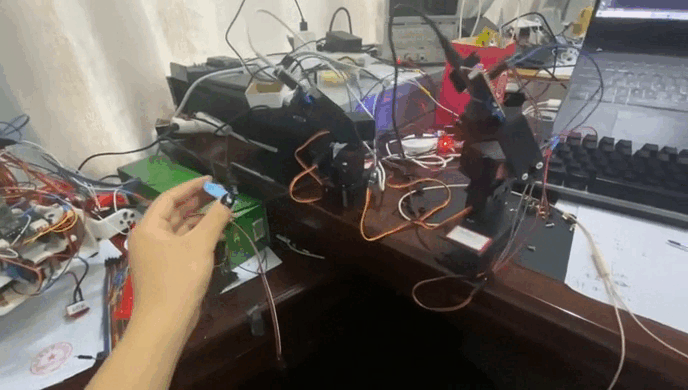
以摄像头左上角为坐标原点建立坐标系,通过识别目标物块 获取物块的中心坐标点位,以识别到的点位作为实际点位,摄像头的中心坐标作为目标点位,引用PID算法分别在x轴和y轴上设计两套位置闭环,将输出信号赋给舵机,使其收敛于目标点位。两套二维云台设备,Device1通过摄像头捕捉目标物块点位进行实时追踪,再将自身点位传到Device2,Device2学习Device1动作,控制误差
在嵌入式开发中,CRC(Cyclic Redundancy Check)循环冗余校验算法广泛应用于通信数据校验、Flash 数据完整性检测、Bootloader 升级验证等场景。本文将深入剖析一套完整的 CRC8、CRC16 和 CRC32 实现,并通过查表法(Table Lookup Method)提升运算效率。

🔥 嵌入式串口通信高阶实战(1/3)— DMA+串口空闲中断+环形队列📌 解决传统方案的三大痛点:轮询方式CPU占用率100%问题字节中断导致的系统实时性崩塌DMA直接接收的数据覆盖风险💡 核心技术组合:串口空闲中断精准帧检测DMA双缓冲半/全传输中断机制环形队列实现生产-消费模型
#pragma comment。将一个注释记录放置到对象文件或可执行文件中。#pragma pack。用来改变编译器的字节对齐方式。#pragma code_seg。它能够设置程序中的函数在obj文件中所在的代码段。如果未指定参数,函数将放置在默认代码段.text中#pragma once。保证所在文件只会被包含一次,它是基于磁盘文件的,而#ifndef则是基于宏的。当类不包含任何成员的时候,大小
1. REPEAT程序2. 猜生日3. 成绩统计4. 乘积尾零5. 等差数列6. 合并检测7. 回文日期8. 纪念日9. 既约分数10. 门牌制作11. 年号字符12. 跑步锻炼13. 跑步训练14. 平方和15. 七段数码管16. 奇数倍数17. 删除字符18. 蛇形填数19. 数的分解20. 数列求值21. 特别数的和22. 完全二叉树的权值23. 整数序列24. 质数25.走方格26.排列字
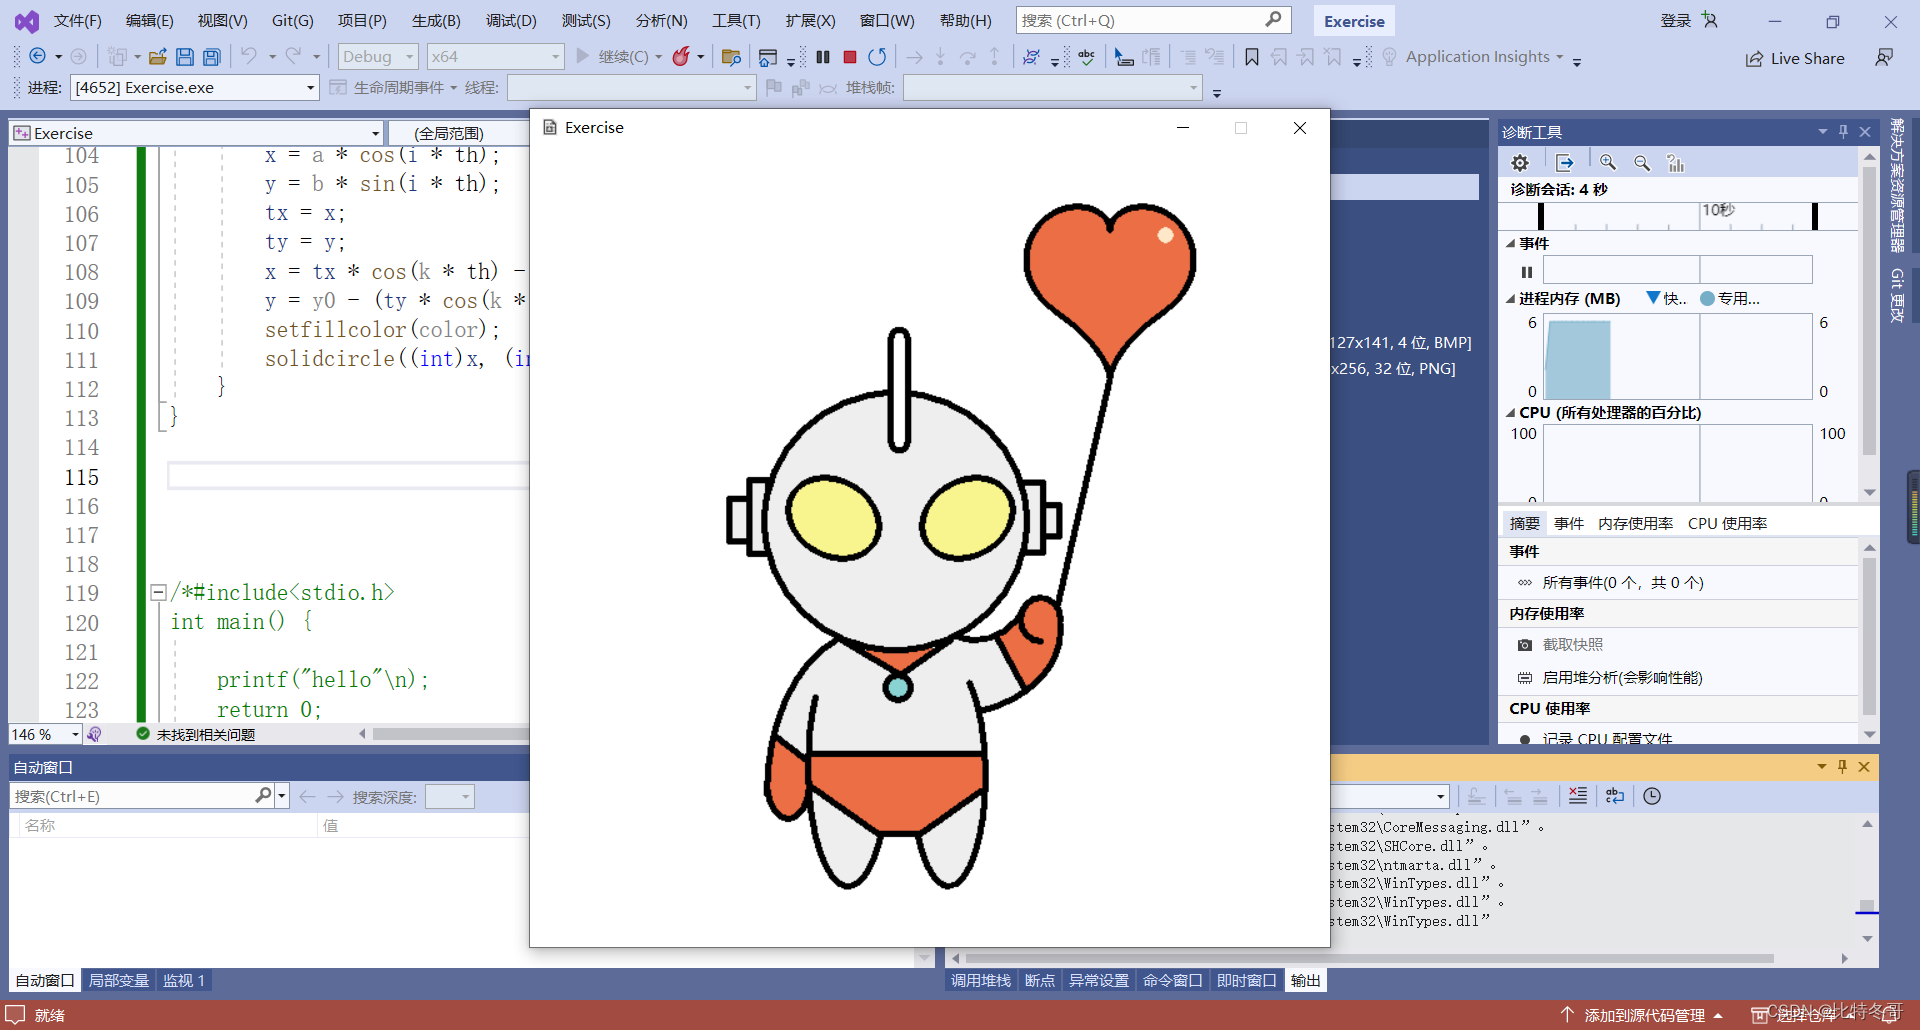
VS2022安装EasyX 及 EasyX图形库安装和使用(附C++各图形编程项目示例源码)EasyX 是针对 C++的图形库,可以帮助 C 语言初学者快速上手图形和游戏编程。 比如,可以用 VC + EasyX 很快的用几何图形画一个房子,或者一辆移动的小车,可以编写俄罗斯方块、贪吃蛇、黑白棋等小游戏可以练习图形学的各种算法等等。一、EasyX的安装二、C++_EasyX 项目1. 樱花2. 雪
先检测 你本系统下是否有工具“open-vm-tools”(一般都不会有,以防万一),在Linux终端下输入“sudo apt-get autoremove open-vm-tools”大家在安装完虚拟机后,其实很多东西都还是要跟Windows打交道的,比如像Linux下某个软件的环境配置,你在Linux下遇到种种问题,这时你已习惯回到Windows下,默默的打开了“安装相关工具“open-vm-