- @Bonnie1985119


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
近几十年来,CMOS传感器的像素尺寸已经从~10µm缩小到~2µm,甚至更小。在本例中,我们研究了像素尺寸等于或低于2µm的CMOS传感器的性能。采用严格的FMM/RCWA进行仿真,以验证微透镜的有效性。在VirtualLab Fusion中,堆栈是配置具有小特征尺寸和距离结构的一种便捷的方法。在这些容器中,可以包含多种类型的表面和介质来表示结构的各个方面。在模拟中达到正确的精度-速度平衡需要对系
Hartmann 传感器是研究入射 X 射线束波前形状的常用工具,因为它们具有消色差和大动态范围等优点。在这个用例中,我们遵循 de La Rouchefoauld O. 等人的工作[Sensors 2021, 21, 874.],模拟通过哈特曼波前传感器传播的 X 射线场,该传感器由一系列针孔组成。每个针孔的衍射将导致检测器平面的偏移,可用于计算输入的波前。
因此,在本周的时事通讯中,我们将展示一个示例,分析像素大小对CMOS传感器整体性能的影响。在此示例中,我们提供了有关Field Inside Component分析仪特性的附加信息,该分析仪在CMOS示例中用于可视化整个组件中场传播的横截面。然而,小的特征尺寸也使器件功能逼近极限,因为具有非常低数值孔径的系统中的衍射会导致焦平面的纵向位移和焦斑的横向扩展。利用严格的FMM/RCWA,我们模拟了一个
对于电磁场的全面表征,不仅是能量密度的信息,而且是相位的信息都具有关键价值。虽然在模拟中我们可以直接从数字数据中计算出这些信息,但在真实的实验室中,则需要更复杂的方法。测量这种信息的常见工具是Shack Hartmann传感器,它使用微透镜阵列(MLA),通过焦平面上相应光点的位移来重建一个入射场的波前。材料和尺寸通过 Solid选项卡定义,而微透镜的表面形状则使用堆栈概念进行配置,并可通过单独的
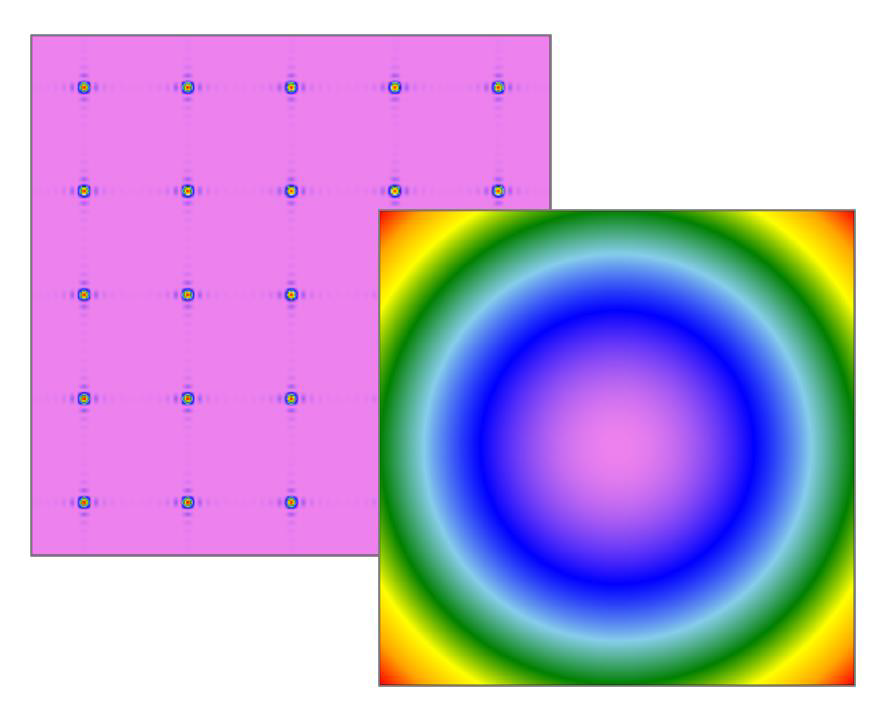
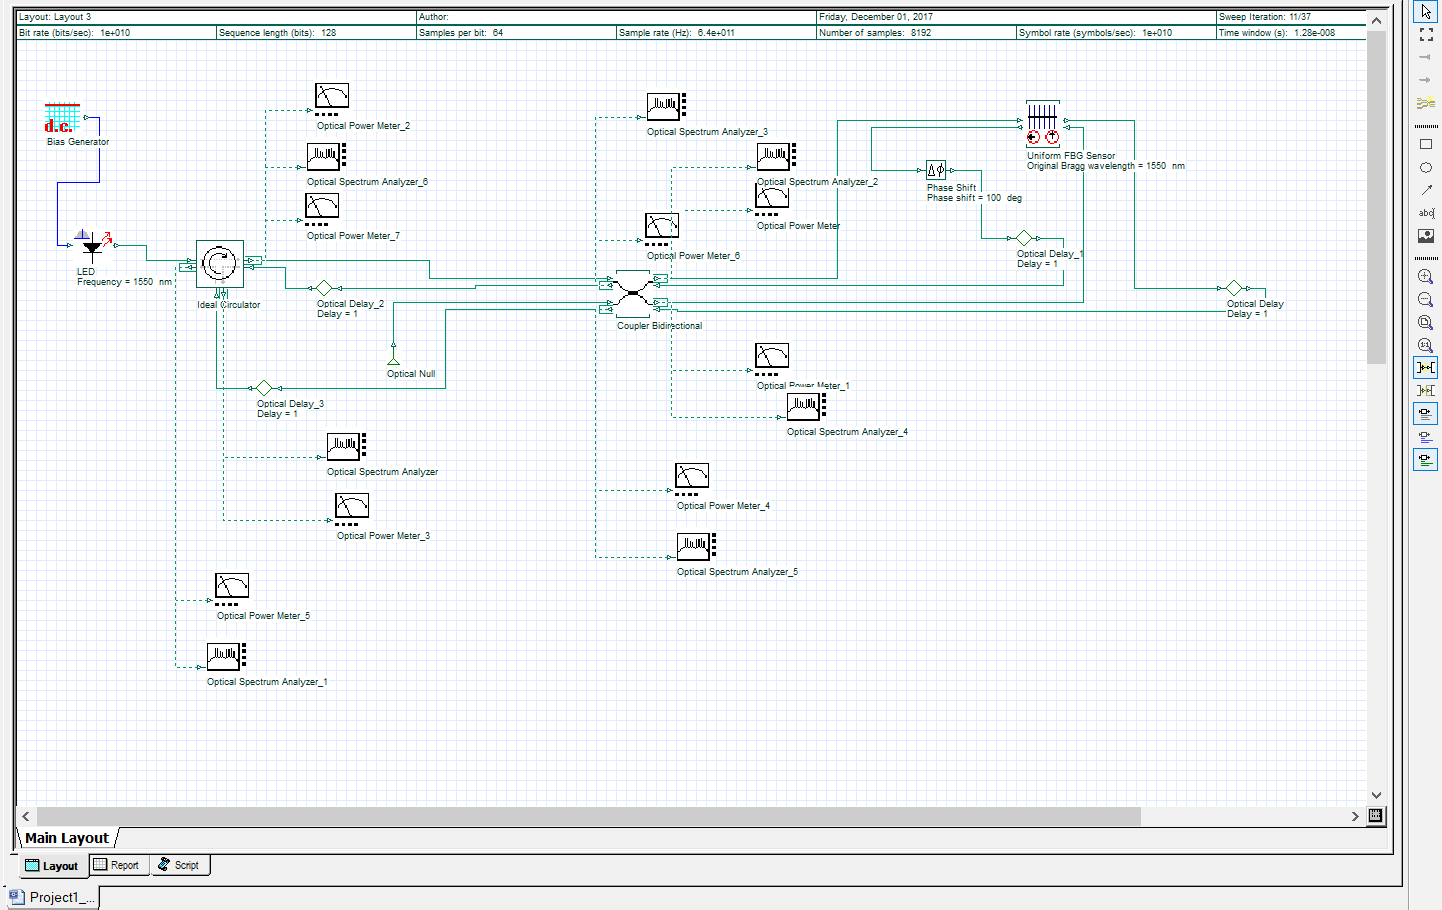
一旦反射和传输的场返回到3-dB光纤耦合器的输出端口,它们就会加强,消减或部分地干扰,这取决于3-dB光纤耦合器的每个输出端口处的两个场之间的相位差。当相移等于180°或0°时,反射或透射的产生的光信号是以FBG中心频率(1550nm)为中心的连续波(CW),其20dB线宽为90GHz(0.72nm),如图2所示。然后,通过比较测量的CW光信号的中心波长和合成的FBG参数的仿真结果,可以将合成的F
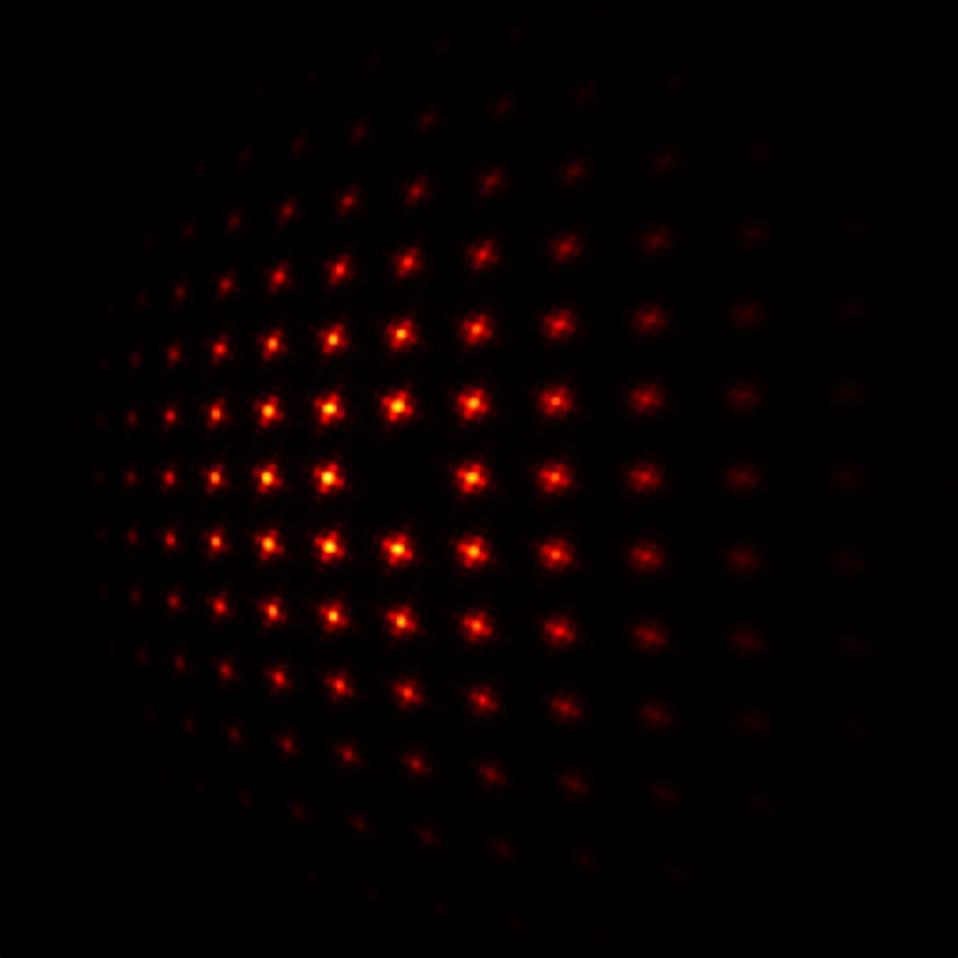
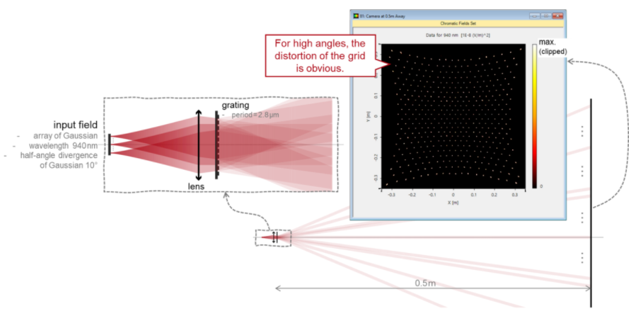
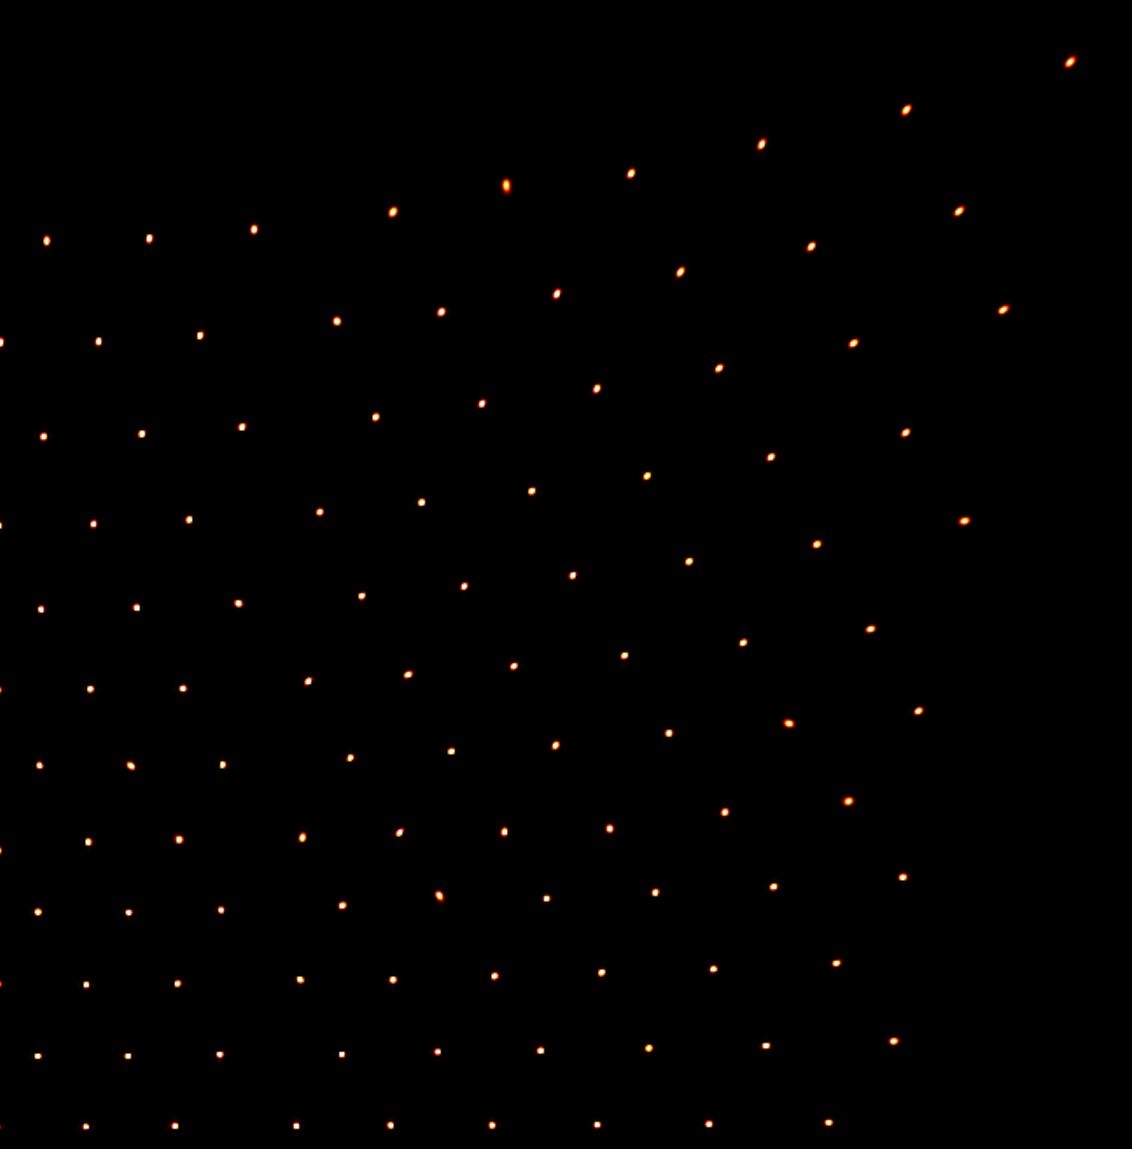
近年来,面阵激光雷达(光探测和测距)技术开始在消费类光学产品中发挥作用。特别是,面阵激光雷达解决方案-采用固态设计-非常适合现代智能设备的设计,如苹果公司的iPhone 12及其iPad Pro产品。这种光学装置通常由透镜和衍射光学元件组成。通过在VirtualLab Fusion中的可编程参数运行,构建了一个具有多个光源阵列的面阵激光雷达系统,并从空间和空间频域两个方面分析了该系统的工作原理。
125.2 将 Zemax OpticStudio® 镜头文件导入镜头系统组件(Import of Zemax OpticStudio® Lens Files into a Lens System Component) 761。124.4 导入 Zemax OpticStudio® 镜头文件和存档文件(Import of Zemax OpticStudio® Lens Files and Arch
如今,激光雷达技术不仅应用于专业领域,而且应用于消费品领域。以面阵激光雷达为例,由于其快速、准确的三维距离检测和测量能力,在智能设备中得到了广泛的应用。在这个例子中,我们演示了一个典型的面阵激光雷达的工作原理,该雷达由光源阵列、准直透镜系统以及衍射光栅作为分束器组成。分析在空间和空间频率域中进行。
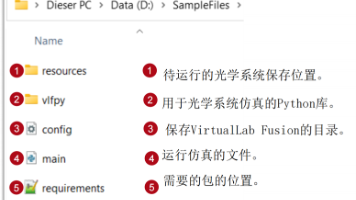
在本示例中,我们将演示如何使用Python脚本运行光学仿真,以向用户简要概述这种跨平台的仿真能力。为了演示的目的,我们使用代码编辑器Visual Studio Code(VS Code),因为它提供了一个用户友好的安装工作流程*。对于使用多个Python项目的用户,建议使用特定于项目的虚拟环境。1.4 打开命令选项板,键盘输入Python:选择解释器,确保选择Python 3.11.0。包含这些文
为了说明一般工作流程,我们展示了两个案例:在第一个案例中,我们采用迭代傅里叶变换算法(IFTA)和基于薄元近似(TEA)的结构设计生成一系列分束器的初始设计,然后通过傅里叶模态法或严格耦合波分析(FMM/RCWA)进一步优化。第二个示例更详细地介绍了这一部分。采用傅里叶模态法(FMM)对非近轴衍射分束器进行了严格的评价,该方法最初采用迭代傅里叶变换算法(IFTA)和薄元近似算法(TEA)进行设计。