


- @2502_93227035


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文系统讲解了三维空间中最常用的旋转表示形式——旋转矩阵、四元数与 欧拉角。从数学定义出发,逐步推导它们之间的转换关系,再结合实际传感器采集过程(IMU、VIO、LiDAR等)说明如何获得旋转信息,最后给出坐标系应用与工程中最常用的转换流程,从而真正理解“旋转”从几何到工程实现的完整闭环。
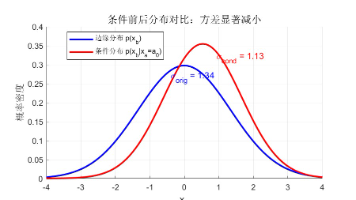
本文从协方差的角度出发,系统梳理了期望、方差、协方差等统计量在预测与估计中的核心作用。通过联合高斯的条件分布与卡尔曼滤波的对比分析,揭示了协方差不仅描述数据的离散程度,更刻画系统对自身状态与外部观测的信任度。文中指出,高斯预测通过协方差比值体现已知量对未知量的影响,而卡尔曼滤波则通过卡尔曼增益实现预测与观测的最优加权融合。两者在本质上可统一为同一协方差逻辑在静态与动态场景下的两种表现形式,说明协方
在嵌入式开发中,系统环境配置往往比代码更费时间。本教程系统整理了从 SSH 远程连接、代理联网、驱动安装,到 Docker 隔离环境与 Conda 虚拟环境的完整 Linux 部署流程。内容覆盖 Ubuntu 18.04 至 24.04 各版本兼容问题、常见命令排查方法及镜像备份技巧。文中所有命令均可直接执行,适用于 Jetson、Raspberry Pi、Orin Nano、LiteOS 等平台
本文围绕机械臂逆运动学(IK)的数值求解方法展开,系统讲解了从正运动学到雅可比线性化的完整推导过程。文章首先说明了解析法在通用机械臂中的局限性,然后引入数值法的核心思想——利用雅可比矩阵与一阶泰勒展开建立末端位姿与关节变量之间的线性关系。接着,结合李代数形式统一描述位置与姿态误差,推导出最小二乘与阻尼最小二乘(DLS)迭代求解方法。该方法具有较强的通用性和稳定性,适用于复杂结构、冗余机构及仿真系统
本文对开源项目 TeleGrip 的架构与源码进行了剖析。该系统基于 LeRobot 框架,通过 VR 端位姿采集—WebSocket 通信—控制循环解算—机械臂执行 的流程,实现虚拟与物理空间的实时映射。前端采用 A-Frame 进行手柄姿态获取与可视化,后端以 Python 实现命令队列、插值与逆运动学计算,并同步驱动 PyBullet 仿真与 SO100 实体机械臂。该框架具有低延迟、高扩展
在嵌入式开发中,系统环境配置往往比代码更费时间。本教程系统整理了从 SSH 远程连接、代理联网、驱动安装,到 Docker 隔离环境与 Conda 虚拟环境的完整 Linux 部署流程。内容覆盖 Ubuntu 18.04 至 24.04 各版本兼容问题、常见命令排查方法及镜像备份技巧。文中所有命令均可直接执行,适用于 Jetson、Raspberry Pi、Orin Nano、LiteOS 等平台
NVIDIA Jetson AGX Thor开发套件快速指南 系统基础:基于Ubuntu 24.04 LTS和Jetson Linux 38.2.1(L4T),采用ARM64 SBSA服务器架构标准 计算能力:预装CUDA 13.0、cuDNN 9.12和TensorRT 10.13.x等AI计算组件 图形显示:支持OpenGL 4.6、Vulkan 1.4等多种图形API 多媒体:集成GStre
在机器人、工业控制与嵌入式系统中,传感器信号往往伴随高频噪声和随机抖动。一阶低通滤波(Exponential Moving Average, EMA)以极低计算量实现平滑输出,却常被视为“经验公式”。本文从统计、物理、频域三种视角系统推导 EMA 的原理,揭示其实质是最小均方误差估计、一阶惯性系统离散化及维纳滤波的近似形式。同时说明噪声假设、参数 α 的确定方法、延迟机理及自适应实现策略,并结合
本文对开源项目 TeleGrip 的架构与源码进行了剖析。该系统基于 LeRobot 框架,通过 VR 端位姿采集—WebSocket 通信—控制循环解算—机械臂执行 的流程,实现虚拟与物理空间的实时映射。前端采用 A-Frame 进行手柄姿态获取与可视化,后端以 Python 实现命令队列、插值与逆运动学计算,并同步驱动 PyBullet 仿真与 SO100 实体机械臂。该框架具有低延迟、高扩展