- @2501_90314346


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
基于matlab两轮差速移动机器人的模型预测控制(mpc)轨迹跟踪(simulnk模型加matlab代码,无联合仿真,横纵向跟踪)

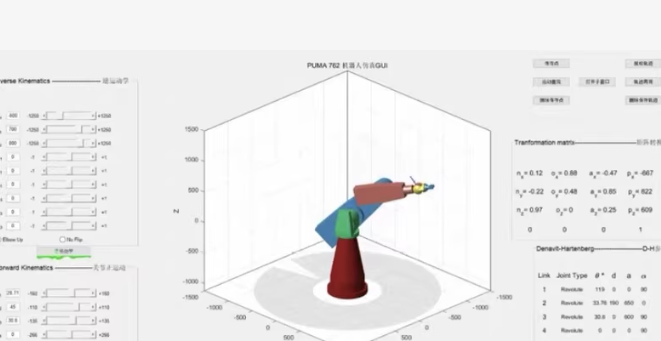
机械臂正逆解编程MATLAB六自由度轨迹规划-3Puma560整套示教求逆解及自写逆解代码,可按需修改。运动学分析工作空间建模轨迹规划机器人工具箱六自由度建模能够根据你的模型按需修改对应DH参数并且进行相应的运动学逆运动学八组逆解

Matlab/simulink电力电子,电机,控制工程,数学类等仿真设计压电驱动器仿真,变压器仿真,机械臂状态空间建模仿真,基于simscape电路模块的物理模型仿真设计,无刷直流电机换相补偿等仿真设计。

11套机械臂三维模型,三轴四轴五轴机械臂各种机械臂三维模型,

阻抗(导纳)控制,机械臂导纳控制,参数变化对恒力跟踪的影响,matlab simulink工程➕附说明文档

带有两个自由度机械臂的四旋翼自适应滑模控制ASMC简介:这是一个关于带有两个自由度机械臂的四旋翼自适应滑模控制算法ASMC及其对应的动力学模型。该算法旨在在有界扰动存在的情况下,确保飞行器和机械臂精确跟踪期望轨迹,通过定义期望状态、计算系统误差和滑模变量,以及设计自适应控制律,实现了对飞行器位置和机械臂关节角度的高精度控制。该动力学模型计算了飞行器和机械臂在给定输入力矩下的状态加速度,包括飞行器的

三维RRT路径规划算法 matlab。适用无人机,机械臂三维环境可以自行设计,包括大小,障碍物的形状,位置已经大小,搜索路径点可以自行更改和设置,可以有中间路径点,最后输出时间,路径长度和路径节点数。

3自由度/2自由度机械臂 机械臂运动控制 自适应滑模三种算法对比效果1.简单的PID控制器、滑模控制(SMC)、模糊滑模控制(FSMC)、自适应模糊滑模控制(AFSMC)进行比较2.机械臂的自适应扰动RBF网络稳定控制(文献)3.基于干扰观测器的机械臂滑模控制4.基于ANN的机械臂控制5.DDPG强化学习5自由度机械臂6.基于arm的深度学习机械臂7.基于gpd和yolo的深度学习机械臂拾取放置研

ROS机械臂、机器人、无人机仿真领域经验丰富机械臂与飞行器领域,可实现Simscape机械臂运动学动力学仿真、轨迹规划,推导动力学方程正逆解,进行导纳控制、零力拖动等。完成ROS机械臂仿真、视觉抓取、darknet_ros配置,利用Matlab进行机械臂运动学与轨迹规划。同时支持多旋翼飞行器(四轴、六轴)及Ros无人机仿真,具备Slam导航等功能。在ROS小车与无人驾驶方面,擅长视觉SLAM、避障

Matlab机器人建模与仿真控制matlab仿真,RRT避障算法,六自由度机械臂避障算法,避障仿真,无机械臂关节碰撞检测,动力学建模,线性化,能控能观性分析,极点配置,状态观测器设计,线性二次最优调节,MATLAB机器人仿真,机械臂控制器设计, 机械臂控制运动仿真,避障搬运路径规划运动仿真三、四、五自由度机械臂运动分析、轨迹规划、正解逆解、工作空间分析、末端方向位移曲线,各种群智能优化算法结合,粒