


- @xdnxl


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这支持了它的数据效率主张:人类视频不能完全代替机器人控制数据,但能承担任务结构和运动先验学习,从而降低对大规模机器人动作采集的依赖。
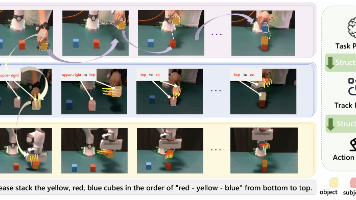
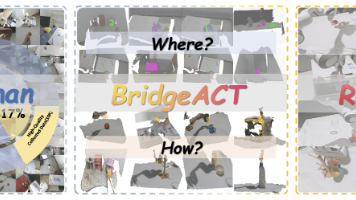
模型输出的仍是查询点未来的三维运动,不是机械臂关节命令。BridgeACT 没有再训练一个庞大的动作头,而是利用显式几何表示完成转换。抓取阶段直接调用现成的抓取模块,找到可行的接触前抓取位姿;运动阶段则把被操作区域中的查询点视为局部刚体,通过类似 ICP 的刚体配准,让当前点集与预测后的点集尽可能对齐。这个配准问题可以通过 SVD 高效求解,得到一个位于SE3SE(3)SE3中的刚体变换,即末端执
这篇文章终于来了哈哈,为大家带来LeetCode Hot100中双指针内容我的总结。我会为大家带来著名的接雨水问题,采用两种做法,并为大家详细解释为什么(官方题解中只阐述了做法,而没有说明原因)
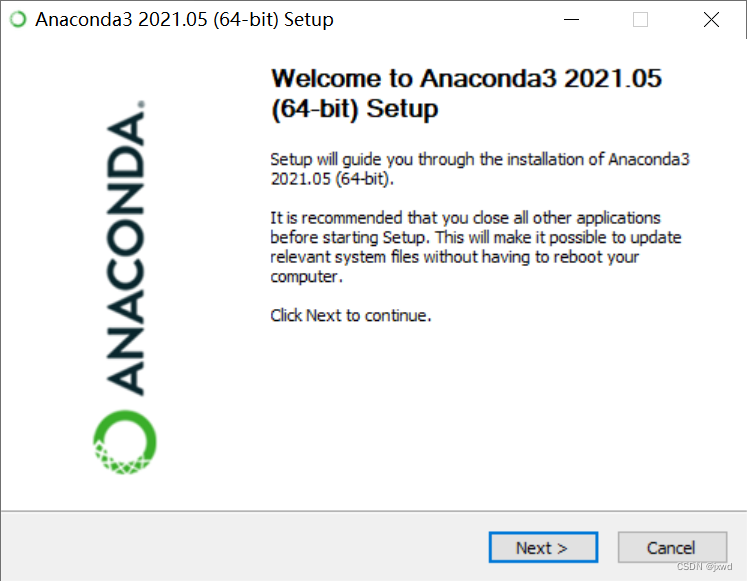
写下这篇文章的动机,是今天在装Anaconda的时候,本来想搜点教程按照教程一步一步安装的,但没想到,所谓“保姆级”教程呀,“最详细”之类的,好复杂。然后一些本应该详细说的反而一笔带过了。所以今天我想把我想在安装Anaconda时想说的话记录下来。首先,要安装Anaconda,要明确你自己安装的应该是什么版本。如果你想和你的Python版本对应,就要搞好Anaconda的版本。别到时候搞下来了不管
其他的,感觉看不看无所谓了。看自己的兴趣哈哈哈。这个C语言书籍也是打包送给大家的。那领取的方式就是在公众号 后台回复“书籍”即可。我是自学编程村村长,一个会经常分享一些计算机学习经验、求职经验以及工作体验等的小镇做题家。关注我,让学习编程变得更加简单。

借助github,亲测有效的搭建图床的方法

晚上冲了个热水澡,爽。第二天上午,呆在单人间里面复习了一个上午。主要还是在背英语hh。然后下午我是第一批,被拉到了电院,然后抽签面试。面试总体感觉一般,我那组里面有几个老师看起来凶神恶煞的hh,但是说话都还算温柔,问的问题也都比较偏向于规划、目标什么的。所以我觉得面试应该还行吧(或者说大家应该也拉不开什么差距)。面完之后,坐大巴回南洋北苑。终于暂时性地解放了。打开英雄联盟!!!开玩!!!!阔别了半

有了前面红黑树的底子,我们这一节的任务就比较轻松了。关于Map和Set是什么东西,我们来借助网络文献进行解释。首先,我们需要知道的是,Map和Set的底层都是红黑树。即是一种平衡的二叉搜索树,也就是二叉平衡搜索树。而set就是我们前面说到的Key模型,而map就是<K,V>模型。我们接下来将一边对比,一边介绍。set和map的介绍先来看set:通过查阅文档有关set的声明,我们可以发现
