- @weixin_45751396


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
【目标检测算法】利用Colab训练YOLO-V5

本博客介绍了经典控制算法PID,因为原理层面上的博客很多,我就直接放的我觉得讲的比较好的博客链接,而更侧重于代码和实现。
人类能够形成3D场景的心理图像,以支持反事实想象、规划和运动控制。

本博客介绍了丢弃法(Dropout),正向传播和反向传播以及深度学习可能面临的梯度爆炸和梯度消失。
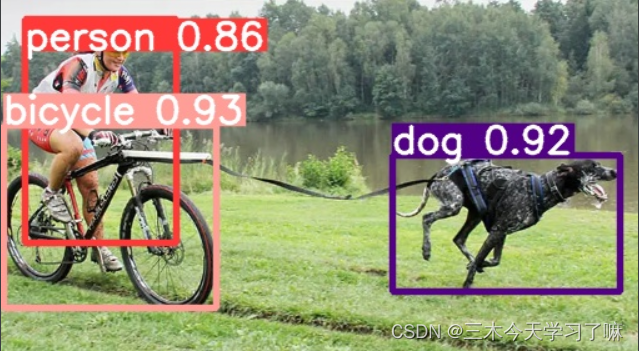
在YOLO-v5跑通VOC2007数据集,并自己标注一张图片进行detect测试网络性能。
AC-WM 的核心是前向动力学(Forward Dynamics),即给定当前状态和系统执行的动作,预测世界未来的状态演变。基础概率方程pot1tk∣otat1tkpot1tk∣otat1tk。这表示在给定当前视觉观测oto_tot以及未来要执行的动作序列at1tkat1tk的条件下,预测未来kkk步的视觉观测结果ot1tkot1tk。潜空间形式(Latent-Space)
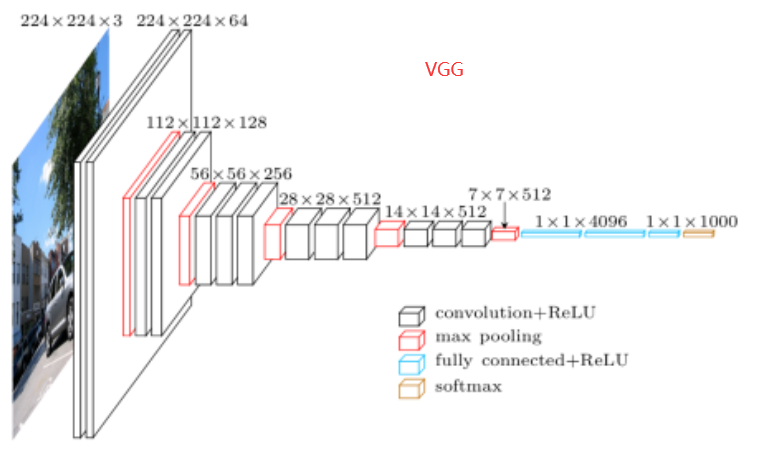
虽然深度神经网络的概念非常简单——将神经网络堆叠在一起。但由于不同的网络结构和超参数选择,这些神经网络的性能会发生很大变化。 本章介绍的神经网络是将人类直觉和相关数学见解结合后,经过大量研究试错后的结晶。 我们会按时间顺序介绍这些模型,在追寻历史的脉络的同时,帮助你培养对该领域发展的直觉。这将有助于你研究开发自己的结构。 例如,本章介绍的批量归一化(batch normalization)和残差网
本博客简单介绍BP神经网络、RBF神经网络、GRNN神经网络、决策树和随机森林的相关知识
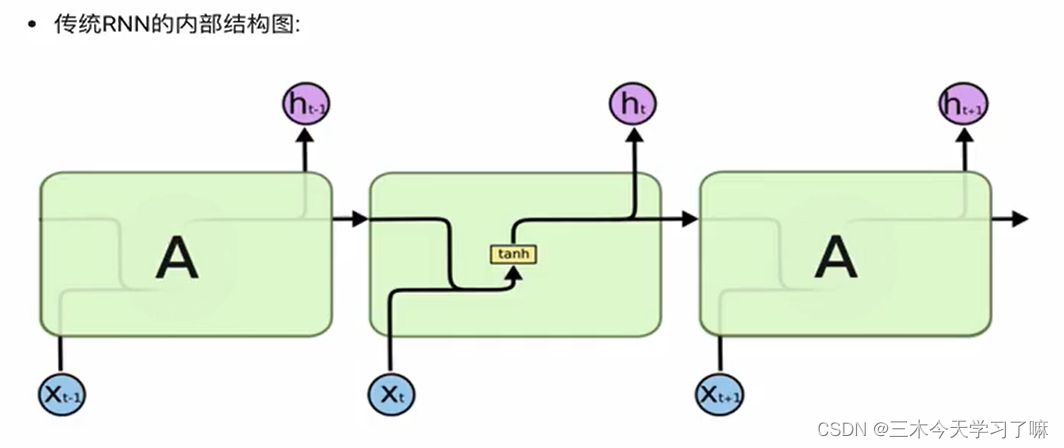
如果说卷积神经网络可以有效地处理空间信息, 那么本章的循环神经网络(recurrent neural network,RNN)则可以更好地处理序列信息。 循环神经网络通过引入状态变量存储过去的信息和当前的输入,从而可以确定当前的输出。
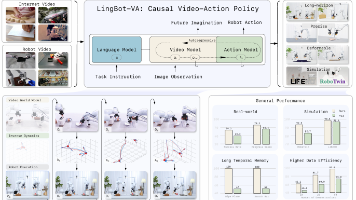
正如您在 LingBot-VA 中观察到的妙招,前沿的 WAMs 正在将视频和动作解耦,把视频预测从“决定动作的唯一前置蓝图”,降级为“辅助动作生成的条件信号”或“训练期的正则化约束”。LingBot-VA通过混合 Transformer (MoT) 架构和交织序列,让视频和动作在底层共享 KV-Cache,并在执行后用真实观测画面强制替换预测画面,打破了闭门造车的误差累积。DreamZero。