


- @weixin_45672157


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
适用场景:先等 gazebo / 模型加载完成,再启动控制器、rqt 等,防止时序问题。比如把机器人模型、Gazebo 分开写多个 launch,主 launch 统一引入。顶层容器,所有顶层动作放列表里,ros2 launch 会依次处理。指定是 python 格式的 launch 文件。不用手写绝对路径,移植到别的电脑也能正常找到文件。:等待 2 秒后,再执行里面的动作列表。,是 launch
如果你需要在一个相对较低维度的空间内执行高效的最近邻搜索,那么 Kd-Tree 可能是更好的选择。若你的应用涉及三维空间的大规模点云管理,包括但不限于压缩、可视化、碰撞检测等,Octree 则显得更加合适。
语法:字符串序列.replace(旧字串,新字串,替换次数)注意:替换数次如果超过了字串的出现次数,就替换所有字串。
【代码】11 pandas 之列于列的计算。
【代码】11 pandas排序。
Halcon 中的区域Image : 图像 (input_object): 类型可以是 (多通道-) 图像数组,对象类型为字节、方向、循环、int1、int2、uint2、int4、int8、实数、复数或矢量场。这是输入图像。Domain : 域 (output_object): 类型是区域数组,对象类型。这是输入图像的定义域。
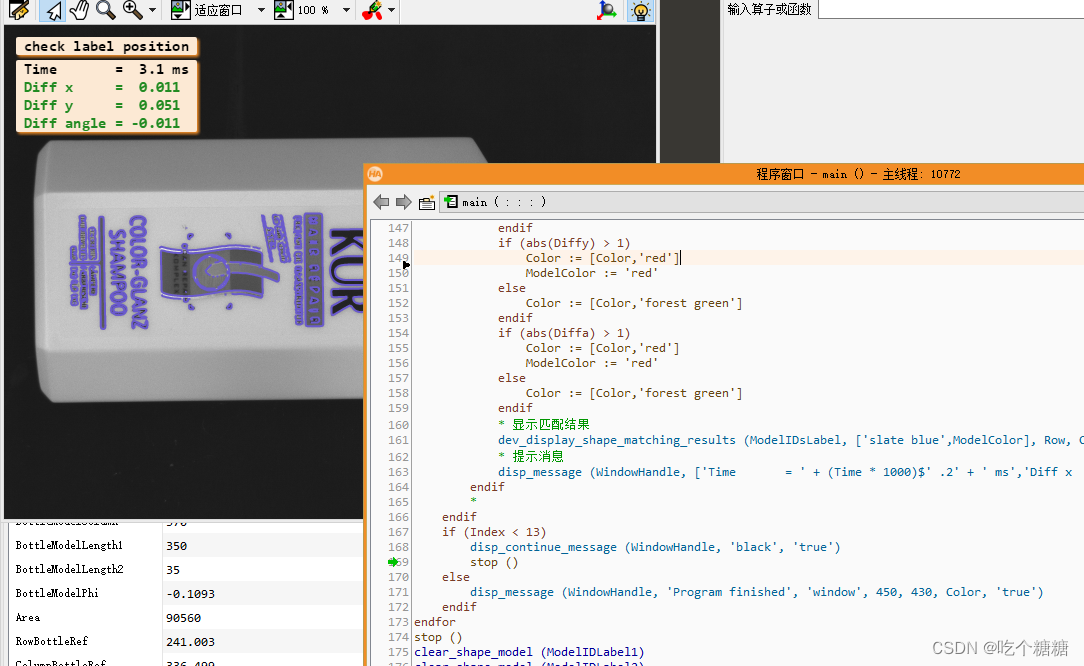
【代码】Halcon 3D 手眼标定。

【代码】Halcon 单目相机标定测量。
预处理 设置文件路径。产生数据集进行预处理。

必须要有Good或者是OK文件夹做标注,剩下两个为逻辑异常和结构异常。已经用 DLT做好标注,训练,和评估,只需修改推理代码。点击检查选择good可以获取所有good图像的照片。> 点击创建训练点击保存更改。通过阈值可以调整判定的区间。滑动热图可以看出误判结果。设置完成后点击开始训练。
