


- @weixin_43722052


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
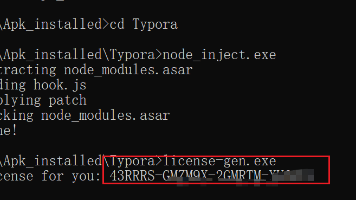
分别键入:node_inject.exe、license-gen.exe。Typora 中文官网地址:https://typoraio.cn。可以使用测试过有效的版本:1.9.5及其以前的版本。
【代码】Notepad++注释快捷键。

本文分享 WSL2 环境中,借助 OpenClaw 工具接入微信机器人的完整操作流程,附上可直接运行的命令指令,同时标注配置易错要点,新手也能顺利完成账号绑定部署。

在boot分区中建一个空的ssh文件,没有后缀.打开config.txt文件,修改参数3. 设置树莓派wifi
yolov8默认安装会导致cuda不匹配,所以需要修改,卸载一东西

5、因为DYHEAD需要三个层输入的特征层一致,所以需要改为一样的。256或者512都行。5、在进入IDetect之前,会对RepConv做卷积。4、论文中说6的效果最好,但参数量不少,做一下工作量。2、yolo.py中import一下。1、models下新建文件。3、改IDetect这里。
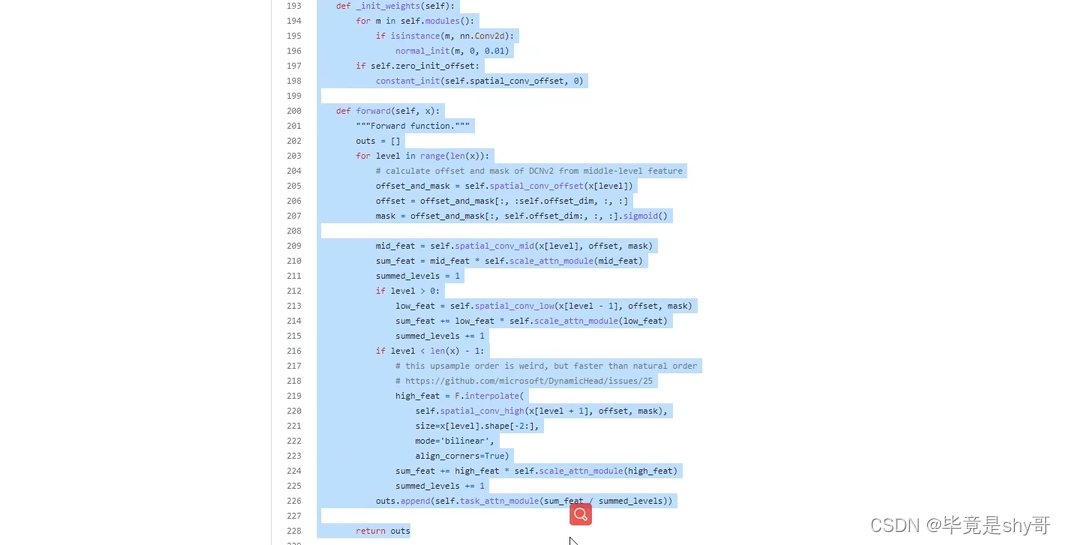
yolov7结构图方法:直接在common里改,在相关的后面加上就行。

sudo adduser rendoudousudo usermod -aG sudo rendoudouid rendoudousudo usermod -aG docker $USERdocker images
新建 Python 文件,编写测试代码并右键运行,即可正常使用 WSL 内的虚拟环境与 GPU。首次连接会自动安装 WSL 服务端,耐心等待即可。选中后,左下角会显示环境名称,代表配置完成。连接成功后,VSCode 左下角会显示。,确保代码提示、运行、环境选择功能正常。进入 WSL 模式后,在扩展商店安装。打开 VSCode,按下。(或对应发行版名称)。
本文提出了一种基于提示引导适配器的实体级对齐框架(EAPA),用于提升遥感图文检索的细粒度语义建模与跨模态匹配能力。针对现有方法在遥感语义实体感知、嵌入与对齐方面的不足,EAPA以CLIP模型为骨干,包含三个核心模块:提示引导注意力适配器(PAA)通过可学习提示向量优化注意力分布以增强实体语义特征;伪标签监督实体嵌入模块(PEE)利用实体查询编码器提取具明确语义类别的实体级特征;跨模态实体语义对齐
