


- @weever7


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ARM Linux 驱动开发篇本篇我们将会详细讲解 Linux 中的三大类驱动:字符设备驱动、块设备驱动和网络设备驱动。字符设备最多,从最简单的点灯到 I2C、SPI、音频等都属于字符设备驱动的类型。块设备驱动就是存储器设备的驱动,比如 EMMC、NAND、SD 卡和 U 盘等存储设备,因为这些存储设备的特点是以存储块为基础,因此叫做块设备。网络驱动,不管是有线的还是无线的,都属于网络设备驱动的范
理论知识STM32ADC的常用的三种工作模式,搭配一些AD转换芯片的可选择的类型会更加的丰富1. 轮询模式2. 中断模式3. DMA模式轮询模式相对应于HAL库中的配置函数主要有:HAL_StatusTypeDef HAL_ADC_Start(ADC_HandleTypeDef* hadc);//轮询模式,需放在循环中不断开启HAL_StatusTypeDef HAL_ADC_Stop(ADC_H
源代码if( strcmp((fields[i].name),password)!=0 )更正if( strcmp((fields[i].name),password.str() )!=0 )
此推文是学习笔记,理解和内容如有出错请大佬指点批评。首先认识一个寄存器(例如P1^0)一个位,一组寄存器多数是8位,例如P1 = 11111111
这东西也折腾我好几天来着,我也看了无数篇博主的教程博客,最后也登不上去物联网平台。正当我发愁且找不到原因时,还好我一个朋友做过类似的项目并为我解答疑惑,最后我才能实现这个功能。现在我就来留下我的学习笔记。QT版本:QT5.9Mingw32操作系统:win11步骤一:Qt移植mqtt库...
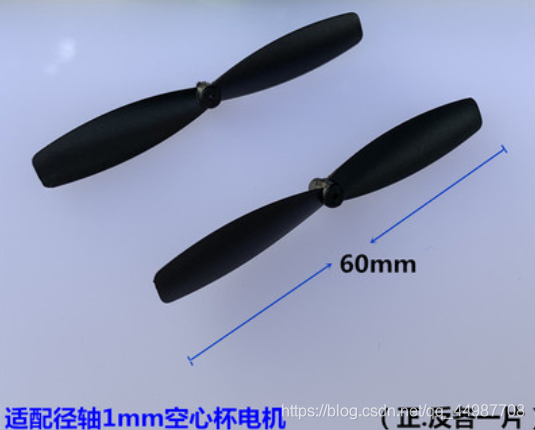
所需材料(大件)1、空心杯电机 * 4个 (笔者用8520型号,一般716以上比较常用)2、螺旋桨 * 正反各2个 (一般旋转直径48-60mm,内孔1.0mm)注意:是正反各两个!!!有些店铺写的是AB,有的写的是LR,意思都一样,都是正反方向。3、1s锂电池 * 1个 (满电4.25V左右,3.7V为低电压,不可再使用,需要进行充电)4、锂电池平衡充电器 * 1个 (锂电池需要用专用平衡充电器
一。什么是电机?电机是整个无人机的四肢,没有电机来驱动的话整个无人机就无法飞起来。因此我们来重点介绍下电机的一些基础知识。本篇内容不会很详细,不会全部介绍,只会介绍无人机需要学习的知识。二。电机分类1、按照结构和工作原理划分异步和同步的区别异步电机:其电机转速达不到定子磁场的同步转速,由于内部构造的不同,其如果同步磁场的转速,就不会产生驱动力了!同步电机:其电机的转速与定子磁场的转速相同步其他我也
带*号的为可忽略的部分电子硬件部分电子电路原理原理图、PCB(AD,立创EDA)不需要会画,能看懂引脚啥的就行电子工艺:焊接、调试(示波器使用等)原理图主要部分锂电池输入锂电池充电电路降压( VIN->5V,5V->3.3V )单片机最小系统板(复位电路,下载电路等)电机驱动部分姿态传感器(陀螺仪+加速器计+磁力计+气压计)射频遥控部分*软件部分单片机编程STM32CubeMX(配置底
硬件:orangepi 5,以及在咸鱼上买的7寸垃圾触屏显示屏操作系统:Linux5.10.110。

计算机数据存储原理存储器是计算机系统中的记忆设备,用来存放程序和数据。构成存储器的存储介质,目前主要采用半导体器件和磁性材料。存储器中最小的存储单位就是一个双稳态半导体电路或一个CMOS晶体管或磁性材料的存储元,它可存储一个二进制代码。(计算机最小存储单位是bit(比特),只能存储0和1)由8个存储元组成一个Byte(字节),然后再由许多字节组成一个存储器。1TByte=1024GByte1GBy
