


- @qq_52354698


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最短路径问题给你n个点,m条无向边,每条边都有长度d和花费p,给你起点s终点t,要求输出起点到终点的最短距离及其花费,如果最短距离有多条路线,则输出花费最少的。Input输入n,m,点的编号是1~n,然后是m行,每行4个数 a,b,d,p,表示a和b之间有一条边,且其长度为d,花费为p。最后一行是两个数 s,t;起点s,终点。n和m为0时输入结束。(1<n<=1000, 0<m&
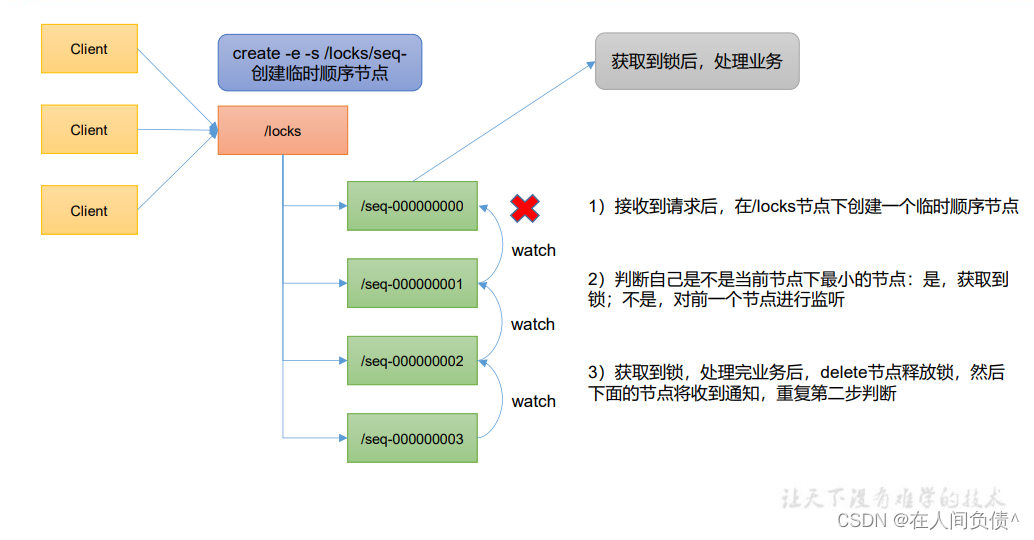
什么叫做分布式锁呢?比如说"进程 1"在使用该资源的时候,会先去获得锁,"进程 1"获得锁以后会对该资源保持独占,这样其他进程就无法访问该资源,"进程 1"用完该资源以后就将锁释放掉,让其他进程来获得锁,那么通过这个锁机制,我们就能保证了分布式系统中多个进程能够有序的访问该临界资源。那么我们把这个分布式环境下的这个锁叫做分布式锁。
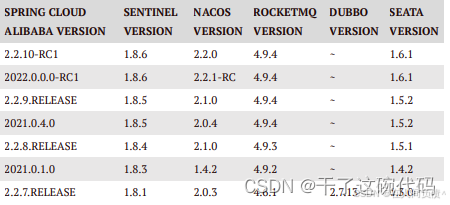
可能是版本的问题,但是服务器上的版本和我本地的版本是一致的,本地启动的时候可以正常注册到,但是换到服务器上就不行了,所以不是版本的问题。-(与主端口偏移量1000,1001)别忘了对应的服务器也要放行这两个端口。版本不对的话更换版本。
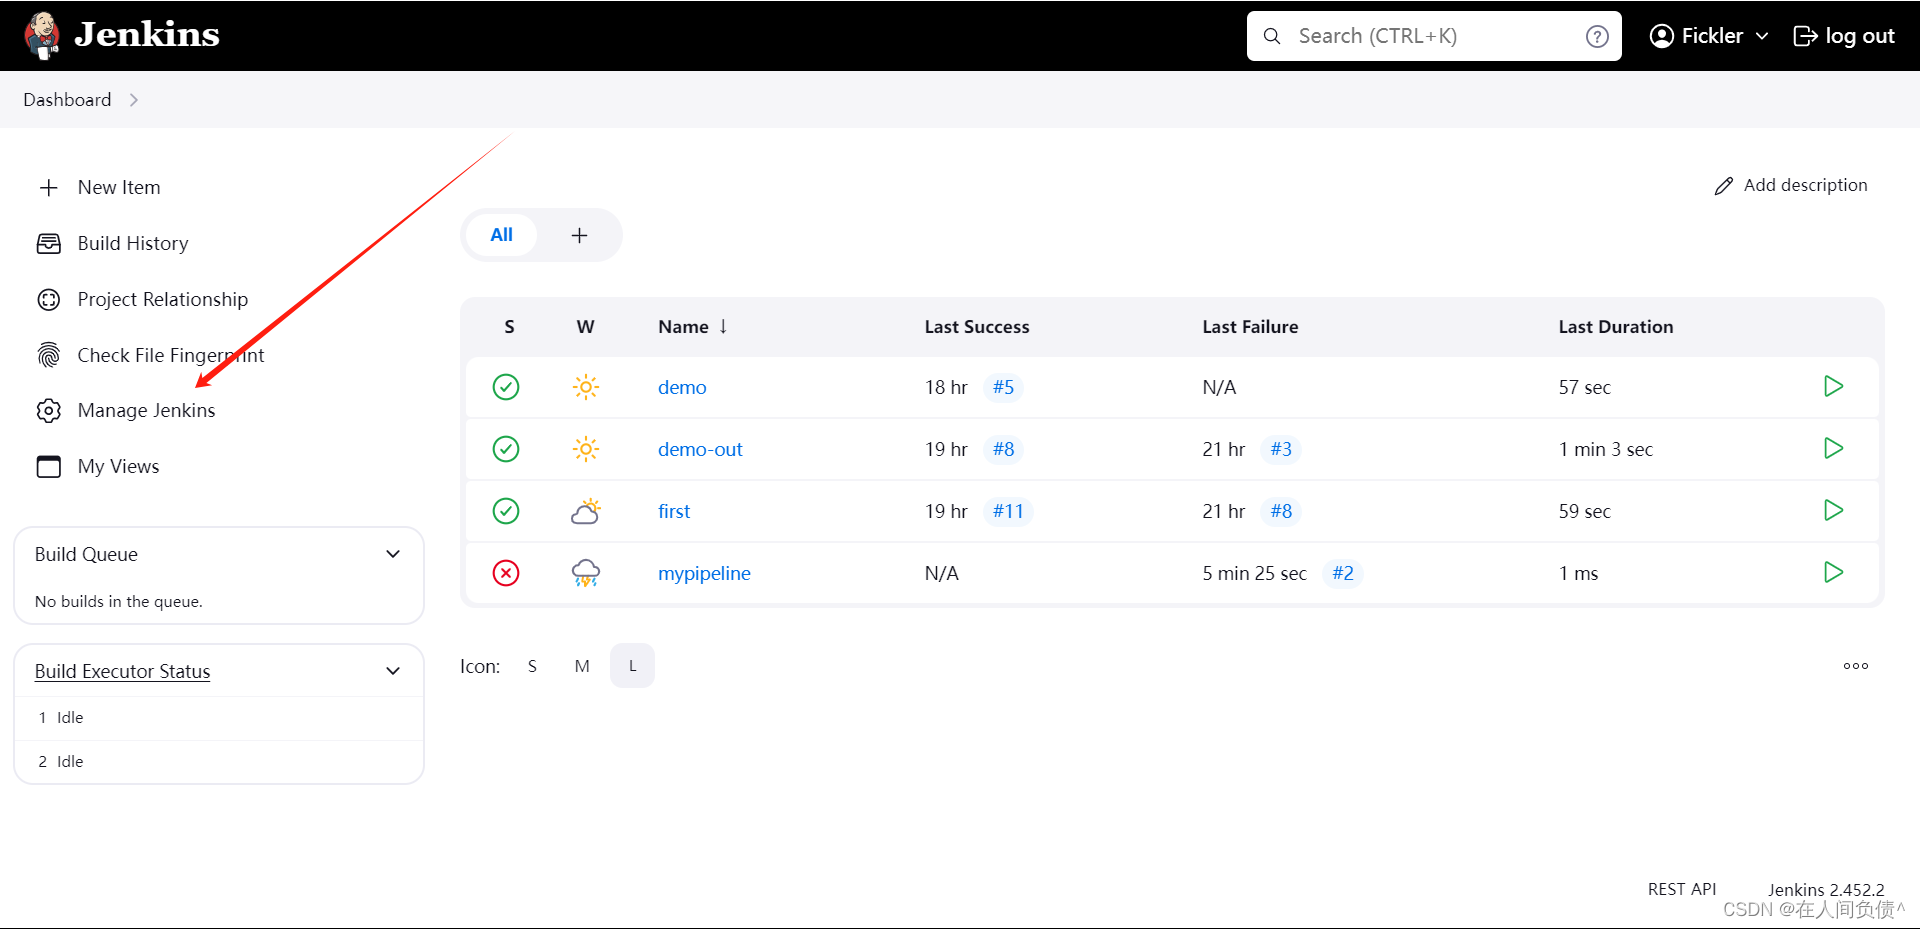
今天使用 Jenkins 的 Pipeline,写了一个脚本结果执行的时候报错了,发现原来是 Jenkins 自身的安全机制,执行新的外部脚本需要审批。选择 In-process Script Approval。选择 Manage Jenkins。审批同意,点击 Approve。
Dev C++ 快捷键用途快捷键新建源代码Ctrl + N打开工程或源文件Ctrl + O保存Ctrl + S另存为Ctrl + Alt + S关闭Ctrl + W撤销Ctrl + Z搜索Ctrl + F替换Ctrl + R编译F9运行F10切换文件Ctrl + Table...
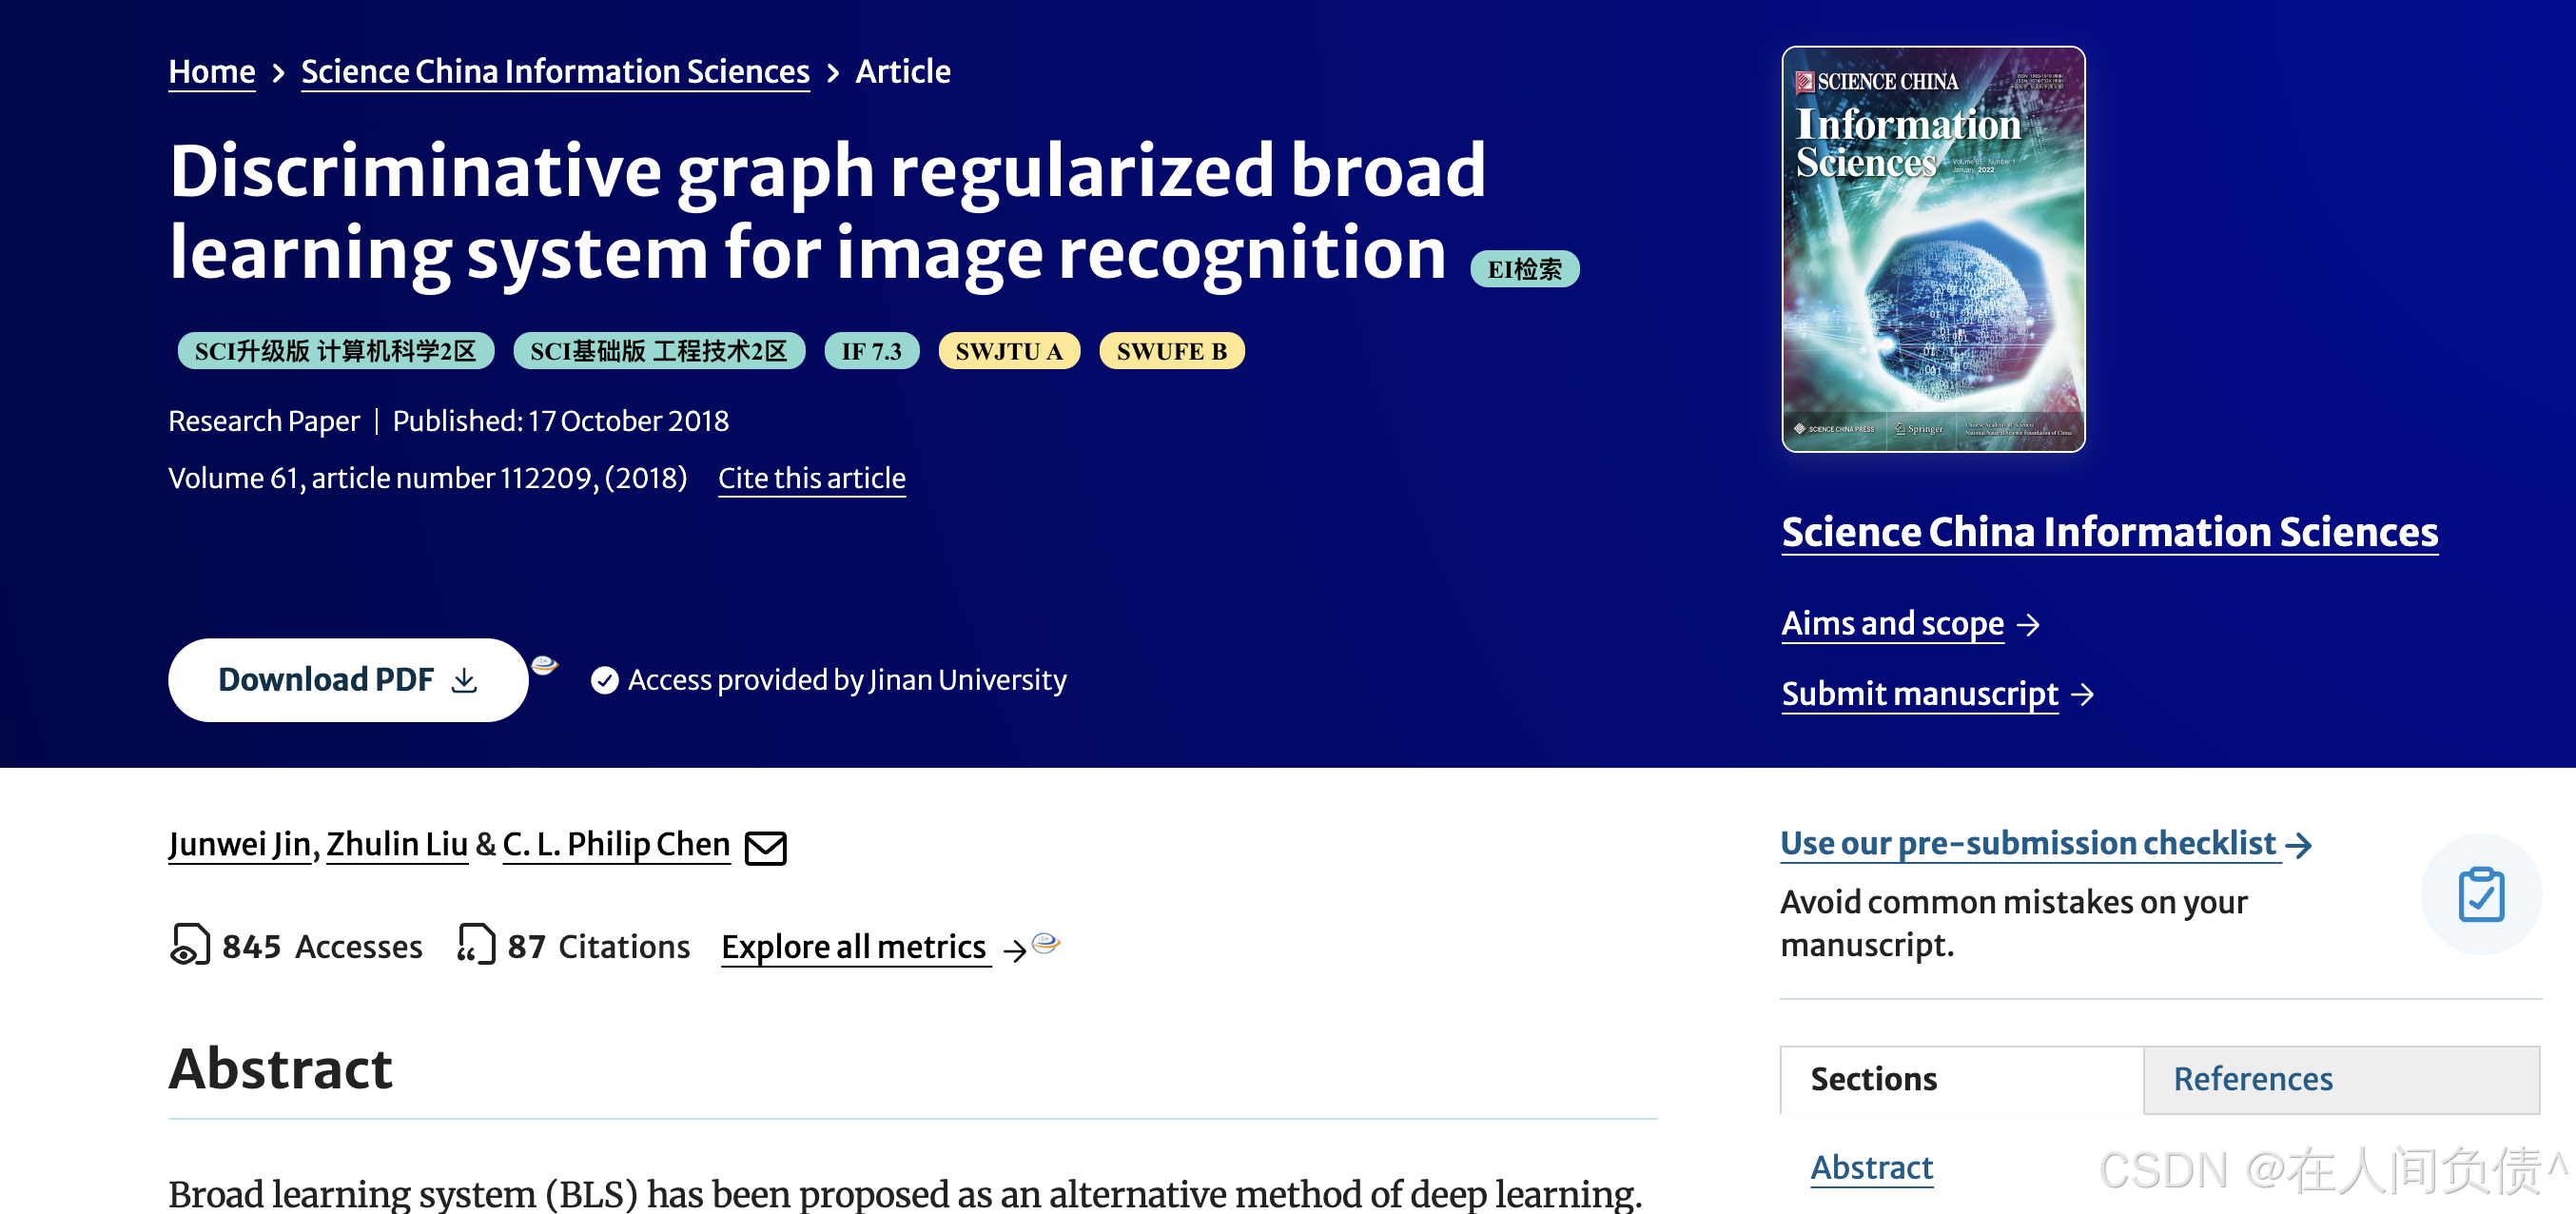
宽度学习系统 (BLS) 被提出作为深度学习的一种替代方法。BLS 的架构是将输入随机映射到一系列形成特征节点的特征空间中,然后将特征节点的输出广泛扩展形成增强节点,然后可以通过分析确定网络的输出权重。BLS 的最大优势是当出现新的输入数据或神经元节点时,可以增量学习而无需重新训练过程。已经证明 BLS 能够克服基于梯度的深度学习算法中训练大量参数所带来的不足。在论文中,作者们提出了一种新颖的判别
本文探讨了情绪陪伴机器人的核心需求和实现路径。研究表明,传统纯文字AI在情绪陪伴中存在明显短板——信息传递仅依赖35%的文字内容,而缺失65%的非语言表达(如表情、语气、肢体动作)。魔珐星云通过具身交互技术,在屏幕端数字人上实现了≤500ms的即时响应,使AI能通过眼神、语速、表情和动作传递共情。实验显示,当数字人对"压力大"的倾诉先做出前倾倾听的肢体语言,再柔声回应时,用户会产生"被接住"的真实

本文记录了作者使用飞算JavaAI开发"企业碳排放核算与绿色运营系统"的完整过程。系统聚焦企业碳排放管理的核心痛点,通过四个关键环节实现数据闭环:采集活动数据、生成核算记录、分析能耗异常、跟踪减排项目。开发过程中,作者先通过自然语言明确系统目标和技术栈(Vue3+SpringBoot),利用AI工具生成完整工程骨架,再重点构建了运营驾驶舱、碳核算模块、绿色项目管理等核心功能,确保数据可追溯、管理可

本文介绍了一个基于Rust开发的轻量级命令行TODO管理工具。该工具支持任务的增删改查、状态标记、优先级设置等功能,并采用JSON格式进行数据持久化存储。项目采用Rust标准库实现,具有跨平台兼容性强、操作高效等特点。文章详细说明了项目结构、核心代码实现,包括任务状态枚举、优先级设置、任务结构体定义等关键模块,并提供了完整的命令操作指南和使用方法。
本文探讨了情绪陪伴机器人的核心需求和实现路径。研究表明,传统纯文字AI在情绪陪伴中存在明显短板——信息传递仅依赖35%的文字内容,而缺失65%的非语言表达(如表情、语气、肢体动作)。魔珐星云通过具身交互技术,在屏幕端数字人上实现了≤500ms的即时响应,使AI能通过眼神、语速、表情和动作传递共情。实验显示,当数字人对"压力大"的倾诉先做出前倾倾听的肢体语言,再柔声回应时,用户会产生"被接住"的真实