- @qq_50857609


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
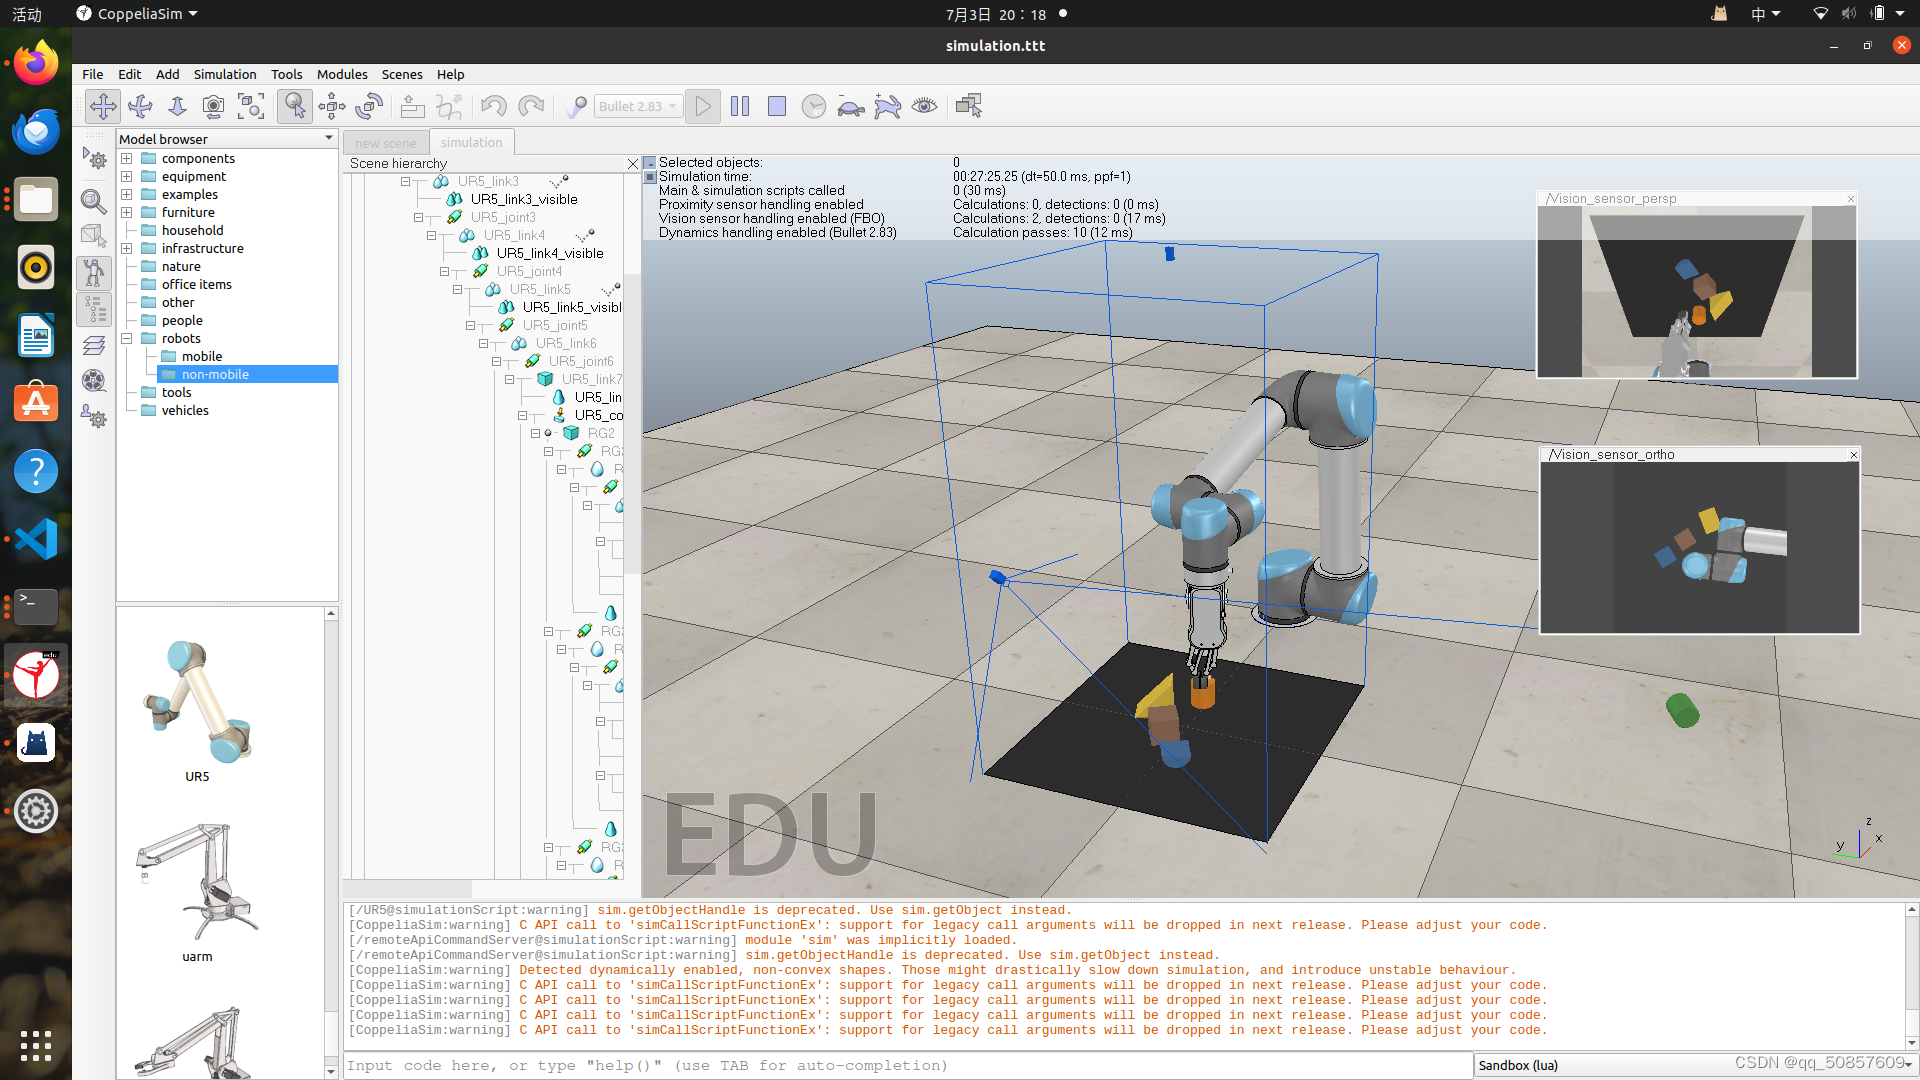
再次执行第一个命令,出现另外一个错误,无法连接到CoppeliaSim(以前称为V-REP)的远程API服务器,于是,在~/CoppeliaSim_Edu_V4_7_0_rev4_Ubuntu20_04下打开一个终端,输入 ./coppeliaSim.sh,成功启动CoppeliaSim。开始使用第一行配置环境,报错显示哈希值不匹配,可能还有网络的原因,期间尝试过换成清华源,于是先清除通道再开始一
上面那张表是"算法层"的视角。常见的几种SLAM如下,
截图来自这个视频。
【代码】机器人操作系统ROS。
【代码】机器人操作系统ROS。
用一个实际例子和简单代码来清晰解释 batch、epoch 和 iteration 的关系:------------------------------------------------------------------------------------你有一个数据集:1000 张猫狗图片你设置 batch_size = 100(每次处理 100 张图片)你计划训练 5 个 epoch总样本

Ultralytics 是推动 YOLO 系列发展的核心团队,其开源工具链让用户能够轻松应用最先进的实时目标检测模型。如果你使用 YOLOv5/v8,本质上就是在使用 Ultralytics 的技术栈。Ultralytics 公司简介是一家专注于计算机视觉(Computer Vision)和机器学习(ML)技术的公司,以开发并维护系列目标检测模型(如 YOLOv5、YOLOv8)而闻名。其核心使命
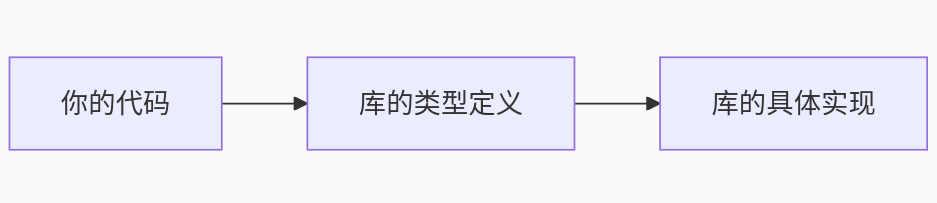
class User: # 类型定义位置def get_user() -> User: # 函数定义# 在 get_user 上:# - 转到定义 → 跳转到 def get_user()# - 转到类型定义 → 跳转到 class User。