- @qq_46506007


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
ninja: error: 'D:/ffmpeg/lib/avcodec', needed by 'audio.exe', missing and no known rule to make itMake 和 Ninja 处理导入目标的方式确实存在差异。适合 Make 的东西,有时可能不适用于 Ninja。上图 ninia 不能识别 因为文件是lib 结尾。cmake 可以识别 因为它可以省略li
undefined reference to `WinMain'collect2.exe: error: ld returned 1 exit statusninja: build stoppedffmepg 原因是SDL 库的main 宏干扰了main 函数。解决:添加#undef main 就可以解决。
真米realmi 全量更新包。gt neo6,gt6 ,gt 5 ,等真我 realme gt neo 6 TWRP 橙狐,sukisu ultra 内核root 以及gt neo 6 基带备份

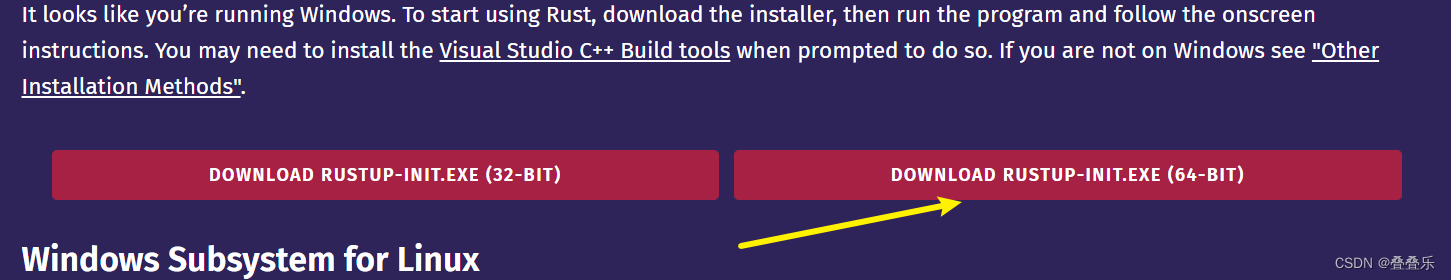
registry = "https://mirrors.sjtug.sjtu.edu.cn/git/crates.io-index" # rustcc社区 [source.rustcc] registry = "git://crates.rustcc.cn/crates.io-index"3.配置依赖镜像,依赖下载的链接,依赖的仓库。文件:这里要自己创建一个config 文件。2.1打开power
摘要:为解决Linux家庭云电脑APP因依赖库过严导致连接失败的问题,提供了两种解决方案:1)离线版Docker,下载后执行脚本即可使用;2)网络版需从零构建容器镜像,但对网络要求较高。仅支持Linux系统,需提前安装Docker环境。Windows用户需自行转换脚本格式。资源下载链接:https://www.123865.com/s/Ny6Hjv-xzSRh(提取码:yn9E)。
Ubuntu系统通过NetworkManager管理网络功能,提供D-Bus接口供应用控制WiFi。本文介绍使用D-Bus命令控制WiFi开关、扫描和连接的方法: 开启/关闭WiFi:通过设置WirelessEnabled属性为true/false 扫描WiFi:先获取无线设备路径,再触发扫描 连接WiFi: 监听扫描结果获取AP路径 创建临时连接配置(文中提供Python示例代码) 使用SSID
本文分析了Ubuntu系统中DNS架构的工作原理和配置流程。系统采用多级代理模式:应用程序通过glibc查询DNS时,首先访问/etc/resolv.conf指向的本地systemd-resolved服务(127.0.0.53),该服务作为智能路由器,根据网卡优先级将请求转发至ISP分配的DNS服务器(如中国电信的240e:5a::6666)。系统运行两个主要DNS进程:systemd-resol
摘要:本文展示了使用bluetoothctl工具(版本5.64)配置Jetson设备的蓝牙低功耗(BLE)服务的命令序列。操作包括开启蓝牙电源、进入GATT菜单、注册0xFFFF服务、添加具有读写通知功能的0xAAAA特征值、设置应用并返回,然后配置名称为"Jetson-BLE-Tool"的广播服务,最后启用广播功能。这些命令通过管道传递给sudo bluetoothctl执行
这篇教程详细介绍了如何在ROS 2中使用Diagnostics诊断系统监控机器人硬件状态。通过创建一个虚拟温度传感器节点,演示了如何: 创建包含diagnostic_updater依赖的功能包 使用C++编写诊断节点核心代码 通过diagnostic_updater设置硬件ID和状态检查回调 根据不同条件设置OK/WARN/ERROR状态并添加详细指标 编译运行节点并通过命令行或rqt_robot
spring security 的AuthenticationSuccessHandler 接口的方法 ,没有调用 ,无法生效,不起作用