


- @qq_41880787


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
目录1. vim基础保存退出命令i 切换插入esc 退出编译模式输入 :(注意`:`要输入2. 截图快捷键(小kills)3.编译helloslam程序3.1 使用g++命令编译4. 使用cmake编译4.1 编写 cmake 文件4.2调用cmke命令新建工程4.3g++与cmake编译区别4.4使用库文件来实现hello4.5 使用库文件5. 使用IDE5.1新建工程5.2添加相应代码-使用库
文章目录6 非线性优化6.1状态估计问题6.1.1批量状态估计与最大后验估计6.1.2 最小二乘的引出6.1.3 例子:批量状态估计6.2非线性最小二乘6.2.1 一阶和二阶梯度法6.2.2 高斯牛顿法6.2.3 列文伯格---马夸尔特方法理论部分小结6.3 实践:曲线拟合问题6.3.1 手写高斯牛顿法6.3.2 使用Ceres进行曲线拟合6.3.3 使用g2o进行曲线拟合6 非线性优化g2o库学

目录1. 编译2 .运行useEigen
文章目录3.1 旋转矩阵3.1.1点与坐标系3.1.2 坐标系中的欧式变换3.1.3 变换矩阵与齐次坐标3.2 Eigen库的使用3.3 旋转向量和欧拉角3.3.1 旋转向量3.3.2欧拉角3.4四元数3.4.1 四元数的定义3.4.2 四元数的运算3.4.3 用四元数表示旋转3.4.4四元数到旋转矩阵的转换3.5 补充小萝卜的例子解释,坐标在不同坐标系转换参考博客3.1 旋转矩阵3.1.1点与坐
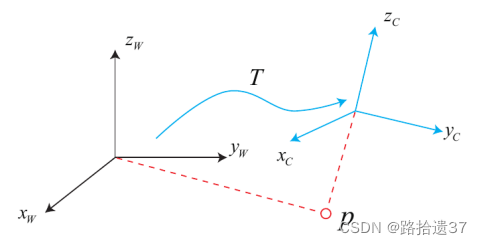
文章目录5. 相机与模型5.1 相机模型5.2 图像5.3 实践5.3.1 Open CV的基本使用方法5.3.2 图像去畸变5.43D视觉5.4.1 双目视觉5.4.2 RGB-D视觉5.5 利用 KDevelopIDE编译器 编译执行文件5. 相机与模型5.1 相机模型理论参考博客:1.《视觉SLAM十四讲》相机位姿与相机外参的区别与联系2.《视觉SLAM十四讲》学习笔记:第5讲相机与图像5.

文章目录遇到BUGBUG解决遇到BUGmake 直接报错搜索相关贴子,初步判断是由g2o版本不一致,导致的指针问题,我这个好像是安装了旧版本,需要更新到新版本,才能使用智能指针.关于解决方案可以参考该帖子于g2o新版本编译出错的原因及解决办法,不过这个帖子好像是要用旧版本替换新版本,SLAMbook2思路相反.ubuntu卸载g2o库最后,可以输入locate g2o命令来验证是否删除干净。在安装

文章目录错误:这里需要重新安装Sophus模板库,前面chp4代码比较简单,我用的而是非模板库,通过修改头文件等方式也调试通过,但是为了之后章节调试的方便,我觉得定重新改用模板版库,安装之前记得将usr Sophus文件夹删除如下:sudo rm -rf /usr/local/include/sophussudo rm -rf /usr/local/lib/libSophus.solocate S
文章目录11.1 理论部分11.2 实践部分11.2.111.2.2调试bug参考资料11.1 理论部分可参考博客:视觉SLAM十四讲:回环检测-知识点+代码11.2 实践部分11.2.111.2.2调试bug安装下载 DBoW3库在进行编译程序前,先需要安装DBoW,第二版的安装文件下载链接如下所示:DBow3下载完成后,安装方法很简单,将文件存放在你想存放的文件夹里面,进入DBoW-maste
文章目录12.1 理论部分12.2 实践部分12.2.1 单目稠密重建12.2.2 RGB-D稠密建图八叉树建图-octomap_mapping点云-网格建图-pointcloud_mappingsurfel重建 -surfel_mappingBug调试参考博客12.1 理论部分可参考博客:SLAM14讲-ch12建图笔记视觉SLAM十四讲:回环检测-知识点+代码12.2 实践部分12.2.1 单

文章目录9.1理论部分9.2实践部分9.2.1 利用ceres进行BA优化(多个相机和路标点)9.2.2利用g2o进行BA优化(多个相机和路标点)调试遇到问题bug参考博客9.1理论部分推荐参考博文推导:视觉SLAM十四讲学习笔记——第九讲 后端优化(1)slam十四讲-ch9(后端1)-卡尔曼滤波器公式推导及BA优化代码实现【注释】(应该是ch13前面最难的部分了)9.2实践部分9.2.1 利用
