写文章


- @qq_41694024


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
移动机器人路径规划(二)--- 图搜索基础,Dijkstra,A*,JPS
移动机器人路径规划(二)--- 图搜索基础,Dijkstra,A*,JPS
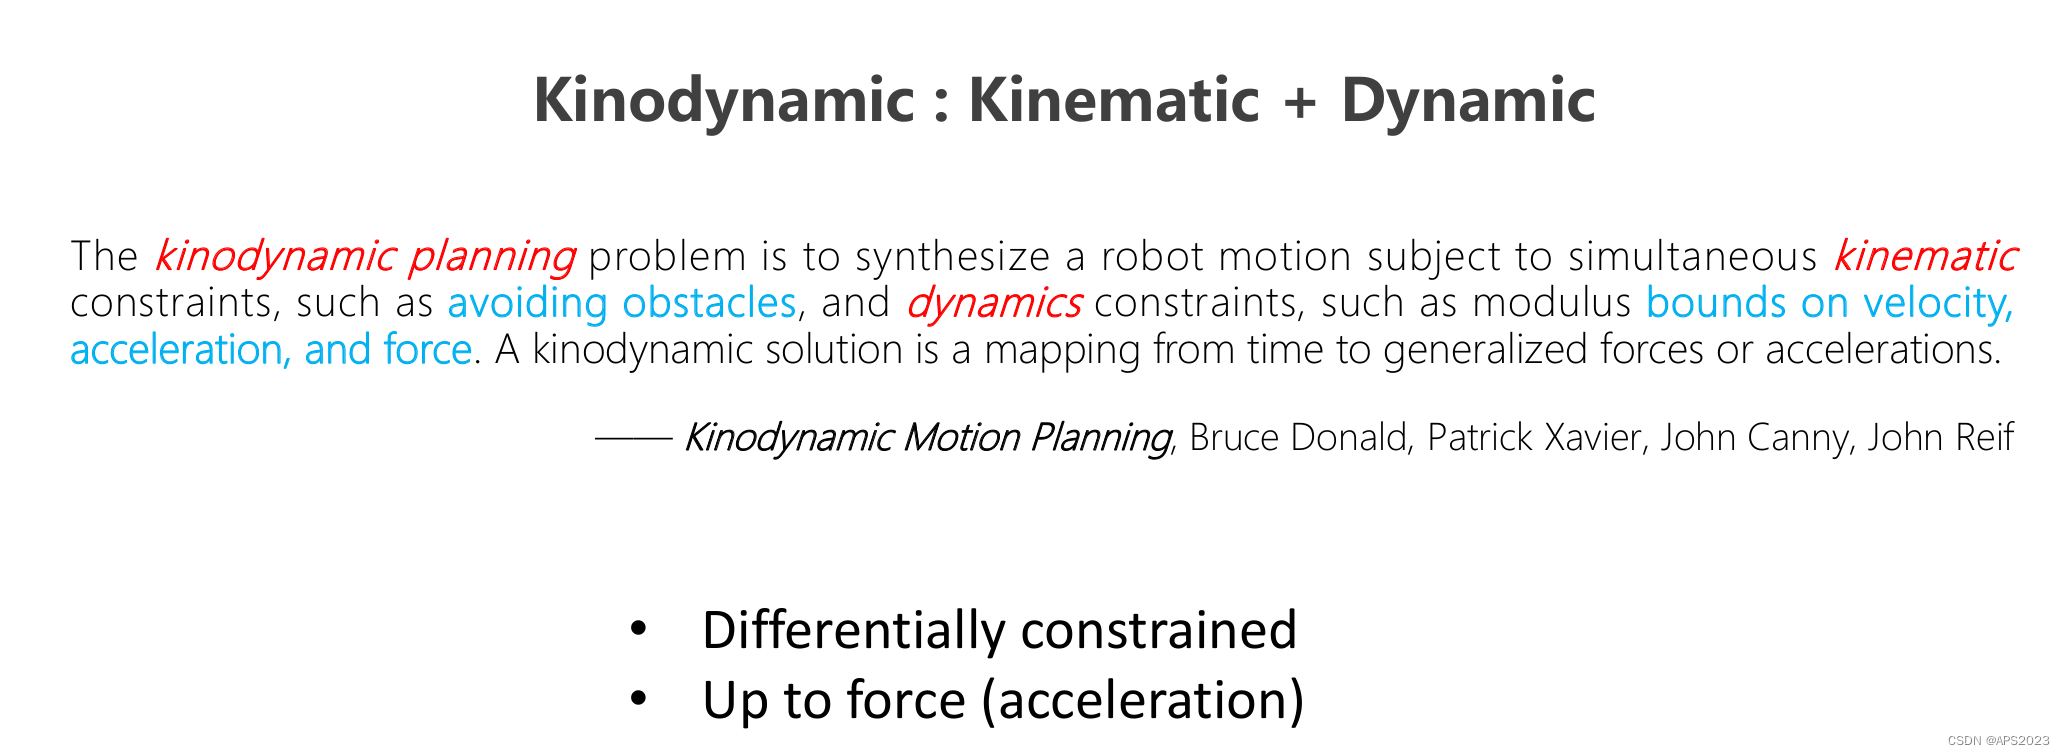
移动机器人路径规划(四)--- 考虑机器人模型下的运动规划KINODYNAMIC PATHFINDING
移动机器人路径规划(四)--- 考虑机器人模型下的运动规划KINODYNAMIC PATHFINDING
基于深度学习的三维重建(二):pytorch的简单操作及DataLoader、Dataset类简介
pytorch的简单操作及DataLoader、Dataset类简介
机器学习入门(三)多元线性回归
多元线性回归的基本知识
自动驾驶算法(七):基于遗传算法的路径规划(下)
自动驾驶算法(七):基于遗传算法的路径规划(下)

Mask RCNN网络源码解读(Ⅱ) --- ResNet、ResNeXt网络结构、BN及迁移学习
ResNet、ResNeXt网络结构、BN及迁移学习
ORB-SLAM2 --- LoopClosing::Run 回环检测线程解析
LoopClosing::Run 回环检测线程解析
Mask RCNN网络源码解读(Ⅰ) --- 语义分割前言与转置卷积
语义分割前言与转置卷积
Chapter6 机器人系统仿真(Ⅰ)---使用rviz集成urdf、xacro建造机器人模型
主要介绍了urdf、xacro的语法以及建立机器人模型的过程。最后,用一个带有雷达、摄像头的小车实现巩固了本章所学内容。
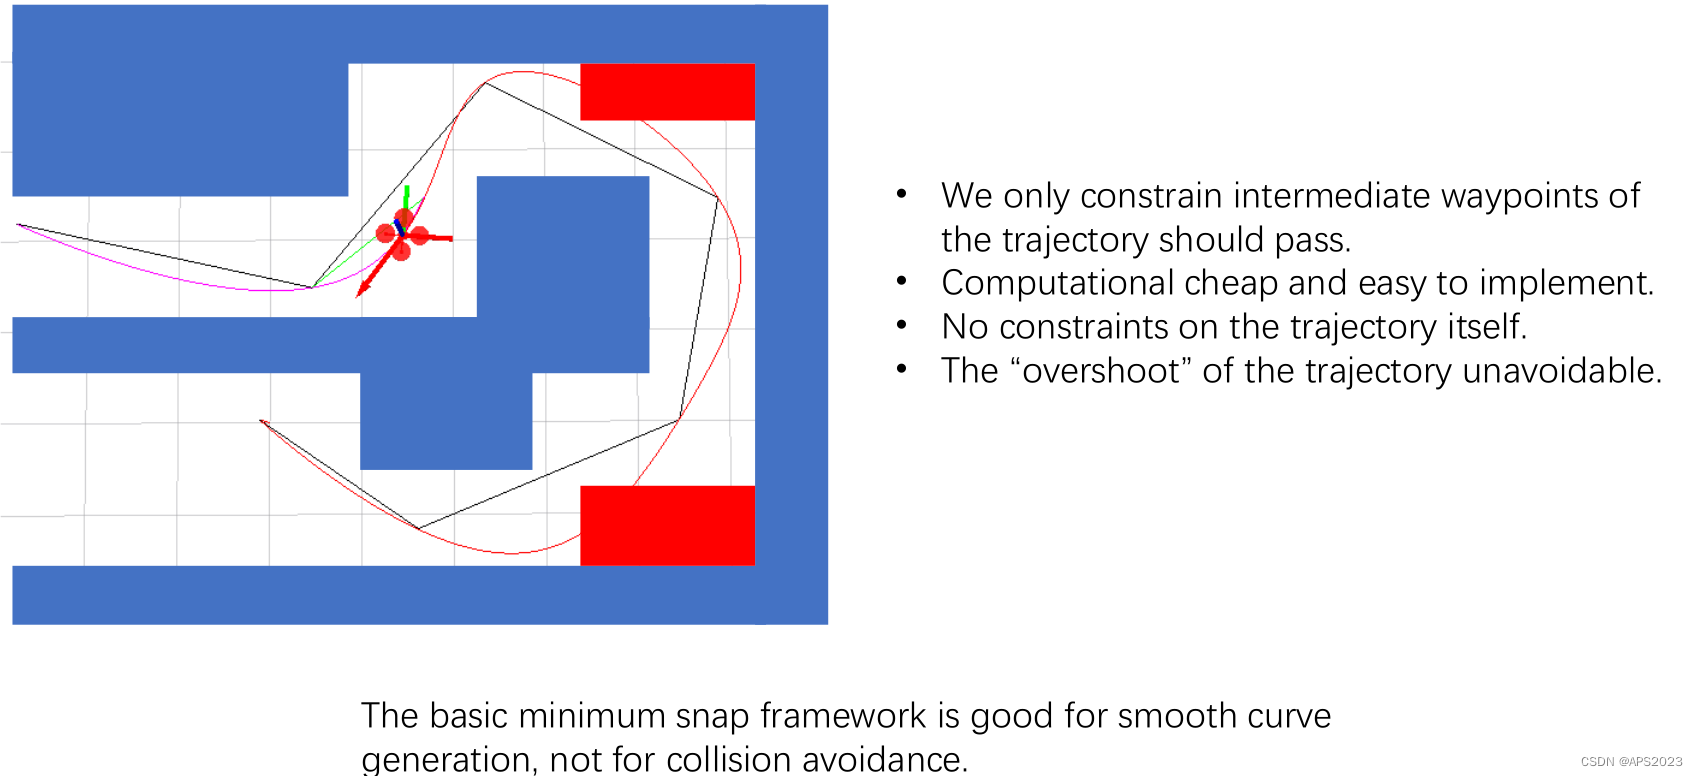
移动机器人路径规划(六)--- 软约束、硬约束下的轨迹优化/生成SOFT AND HARD CONSTRAINED TRAJECTORY OPTIMIZATION
移动机器人路径规划(六)--- 软约束、硬约束下的轨迹优化/生成SOFT AND HARD CONSTRAINED TRAJECTORY OPTIMIZATION