


- @pj18862486309


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
xinput list⎡ Virtual core pointerid=2[master pointer(3)]⎜↳ Virtual core XTEST pointerid=4[slavepointer(2)]⎜↳ PS/2 Generic Mouse...
xinput list⎡ Virtual core pointerid=2[master pointer(3)]⎜↳ Virtual core XTEST pointerid=4[slavepointer(2)]⎜↳ PS/2 Generic Mouse...
cygwin是一个在windows平台上运行的unix模拟环境,是cygnus solutions公司开发的自由软件Cygwin就是一个windows软件,该软件就是在windows上仿真linux操作系统简言之,cygwin是一个在windows平台上运行的 linux模拟环境,使用一个Dll(动态链接库)来实现这样,我们可以开发出Cygwin下的UNIX工具,使用这个DLL运行...
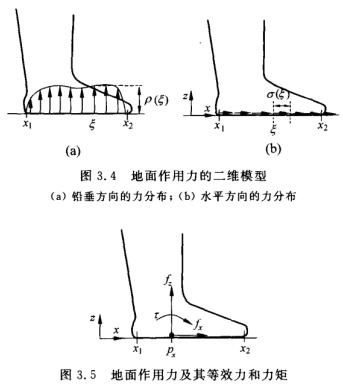
1. ZMP1.1 二维分析:着重看公式3.3,考虑对应于力矩为零时的那个作用点,即满足\(\tau(p_x) = 0\)的点\(p_x\)。1.2 三维分析:力矩为零的作用点:点p就是压强中心,也即ZMP。当机器人运动的时候,一般情况下,z方向的力矩等0并不成立。所以在三维情况下,ZMP定义为:地面作用力的力矩水平分量为零的作用点1.3 双足时的ZMP两脚各自的ZMP位置...
当state space太大的时候,需要用一个函数来对state value 或action value进行近似,方便处理。
四足机器人MPC+WBC方案一、MPC:系统方程:状态变量:\(x_r = (h_{com}, q_b, q_j) \in R^{24}\), 包含6维质心点动量,6维机身位姿,3*4个关节角度输入变量:\(u = (f_{c1}, ......, f_{c4}, v_j) \in R^{3*4+12}\), 包含4个腿末端的3维力,12个关节速度动力学:其中\(f_{ci}\)是4...
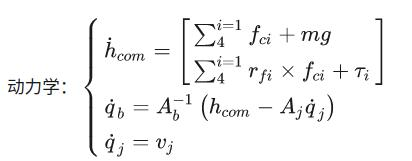
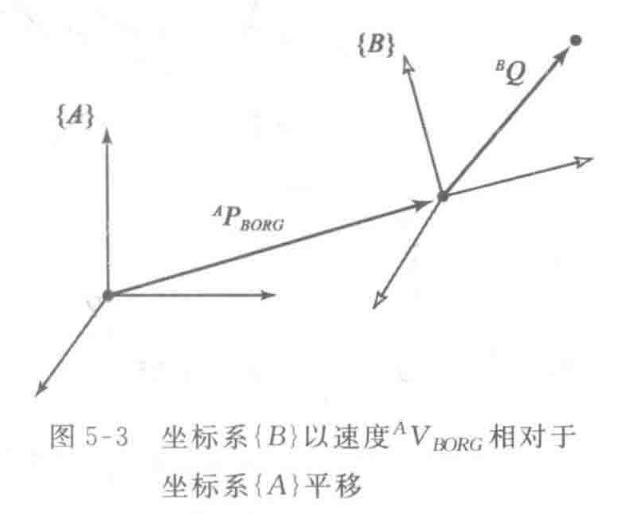
目录第五章 雅可比:速度和静力5.1 刚体的线速度和角速度5.5 机器人连杆运动第五章 雅可比:速度和静力5.1 刚体的线速度和角速度\(V_{BORG}\)是坐标系B在A坐标系下的速度,\(^BV_Q\)是B坐标系下Q的速度,\(^A\Omega\)表示从坐标系A观测时,矢量Q的运动是绕着\(^A\Omega\)旋转的5.5 机器人连杆运动...
当state space太大的时候,需要用一个函数来对state value 或action value进行近似,方便处理。
多行编辑按V选中行,按大写I即可进入编辑模式撤销恢复CTRL + z撤销CTRL + shift + z 恢复代码自动对齐Alt + shift + f