


- @m0_73907476


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文聚焦于永磁同步电机(PMSM)在无速度传感器控制场景下的关键技术难题,深入探讨了脉振高频注入法在解决0速转矩输出问题中的应用。通过构建基于MATLAB/Simulink的插入式凸极永磁同步电机脉振高频注入无速度传感器仿真模型,详细阐述了高频信号注入原理、信号提取与处理过程以及无速度传感器控制策略的实现。仿真结果表明,该模型能够有效实现电机在0速及低速工况下的转矩输出,为永磁同步电机无速度传感器
本文提出一种基于改进鹈鹕优化算法(IPOA)优化支持向量机(SVM)的时间序列预测模型(IPOA-SVM)。针对传统SVM模型参数选择依赖经验、易陷入局部最优的缺陷,结合IPOA算法的全局搜索能力与自适应变异机制,实现SVM惩罚参数C、核函数参数γ的动态优化。实验在UCI标准数据集及金融、能源领域真实时序数据上验证,结果表明IPOA-SVM较传统SVM均方误差降低28%-42%,训练效率提升35%
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
随着分布式光伏在居民社区的渗透率持续提升,光储社区已成为新型电力系统的重要组成部分。然而,光伏出力的间歇性与反负荷特性使得社区在晚高峰时段对上级电网的依赖加剧,购电成本居高不下。本文针对这一问题,建立以全天购电费用最小为目标的线性规划模型,将一天划分为九十六个十五分钟时段,综合考虑分时电价、小区负载、光伏出力预测与储能充放电特性,并引入计划购电、调整购电与紧急购电三层购电结构,以体现不同购电方式的
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。🎁完整资源、论文复现、期刊合作、论文辅导及科研仿真定制事宜点击:👉👉👉⛳️行百里者,半于九十。
本文提出一种基于改进鹈鹕优化算法(IPOA)优化支持向量机(SVM)的时间序列预测模型(IPOA-SVM)。针对传统SVM模型参数选择依赖经验、易陷入局部最优的缺陷,结合IPOA算法的全局搜索能力与自适应变异机制,实现SVM惩罚参数C、核函数参数γ的动态优化。实验在UCI标准数据集及金融、能源领域真实时序数据上验证,结果表明IPOA-SVM较传统SVM均方误差降低28%-42%,训练效率提升35%
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
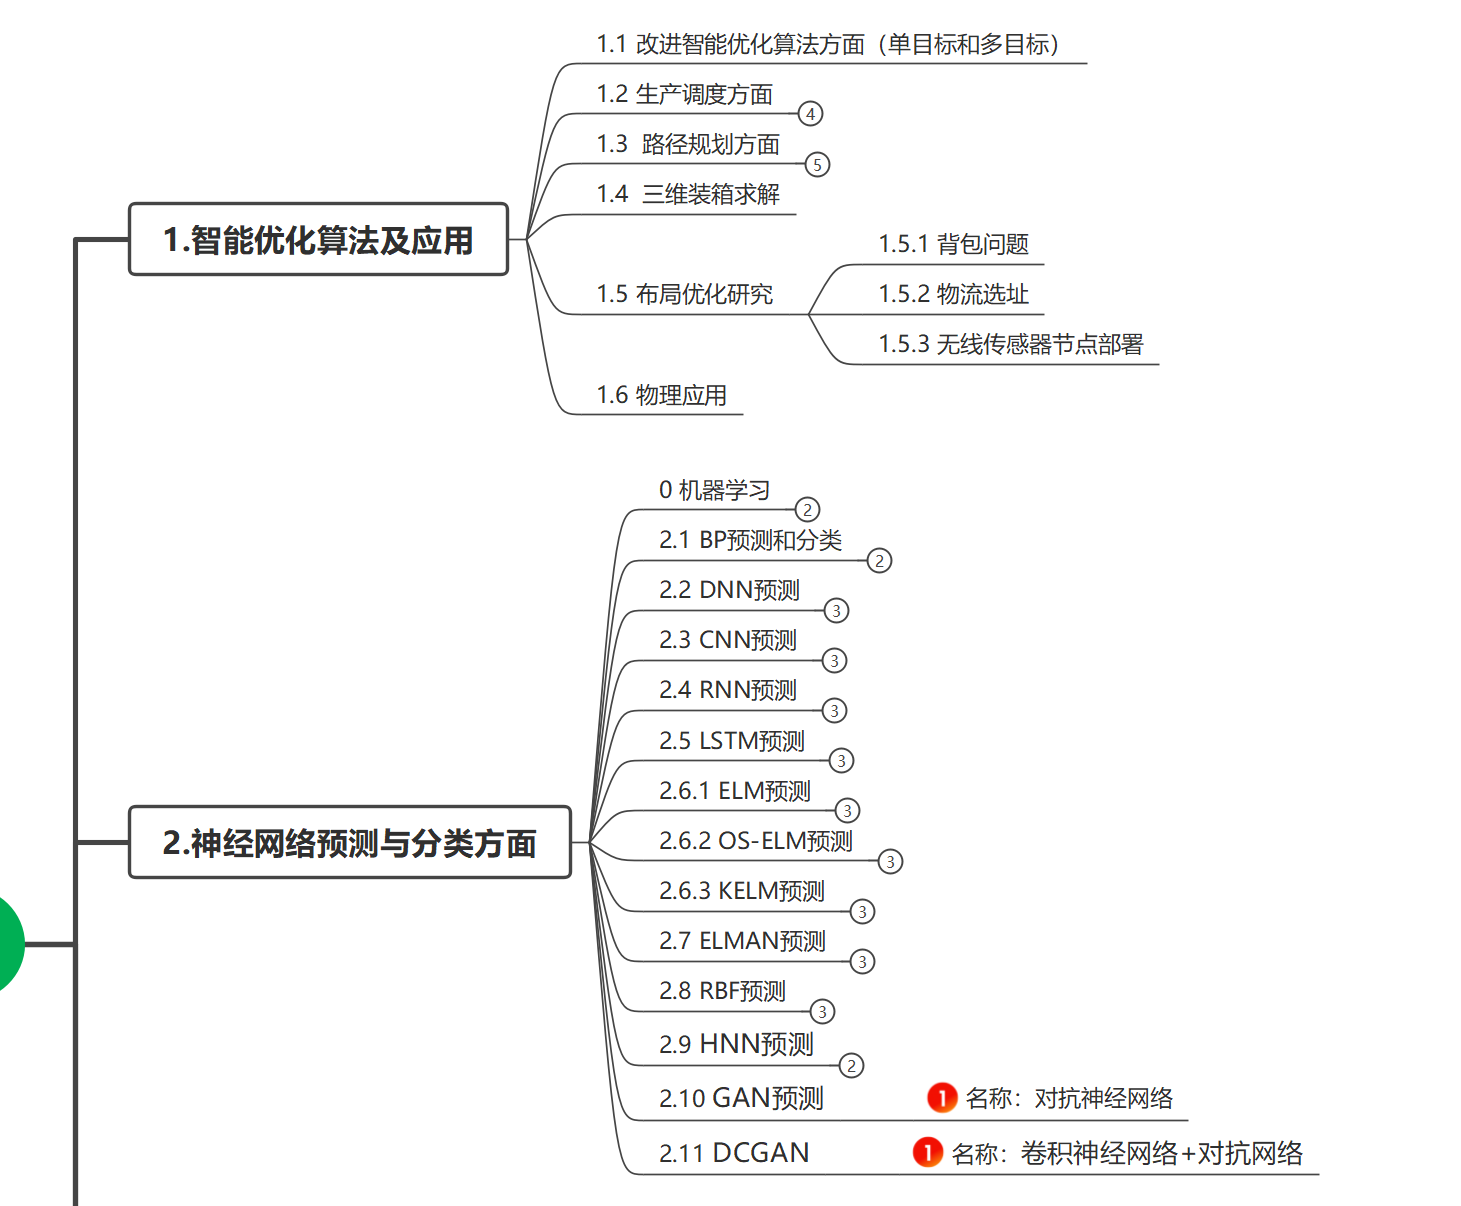
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
本研究聚焦于由两个四旋翼飞行器协同驱动的缆绳机器人系统,旨在实现复杂任务(如协作运输、环境探测)中的动态稳定性与精确控制。四旋翼动力学耦合:需协调双飞行器的升力、扭矩与姿态;缆绳悬链线效应:大跨度缆绳的自重下垂与非线性张力分布;刚柔耦合建模:缆绳柔性特性与四旋翼刚体运动的交互;协同控制鲁棒性:通信延迟与外界扰动下的稳定性。