


- @m0_66701835


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
复制该目录下所有文件找到C:\Windows\System32文件夹(注意一定是C盘)黏贴至该文件夹重新打开VS 复制目录(例如:复制D:\opencv\opencv\build\x64\vc15\bin) 3.打开控制面板 4.打开系统和安全 5.点击系统6.点击高级设置7.点击环境变量8.找到Path点击变蓝,然后编辑 9.点新建然后把文本目录黏贴,然后点确定,退出后重启VS...

3. 确保右侧的 “启用拖放 (Enable drag and drop)” 和 “启用复制和粘贴 (Enable copy and paste)” 两个选项都已勾选。1. 检查虚拟机软件的共享设置(最常见的原因) 无论你的虚拟机系统是 Windows 还是 Linux,都需要在虚拟机软件的设置中手动开启共享功能。1. 在虚拟机处于开启或关机状态下,点击顶部菜单栏的 虚拟机 (VM) -> 设置
文章浏览阅读36次。【代码】C2-Ros2从零开始学习——部署Ros2小海龟(ros2的hello)
opencv——halcon——有序点云分割代码

本文提供OpenClaw在Ubuntu 20.04上的完整安装教程,重点说明:1)必须使用Node.js v22.22.3;2)通过国内镜像加速下载;3)包含Workboard任务看板配置。教程分11步:从基础依赖安装、Node环境配置、国内镜像设置,到OpenClaw安装及初始化,最后启用Workboard并设置开机自启。关键步骤包括环境变量配置(需执行source ~/.bashrc生效)、网
本文提供OpenClaw在Ubuntu 20.04上的完整安装教程,重点说明:1)必须使用Node.js v22.22.3;2)通过国内镜像加速下载;3)包含Workboard任务看板配置。教程分11步:从基础依赖安装、Node环境配置、国内镜像设置,到OpenClaw安装及初始化,最后启用Workboard并设置开机自启。关键步骤包括环境变量配置(需执行source ~/.bashrc生效)、网
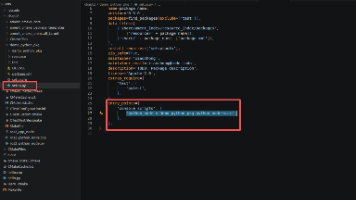
setup.py是Python开发中常用的构建配置文件,添加的这句指令的含义是,当执行python_node 时就相当于执行demo_python_pkg目录下python_node 文件中的main函数。打开文件夹demo_python_pkg/demo_python_pkg/然后创建新的文件python_node.py。需要注意的是,因为环境变量只对当前的终端上下文有效,所以打开新的终端后就要
ROS2节点通俗理解与实现示例 摘要:ROS2节点可理解为机器人系统中的独立功能模块,就像工厂里各司其职的工人。例如:摄像头读取、物体识别、运动控制等功能可分别由不同节点实现。节点间通过ROS2通信系统(DDS)交换数据,实现解耦和容错。文章通过工厂工人的比喻解释了节点的独立性优势:单个故障不影响整体、模块替换方便、问题易定位。提供了Python和C++两种语言的节点实现示例:Python使用rc
本文介绍了在Windows系统下安装Miniconda并配置Labelme图像标注工具的完整流程。首先通过命令行下载安装Miniconda,创建Python 3.10的虚拟环境;然后接受Conda用户协议,使用阿里云镜像源安装Labelme 5.10.1及其依赖项(包括PyQt5和ONNX Runtime);最后通过输入"labelme"命令验证安装是否成功。文中特别提示了可能
企业新人部署git