- @m0_63235356


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
的手册看得我想似了,全英文五十多页,而且不像别的传感器手册那样能把完整的使用流程图给我搞出来,我根据重点去查相关寄存器就行。一般咱随便玩玩也不用上面这种芯片,忒难焊了,其实这类模块都没啥技术含量,无非是加点电容电阻啥的,咱自己也能搞。剩下就是不断的循环读取采集到的数据然后解析,解析我们直接使用手册里给的函数,所以我们的工作就只有读数据了。就低三位有用,按照我的理解就是采样数越大,采集次数越多,耗时
这时候虽然当前节点也还是两个节点的公共祖先,但并不是最近的公共祖先,并且因为pq都在当前节点的某棵子树上(左子树或是右子树),那么它们的最近公共祖先必然是在当前节点的子树,所以在我们需要将当前节点向那棵子树上转移,直到出现上面第一第二种情况。因为pq已经各自分布在这个节点的左右两侧了,如果这个节点再往下走,不管是走哪个方向,都不可能再同时是它们两个节点的公共祖先了。所以我们在递归遍历二叉树的时候,
由于输入电源可能会很大,所以我们需要用下面的公式计算一下电阻的取值。然后我用的电感蛮大的,所以电流的计算公式约等于就是。是外置的,也就是说输出电流的大小可以很大,至少。给芯片供电通过一个电阻上拉到输入电源处。输出电流的设置主要是看三个元器件。上的引脚,所以默认的关断时间为。输出电流在手册里没有说,但是。,具体按照下面的公式去设置。的亮度,用普通单片机就行。接地的电阻,还有就是电感。手册里的参考原理
上面动图的意思是一开始机器人1右走,机器人2左走,相遇之后机器人1改为左走,机器人2改为右走,如果是像这样模拟的话,每秒我们都需要将每个机器人都移动一次再进一步判断是否改方向,这样也是会超时的。首先先直接移动每个机器人,如果是右走,那么就直接在坐标加上秒数,如果是左走,那么坐标就减去秒数。如上动图我们可以知道,不做任何处理,并且我们不再区分机器人,在移动之后得到的坐标和最初做了碰撞处理之后的结果是
最离谱的是有一个非官方的文档(但是写的其实还行),里面有简单介绍了一下 OV7670摄像头模块,看得出来这文档是真正的技术人员写出来的(比如像我这种,写东西就非常的口语化,一看就知道是真敲过代码才写东西的 ),然后我在那个XX电子的文档里看见了几乎一样的(没错,就是我买的YY科技店铺然后给的XX电子的链接里的资料),为什么我说几乎一样呢?还有一些寄存器在初始化的时候反反复复配置了好几次,我直接?最

这一款挺厉害的,不过外围电路会比其他芯片多一些(当然了,如果有些功能不使用的话,外围电路也可以很少)。充电电压支持4.2V,4.3V,4.35V,4.4V。充电电流最高可达2.4A。空载状态自动进入休眠模式,静态电流为100uA。下面是手册里的典型应用电路图。其中左边下面有三个LED引脚,一共可接4个LED,4个灯亮灭的不同含义参考下表。不接4个灯也可以,1、2、3、4都可以,但是不同的亮灭含义以

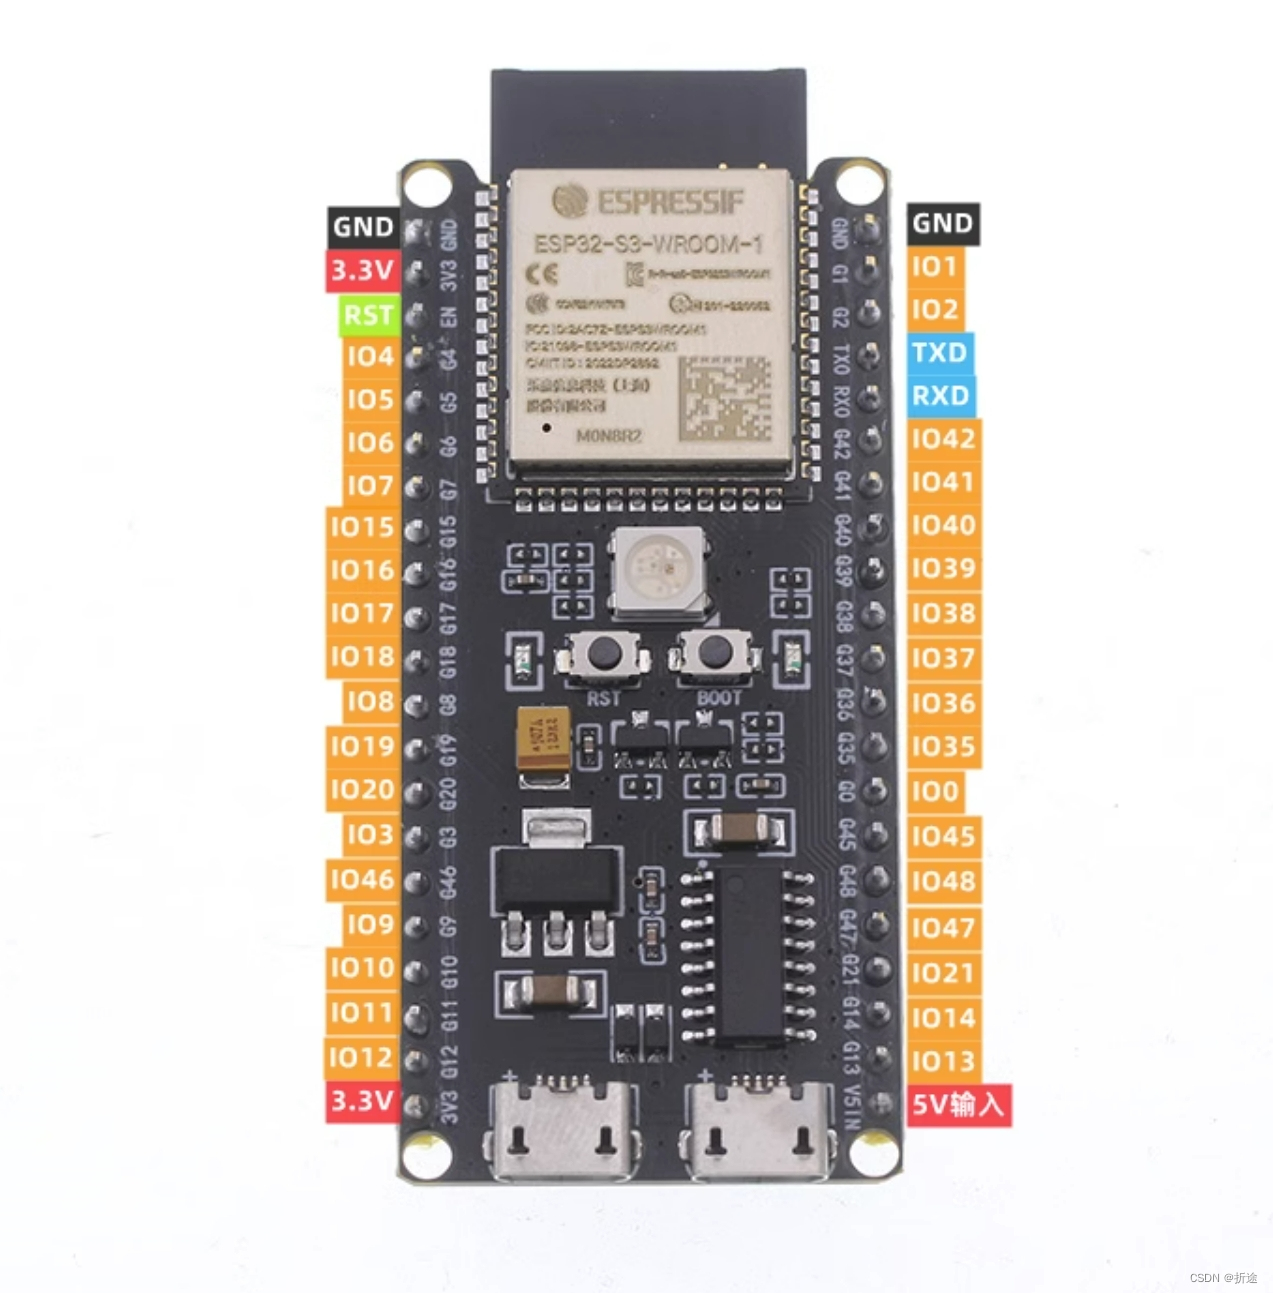
是一款集成 2.4 GHz Wi-Fi 和 Bluetooth 5 (LE) 的 MCU 芯片,支持远距离模式 (Long Range)。ESP32-S3 搭载 Xtensa® 32 位 LX7 双核处理器,主频高达 240 MHz,内置 512 KB SRAM (TCM),具有 45 个可编程 GPIO 管脚和丰富的通信接口。ESP32-S3 支持更大容量的高速 Octal SPI flash
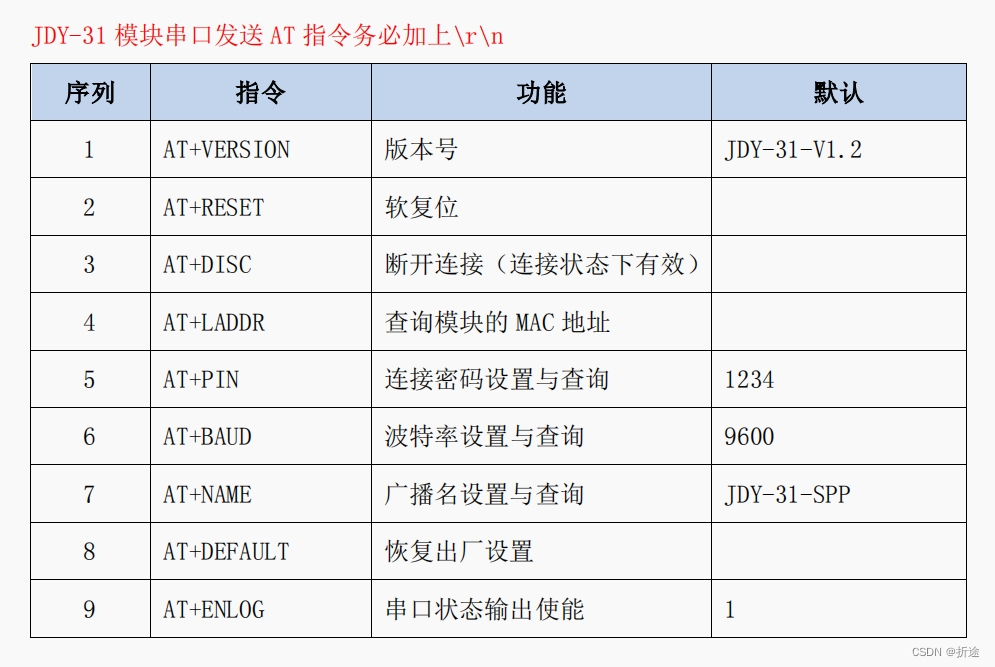
JDY-31蓝牙模块,就是下面这么个小玩意。某宝买大概就七八块,超过十块的不要买。JDY一共有6根引脚,而我们想要让它工作的话只需要接两根线即可,那就是VCC和GND,给VCC接3.6V~6V的电压(推荐是5V),GND接地,然后JDY31就开始工作了,我们的手机打开蓝牙就能找到JDY的蓝牙了。配对后我们的手机就可以和JDY31进行通信了,但是仅仅是和JDY31通信,这没有什么意义,所以我们会将J
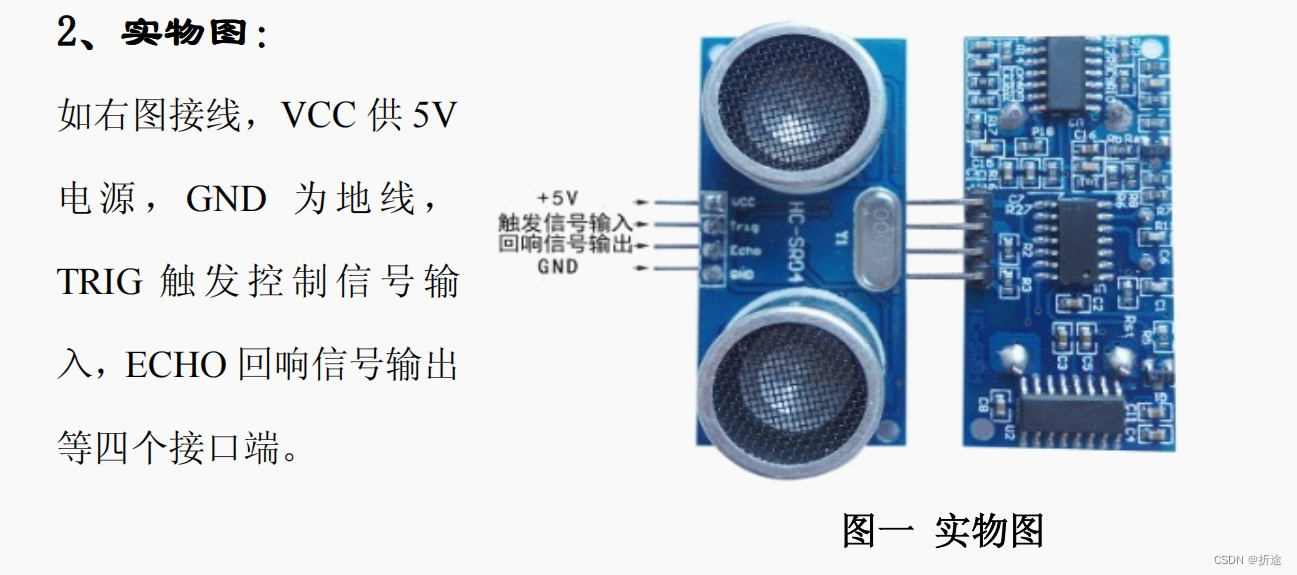
使用的硬件:STM32F103C8T6,HC-SR04,ST-Link(其他烧录器也可以),0.96寸OLED屏幕(非必须,仅供显示测距结果,可以使用串口助手代替),若干杜邦线。涉及操作stm32的GPIO口,外部中断,定时器,本文中不会详细解释,仅提供代码思路。