


- @m0_61595251


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
IoU匹配里用到了上一帧的检测框来对下一帧进行IoU计算来匹配(取最大值),但是IoU匹配一旦找不到最大值就会失去匹配目标,也就是视频中因为遮挡产生的漏检,所以引入卡尔曼滤波之后可以让上一帧的检测框具有运动属性,从而使框不再和之前一样来自上一帧,而是根据运动属性预测下一帧,保持和当前检测框处于同一时间,解决IoU匹配问题。描述目标在时序上的运动信息,关注目标的速度、方向、轨迹等随时间变化的属性;把

dataset:数据,对零散的数据进行编号,可以为后续网络提供编号进行读取,提供label;提供一种方式去获取数据及其label;如何获取每一个数据及其label;告诉我们总共有多少的数据dataloader:对数据集进行打包,数据不是一个一个进入,而是以打包的形式;为网络提供给不同的数据形式。
【python基础面经—秋招实习小白必看常见考点和问题】https://www.bilibili.com/video/BV1nXetznEqh?
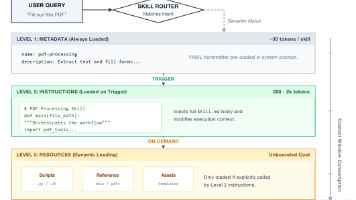
prompt:是“给模型的一次性指令表达”,特点用完即弃(或临时复用)Skill:是把一类可复用的 prompt + 工作流 + 资源约束打包成模块化能力所以 Skill 不是 Prompt 的对立面,而更像是结构化、可复用、可发现、可按需加载的 Prompt 工程产物。都用于引导模型行为;都依赖上下文注入;都可以包含目标、约束、步骤和示例;都会影响输出质量和稳定性;都需要持续优化;
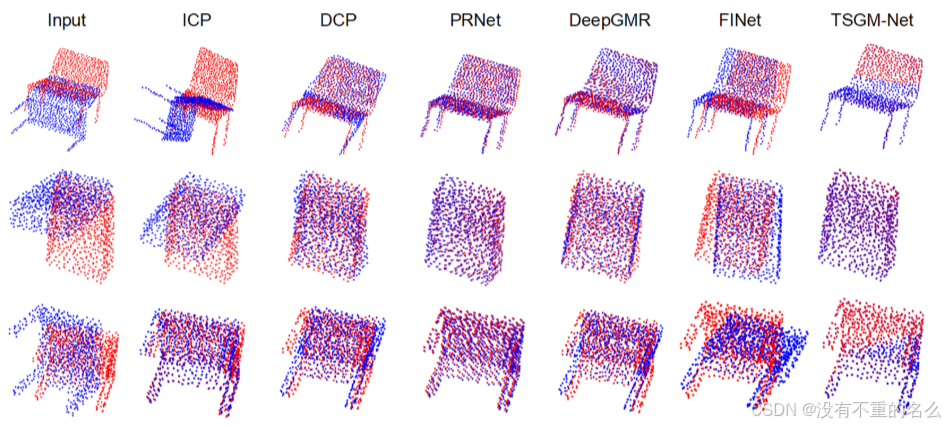
①提出了两阶段匹配点云注册网络(TSGM-net),一阶段图匹配中建立点组对应关系,二阶段图匹配建立对应点群中的点的对应关系②设计DGTP模块,了解点云的本地图的特征表示,提高对本地特征的识别③边缘由Transformer和引入的边缘阈值动态建立,图形注意力网络提取点云的全局特征,以考虑拓扑结构中相似特征之间的关系④得分是从节点本身,局部和全局的三个维度计算得出的第一阶段图匹配可以将点云划分为多个
prompt:是“给模型的一次性指令表达”,特点用完即弃(或临时复用)Skill:是把一类可复用的 prompt + 工作流 + 资源约束打包成模块化能力所以 Skill 不是 Prompt 的对立面,而更像是结构化、可复用、可发现、可按需加载的 Prompt 工程产物。都用于引导模型行为;都依赖上下文注入;都可以包含目标、约束、步骤和示例;都会影响输出质量和稳定性;都需要持续优化;
中文社区名为小龙虾,本质上是一个开源的个人AI智能体平台。之前比较流行的chatgpt,deepseek,kimi等都是你问他答,但是openclaw不一样,是可以主动干活的AI,将其部署在电脑上,然后通过微信、WhatsApp、钉钉等聊天软件进行对话,部署后对其下发命令活动,openclaw就会按照需求去执行。创始人:来自奥地利的peter steinbergerer在2025年11月发布了op
BAIR的计算机视觉研究者有兴趣探索自动驾驶感知算法的前沿,以使其更加安全,为了设计和测试潜在的算法,研究者想利用真实驾驶平台收集数据中的所有信息。因此,在Nexar的帮助下,BAIR将发布BDD100K的数据库,这是目前用于计算机视觉研究的最大、最多样化的开放驾驶视频数据集。数据集涵盖了不同的天气条件,包括晴天、阴天和雨天,以及白天和晚上的不同时间。数据集中的GT框标签共有10个类别,分别为:B

由研究人员靠经验和直觉设计,非模型自动学习,低级手工特征包括像素值、灰度级别直方图;高级手工特征包括HOG方向梯度直方图、SIFT尺度不变特征变化、SURF加速鲁棒特征、LBP局部二值模式。ss 处理小物体的能力有限 固定的 ROI Pooling 尺寸 边界框回归效果依赖特征。:通过加权损失函数来强调离目标中心较近的像素,提高小目标和复杂场景下的检测性能。在图像上使用滑动窗口,逐个窗口提取图像特

中文社区名为小龙虾,本质上是一个开源的个人AI智能体平台。之前比较流行的chatgpt,deepseek,kimi等都是你问他答,但是openclaw不一样,是可以主动干活的AI,将其部署在电脑上,然后通过微信、WhatsApp、钉钉等聊天软件进行对话,部署后对其下发命令活动,openclaw就会按照需求去执行。创始人:来自奥地利的peter steinbergerer在2025年11月发布了op