


- @jinshushijie


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
由于原模型的后处理部分存在在X3板端运行报错的问题需要修改源码,修改如下。将上述转换出来的onnx模型复制到X3的模型转换路径下。修改如下(使用一下代码替换原forward函数)模型转换运行脚本02_preprocess.sh。搭建模型转换的环境和修改配置文件完成模型转换。模型转换运行脚本01_check.sh。修改文件、配置模型路径(当前无需修改)模型转换运行脚本03_build.sh。将模型复

由于x3派支持的版本限制需要降低onnx版本,左侧原版,右侧是降低版本后的,将降低后的复制到onnx模型转x3派的路径下进行模型转换。左侧书输入的图像右侧是输出的解雇图片,白色的位置表示检测到的问题。配置上述上述步骤中生成的降低onnx版本后的onnx模型。配置上述上述步骤中生成的降低onnx版本后的onnx模型。修改配置文件04_inference.sh。配置输入输出的模型路径和模型的名称。配置
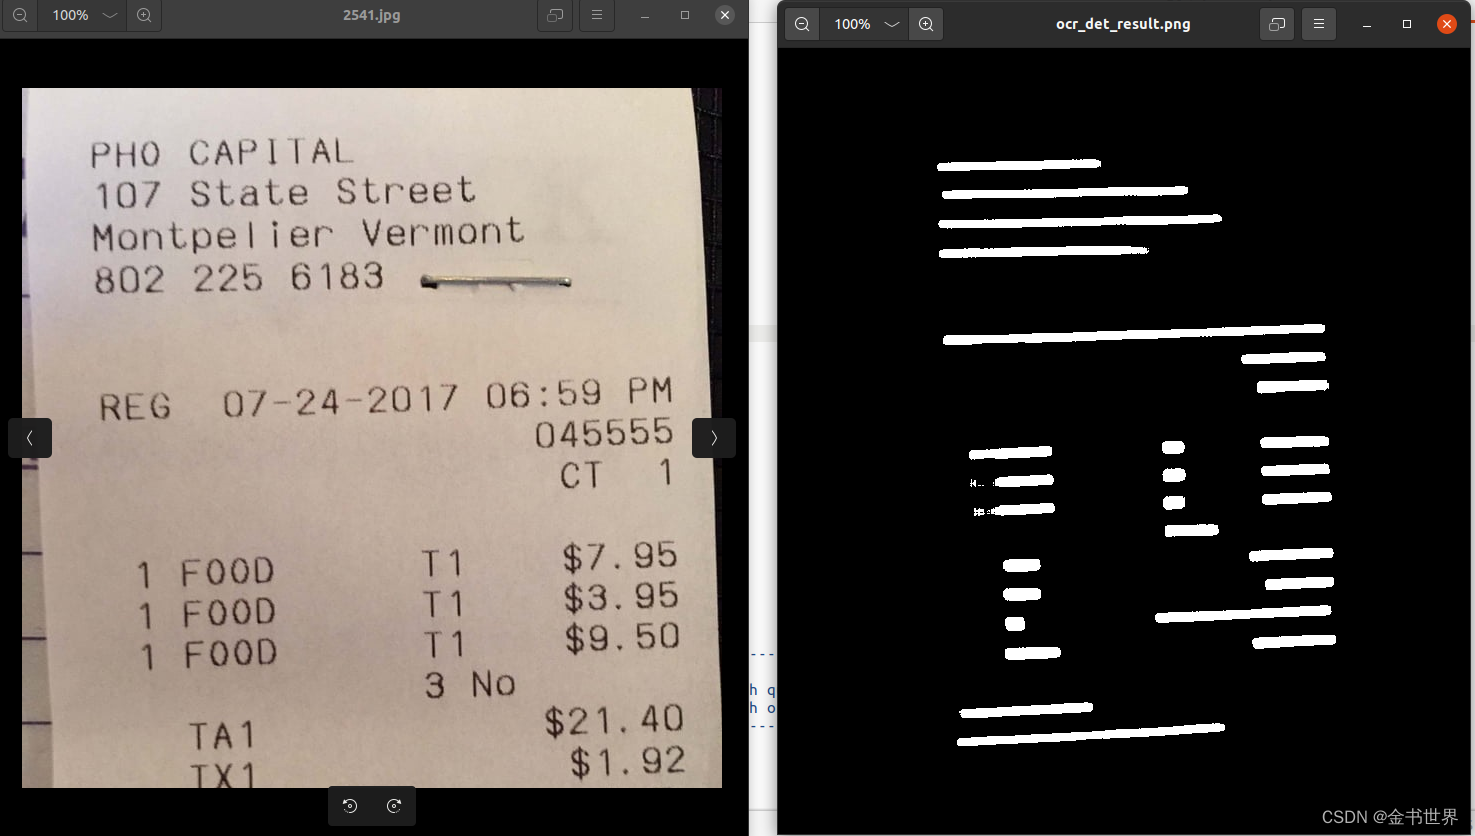
链接:https://pan.baidu.com/s/1OfuslVNcTXAZWvwiqflWsA 提取码:zoef。右上角的就是标定出来的角度,红色的框就是检测出来的标定布黑色框。测试文件包括:可执行的exe文件、测试的图片等。联合标定算法的具体实现如下所示。1、压缩包解压后显示如下所示。3、开始标定按钮如下所示。

当前标定布的位置是根据生成的数据位置配置,数据来源是在MATLAB的录像轨迹。再回到Simulink 点击运行按钮,当界面左下角出现以下字样后。如需要测试工程和文件工程可以下载获取,整理后更新!这个位置需要将工程文件复制到一下路径,路径不存在的需要创建。注意显示数据有问题需要打开MATLAB的工程,配置数据。小车根据估计运行,之后运行到标定布的位置停止运行。运行后再返回Simulink 点击运行按
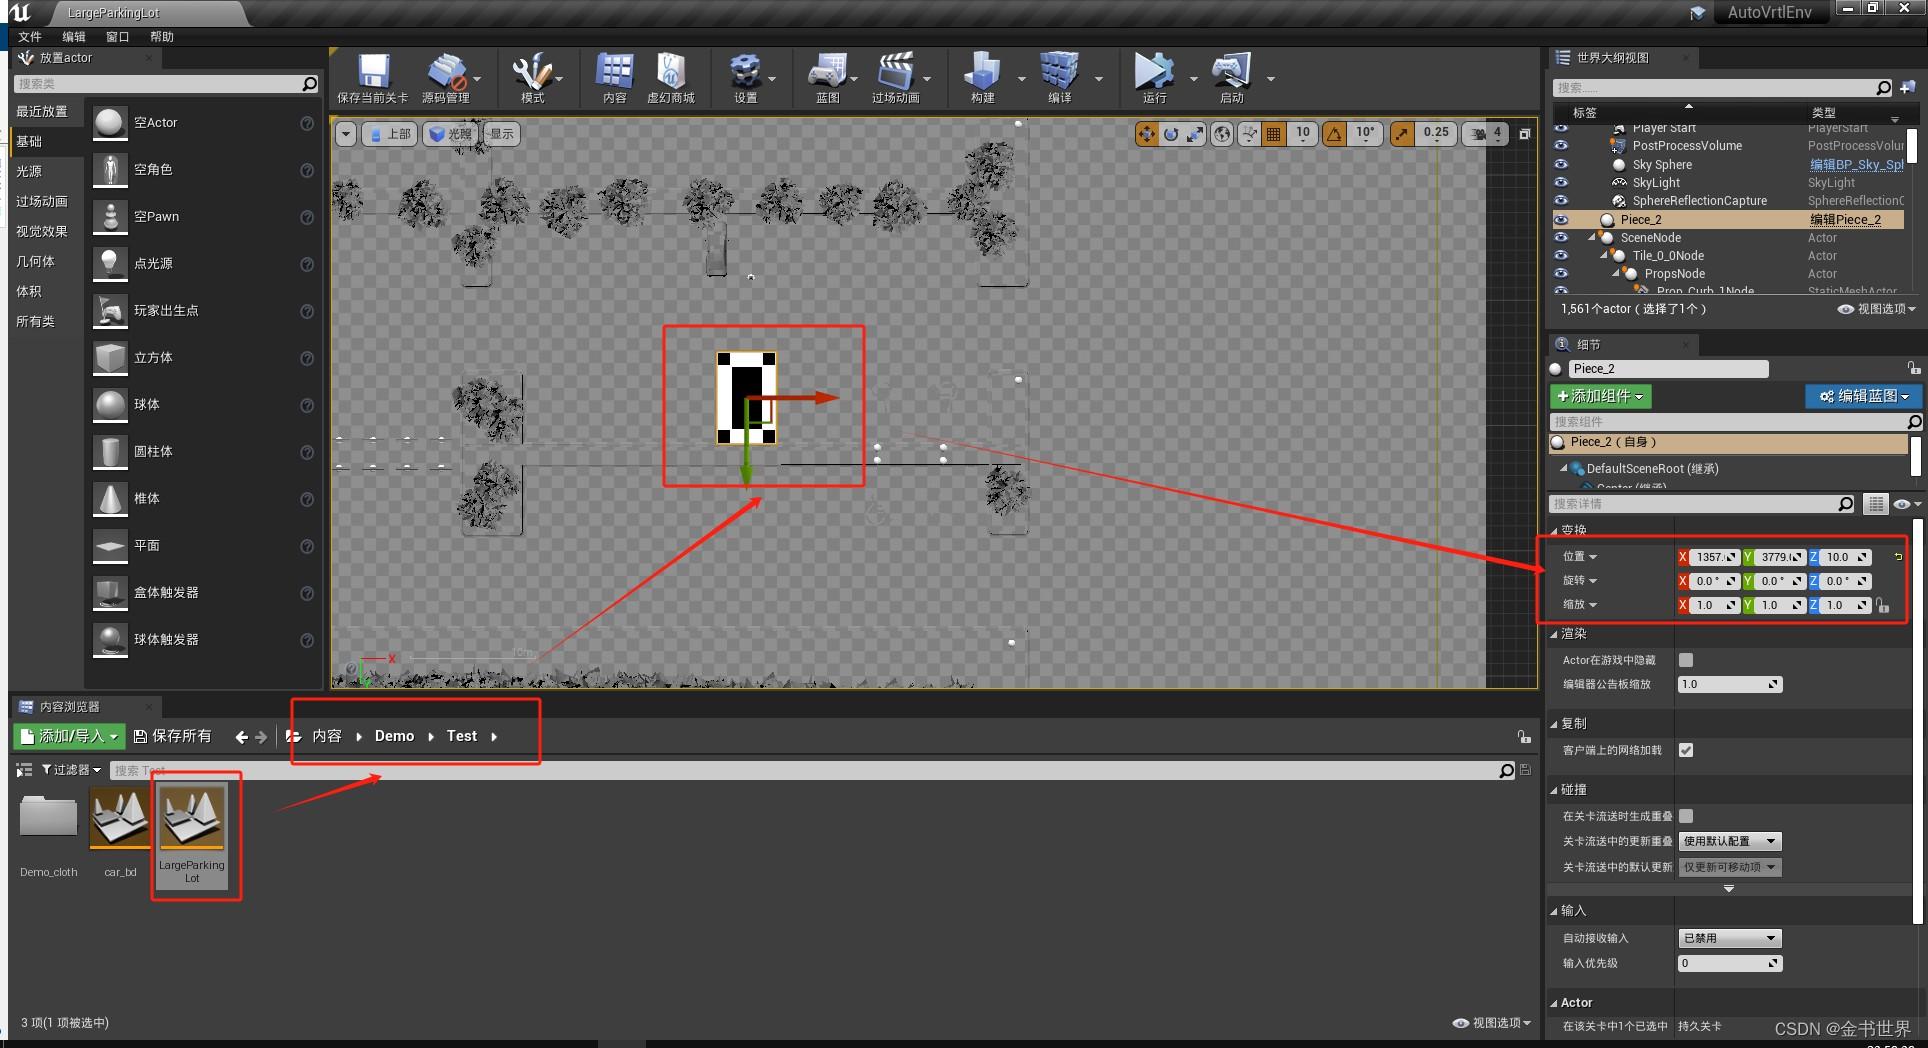
链接:https://pan.baidu.com/s/1YLE-uM1JaHCMqDndPfU01Q 提取码:m7rc。在绕车辆周围旋转时,由于车辆是长方形的,不能在在车周围圆形的旋转吗,所以当前的额 算法是按照椭圆的方式旋转路径。获取四个摄像头的图像数据(本测试使用的是opencv读取图像的方式实现的)根据当前的相机参数在保证算法的实际效果的前提下设置旋转角度的范围。1、实现三个坐标轴轴的旋转。

鱼眼相机图像的畸变矫正原理、代码和实测

本文档进用于展示部分代码的视线,获取方式网盘自行获取(非免费介意勿下载):链接: https://pan.baidu.com/s/1stxuC_h3CMtvKdqqL_6_dg 提取码: k6fk。注:当前python的版本效率比较低,需要加速的可以自行优化加速代码,实现的过程是从C代码直接转换过来的,没有进行任何的优化加速。c语言版本和算法原理的可以查看本人的其他文档。

本文档进用于展示部分代码的视线,获取方式网盘自行获取(非免费介意勿下载):链接: https://pan.baidu.com/s/19fxwrZ3BbsAW04VpXC7XRw 提取码: 7uxm。注:当前python的版本效率比较低,需要加速的可以自行优化加速代码,实现的过程是从C代码直接转换过来的,没有进行任何的优化加速。c语言版本和算法原理的可以查看本人的其他文档。

本文档进用于展示部分代码的视线,获取方式网盘自行获取(非免费介意勿下载):链接: https://pan.baidu.com/s/1MJa8ZCEfNyLc5x0uVegtog 提取码: vskn。注:当前python的版本效率比较低,需要加速的可以自行优化加速代码,实现的过程是从C代码直接转换过来的,没有进行任何的优化加速。c语言版本和算法原理的可以查看本人的其他文档。
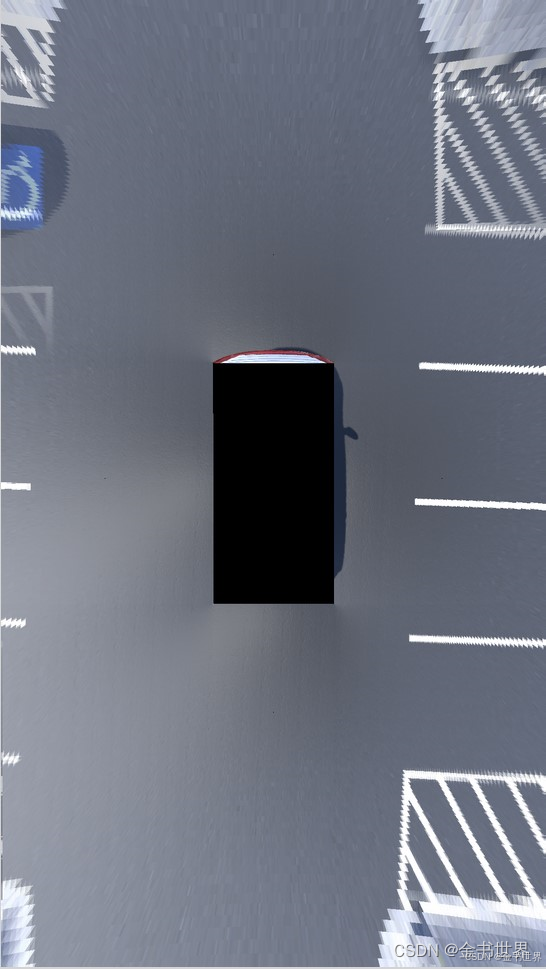
本文档进用于展示部分代码的视线,获取方式网盘自行获取(非免费介意勿下载):链接: https://pan.baidu.com/s/1STjUd87_5wDk_C6F_RbPWg 提取码: ytu7。注:当前python的版本效率比较低,需要加速的可以自行优化加速代码,实现的过程是从C代码直接转换过来的,没有进行任何的优化加速。c语言版本和算法原理的可以查看本人的其他文档。
