- @audyxiao001


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍的TRDA-TS框架通过多频率、多尺度时序建模提取数值动态,利用长期趋势语义聚合将外部事件重组为因果可用的趋势文本,并通过正则扩散和目标感知损失完成文本与时序表示对齐,从而提升跨领域、多预测跨度下的预测精度。欢迎阅读和转发。
本文介绍了一篇发表于ICLR 2026的论文《Ctrl-World: A Controllable Generative World Model for Robot Manipulation》。该论文提出了一种面向通用机器人策略的可控多视角生成式世界模型。欢迎阅读和转发。
本推文详细介绍了一篇CIKM 2024的最新论文,论文提出了一种基于帕累托优化和遗忘曲线的多目标推荐系统(PMORS)来处理用户的显式负反馈,并在多个优化目标间设计优化器动态平衡,从而达成帕累托优化,同时提升用户体验和推荐效果。

本推文介绍ThinkDeeper:一个面向自动驾驶视觉定位的世界模型框架。该方法以深度线索增强空间感知,通过SA-WM预演未来潜状态,再借助跨模态超图完成目标定位;论文同时提出DrivePilot数据集,并在多个真实道路和通用视觉定位基准上报告了领先表现。
本文对2025年8月arXiv上人机交互领域的研究热点进行了可视化分析,希望能够为读者跟踪人机交互前沿热点提供参考。

本文对机器学习领域内的顶级会议进行了介绍,以便读者了解会议主题、截稿日期、举办时间及地点等关键信息。同时,还将这些会议信息汇总成了表格,做到一目了然,为读者投稿会议论文提供方便。
本推文对2025年智能交通顶级会议IEEE Intelligent Vehicles Symposium进行了分析,对收录的部分论文的关键词与研究主题进行了汇总,并对其中的研究热点进行了深入分析,希望能为相关领域的研究人员提供有价值的参考。
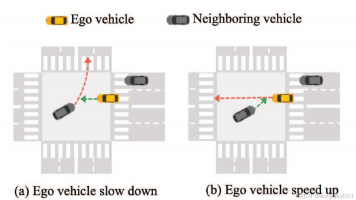
本推文介绍了StyleFormer框架,一种基于驾驶风格感知的多智能体联合轨迹预测与规划方法。通过无监督风格分类与层级Transformer交互建模,显式理解多样化驾驶行为,并结合扩散模型优化,实现更安全、个性化且符合驾驶偏好的轨迹生成与规划。
本推文对智慧医疗顶级期刊《Medical Image Analysis》的研究热点进行了深入分析,希望能为相关领域的研究人员提供有价值的参考。
本文可视化了分析了智慧教育顶刊《Computers & Education》的研究热点,归纳和总结了热门研究方向,可以为读者跟踪教育与人工智能交叉领域的研究热点提供参考。