


- @Newton77


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
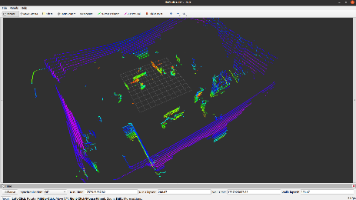
本文记录Mid-360s + Ubuntu 20.04 + ROS 2 Foxy 从硬件连接、网络配置、驱动安装到点云查看的完整流程。
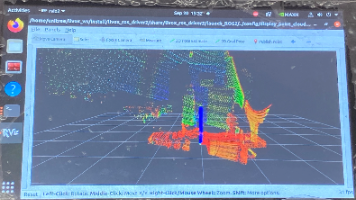
Ubuntu20.04系统下配置LSLiDAR C16激光雷达的简明指南:首先设置有线连接静态IP为192.168.1.102,子网掩码255.255.255.0;创建ROS工作空间并安装驱动;修改lslidar_c16.launch文件中的设备IP为192.168.1.200;通过ping测试连接后,使用roslaunch启动驱动并在rviz中查看点云数据,需将FixedFrame设为laser
在桌面新建一个txt文件,将下面的程序复制进去,之后修改文件后缀名为.bat。1.windows 启用子系统及虚拟化。右键管理员运行即可。

摘要:NumPy 2.0+与ROS Noetic的cv_bridge出现兼容性问题,需自行编译适配conda环境的cv_bridge。解决步骤包括:1)创建独立工作空间并克隆源码;2)修改CMakeLists.txt强制指定conda的Python路径和依赖库;3)调整编译配置确保使用正确的OpenCV版本;4)通过catkin_make编译并验证。关键点在于手动配置Python环境变量,避免系统
今天在tensorflow,一直检测不到gpu,网上查了一下,好像Windows平台不再支持 CUDA 构建。于是就在b站看到了一个别的方法,安装tensorflow2.6。4.numpy的版本要特别注意。5.以下的版本也要注意。
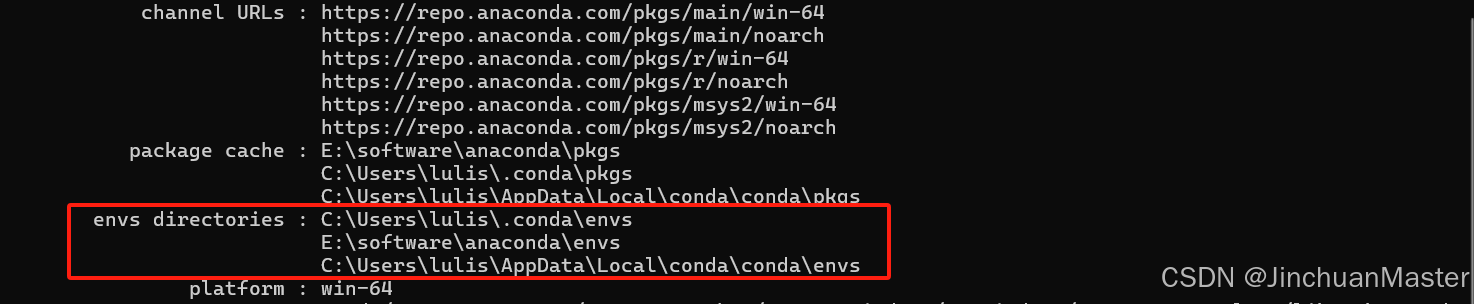
发现每次创建新环境,都会跑去c盘,让c盘容量吃紧。
wsl启动wsl2后发现默认用户不是一开始创建的用户:这里登录的是root@Mjc用户,而不是我一开始创建的用户,因为我的conda环境都在里面。
