- @LUSTER_Vision


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这套系统的输出,不再是零散的2D视频片段,而是高保真的4D动态场景数据,包括人物走动、物体交互、环境变化、光影流转,全部能被精确数字化,还原为真实物理世界的动态三维模型。过去大家想的是怎么让机器人动起来然后录下来,现在想的是怎么把人类最自然的行为数字化,然后教会机器人,FZMotion捕捉人的运动,LuStage记录人所在的世界,二者合一,才构成一个完整的“人在世界中行动”的数字样本。光照是恒定的

构筑完整的具身智能数据金字塔:底层4DGS世界基座数据、中层机器人通用运控数据、灵巧手原子动作数据、大脑精细操作数据,顶层工业真实产线后训练数据,完整覆盖机器人“看懂世界、驱动身体、精细操作、工业落地”全链条训练需求,数据维度从2D视频升级到4D动态世界,数据精度从厘米级升级到亚毫米级,补齐“大脑感知理解”与“小脑运动执行” 两大核心能力短板,形成“环境场景 + 运动交互”完整数字样本闭环。用真实

凌云光高级副总裁杨艺现场介绍中心总体规划:中心以“让机器人进工厂”为核心使命,破解“本体易造、落地困难”的行业痛点,瞄准具身智能从实验室演示走向真实场景落地的需求,解决机器人在环境变动后难以自主作业的难题,打通实验室到真实场景的落地链路,实现技术路线、训练模式、场景应用三大转变。可满足无人机、无人车、机器人等异构智能体集群协同实验需求,攻克无人系统高精度定位、多目标同步捕捉、应用成本高的行业痛点,
实际上,一个完整的工业AI视觉检测系统,需要解决的不仅是模型问题,还包括成像、数据、算法、软件和自动化。
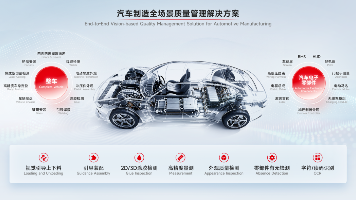
围绕汽车制造场景高精度、高柔性、智能化的升级需求,凌云光基于自研视觉平台软件、算法、AI质检模型,融合3D视觉和机器人等多种先进成像技术,深度贴合客户产线工艺、生产流程与检测标准,为整车制造/汽车电子及核心零部件提供高精度、高柔性、非标场景定制的AI视觉解决方案,打造覆盖上下料引导、2D/3D涂胶检测、高精度测量、零部件及成品外观全检等特色解决方案,助力国内外汽车产业链智能化升级。切割后,系统覆盖
随着机器人从传统工业自动化逐步向具身智能、自主操作发展,高质量运动数据成为机器人训练的重要基础。动作捕捉技术能够将现实世界中的人体运动转换为数字化数据,因此可以作为机器人运动数据采集的一种技术路径。
本次WRC上,元客视界以核心光学相机硬件为支撑,与星忆Ego第一视角多模态采集体系深度联动,打造“端侧采集+全局真值标定”的协同方案,依托高精度光学相机与动捕系统作为独立外部真值基准,为星忆Ego采集数据提供全局空间定位与时空同步校准,精准矫正头手位姿偏差、优化动作轨迹精度、对齐多模态数据时序,从源头提升第一视角数据集的标注质量与真实性,双方以软硬件深度融合构建起完整的高质量Ego数据生产链路,为
凌云光·元客视界的光学运动捕捉技术正在具身智能的研发、生产到场景应用的全链条中扮演不可替代的角色,我们将持续以高精度、高效率的数据采集能力,为机器人产业筑牢数据“粮仓”,当好“运动裁判”,助力具身智能从实验室走向真实的工业与生活场景。元客视界率先推出了多用户分区数据采集系统,打造出高质量、高模态、高效率的工业化采集基础设施,产出的多模态数据支持自动清洗和标注,并能实现多场景并行作业,大幅提升了数据

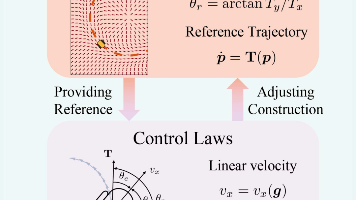
该设计从几何层面保证了向量场积分曲线的曲率连续且有界,同时给出了明确的参数整定充分条件:只要过渡区域宽度与极限环半径满足阈值要求,即可严格满足预设的最大曲率约束,彻底解决了传统向量场曲率不可控的问题。三种基础流场,并通过三阶平滑过渡函数实现区域间的C¹连续衔接,最终形成带有稳定极限环的曲率约束向量场,为非完整机器人指定期望朝向,提供满足曲率限制的参考轨迹。等问题,如何在严格满足曲率约束的前提下,实
同时,研究将“最小能耗”这一人体运动核心生理准则嵌入奖励函数,构建“位置+速度+激活惩罚”多维度加权奖励机制,在引导模型复刻专家轨迹的同时,主动约束肌肉过度激活,驱动策略向高效节能的类人运动模式收敛。此外,模型习得的肌肉协同模式与人体真实肌电提取的协同呈现中度相似性(第一分量相关系数达0.92),证明控制策略并非纯数值拟合,而是契合神经运动控制规律,为运动控制模型提供了生理层面的可解释性,也为运动