


- @JeSuisDavid


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最近开始接触VLN领域,希望可以站在前人优秀的工作上快速上手这个行业。本文会从基础概念讲起,通过通俗的解释入门VLN。第一篇要精度的项目是DualVLN/InternVLA-N1.DualVLN:论文《Ground Slow, Move Fast: A Dual-System Foundation Model for Generalizable Vision-and-Language Naviga
Nodelet旨在提供一种方法,在一台机器上、在一个进程中运行多个算法,在进程内传递消息时不会产生拷贝成本。普通节点使用TCP。这对很多事情来说都很好用。但是,如果你有多个进程需要使用包含大量数据的消息(如图像或点云),打包消息,发送消息,然后解包,可能需要一点时间。如果两个进程在同一台计算机上,那么只需发送一个指向该数据的指针,而不是通过TCP发送数据本身,这样会更快。但这只适用于同一台计算机上
在自主系统中,我们看到了一系列超越“简单”编程的抽象化,用于行为建模和执行。一些常见的抽象化形式包括teleo-reactive程序、Petri网、有限状态机(FSMs)和行为树(BTs)。FSMs和BTs是当今最常见的两种抽象化形式。通常,它们包括一组有限的实体,这些实体映射到系统内的特定行为或操作模式,比如“向前移动”,“关闭夹具”,“闪烁警告灯”,“前往充电站”。每个模型类都有一套规则,描述
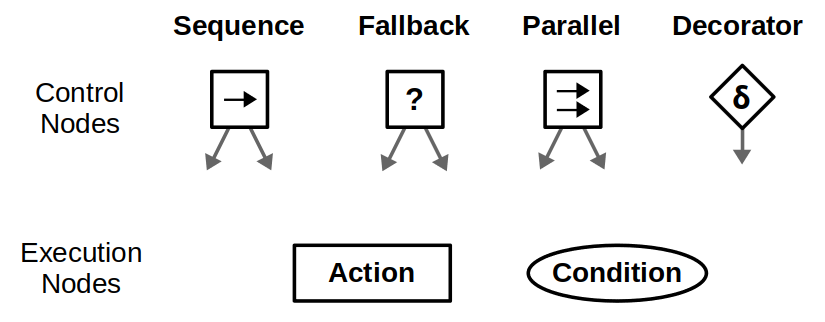
在自主系统中,我们看到了一系列超越“简单”编程的抽象化,用于行为建模和执行。一些常见的抽象化形式包括teleo-reactive程序、Petri网、有限状态机(FSMs)和行为树(BTs)。FSMs和BTs是当今最常见的两种抽象化形式。通常,它们包括一组有限的实体,这些实体映射到系统内的特定行为或操作模式,比如“向前移动”,“关闭夹具”,“闪烁警告灯”,“前往充电站”。每个模型类都有一套规则,描述
目录创建行为树简单Beahvoir实例使用 XML 动态创建树基本接口(port)输入输出接口输入接口输出接口一个复杂的示例通用类型接口ports with generic types解析一个字符串例子Reactive Sequence 和异步节点Sequence vs ReactiveSequence创建行为树行为树,类似于状态机,过是一种在正确的时间在正确的条件下调用回调的机制。此外,我们将交
目录前言Smith 预估补偿原理Matlab实现总结参考文献前言实际设计控制器时,不可避免会有延迟,包括控制延迟和传感器延迟,当延迟比较大时,可能会造成控制器失稳。因此在控制器设计时,需要考虑延迟的影响。这个问题在网络控制系统(Networked Control system)尤为普遍,相应的解决方法也有很多。文章采用一个简单经典的解决办法——Smith预估补偿,先介绍原理,再在Simulink中
目录前言Step1:安装tesseractStep2: 制作Shell文件Step3:设置快捷键,一键调用shell脚本下面是Latex公式识别前言现在的工作重心慢慢往ubuntu上靠拢,所以在闲暇之余摸索一下ubuntu的小功能。如果在ubuntu上码字的话,尤其是写技术文档,OCR识别和公式识别应该会经常用到。自己也是折腾了好长时间,终于搞定了,分享记录一下过程。以下,enjoy!Step1:
SLAM基础篇01SLAM基础篇02最近在看高翔和张涛写的《视觉SLAM十四讲》,记录一下学习的内容,方便以后复习。这一系列文章更像是这本书的读书笔记,所以结构脉络都与该书相似;更推荐有时间的同学去看原书,写的更加详细易懂。欢迎大家一起探讨学习视觉SLAM相关的知识。SLAM(simultaneous localization and mapping)全称即时定位与地图构建或并发建图与定位),顾名