


- @Charmve


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
个人认为自己还算是一个挺有想法的人,但是科研光靠想法多并没有什么卵用。没有一个靠谱的引路人帮你指引方向、把关ideal的话,想要做出成果难如登天。最初也想着认命了,认为反正作为一个浙大计算机的研究生而言,至少工作不用担心了。所以,
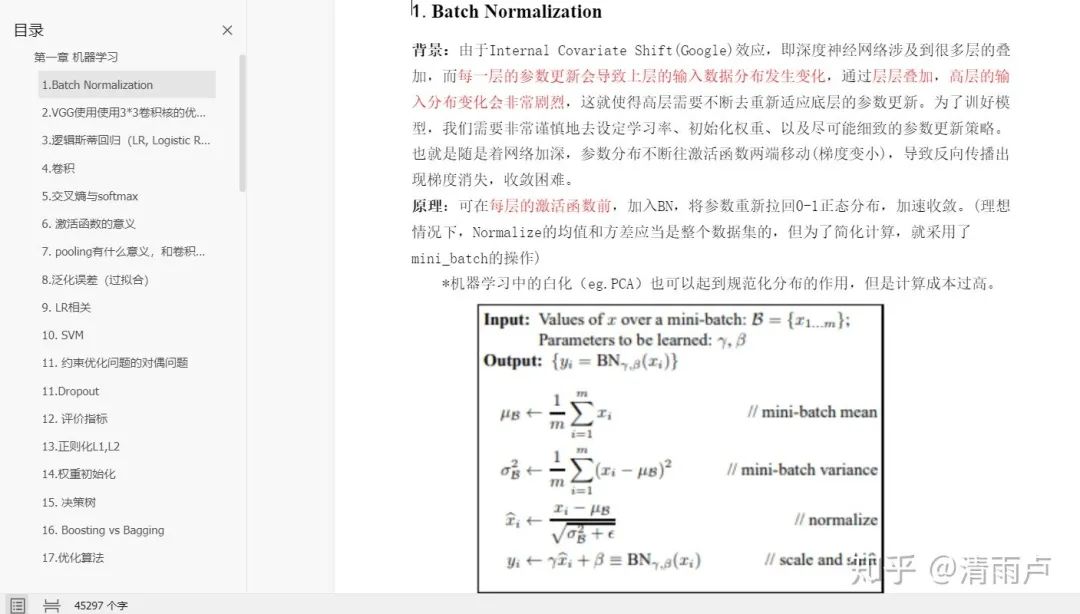
本次继续更新数据结构与算法这门课的上机实验,主要涉及顺序表这一数据结构。
在这个问题下面和大家分享一下我们的工作,正好解释一下我们和YOLO v4 - Mosaic的区别与联系,以及这种类似的做法为什么能涨点,以及其他可以挖掘的点。
上篇介绍了连续系统的PID算法,但是计算机控制是一种采样控制,他只能根据采样时刻的偏差来计算控制量,因此计算机控制系统中,必须对公式进行离散化,具体就是用求和代替积分,用向后差分来代替微分,使模拟PID离散化为数字形式的差分方程。
点击上方“迈微AI研习社”,选择“星标★”公众号重磅干货,第一时间送达转载自:机器之心后台回复“加群”进入—>CV微信技术交流群,公众号主页可以看到分类专栏,文末有源码链接。来自萨里大学的研究者引入了注意力机制,将自动驾驶的 2D 图像转换为鸟瞰图,使得模型的识别准确率提升了 15%,并斩获了 ICRA 2022 的杰出论文奖。对于自动驾驶中的许多任务来说,从自...
大家好,我是Charmve!应该说,自动驾驶的算法模块,基本都是数据驱动的训练模型要优于基于规则或者优化的,尤其是感知和预测。以下图(综述论文 “A Survey of Autonomous Driving: Common Practices and Emerging Technologies”)为例,现在自动驾驶的开发基本是模块化的(a),只有个别是采用端到端模式(b)...
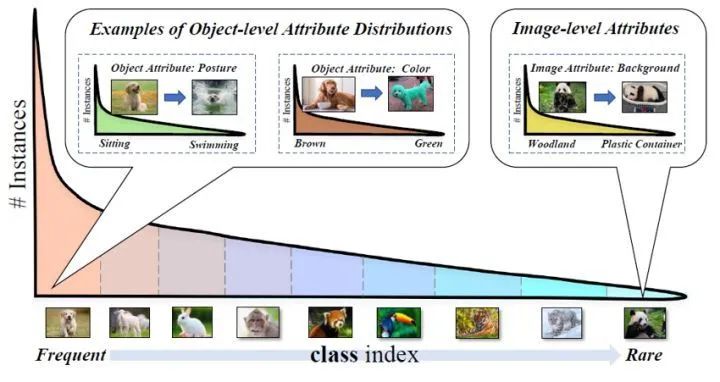
长尾分类领域最近的“进展”到底提升的是什么?长尾分布相关的问题后续还能不能做?该怎么做?细看本文作者为大家娓娓道来~时隔两年,饱受了社会的毒打之后,让我们再次重新回到计算机视觉中的长尾分布这个我博士期间研究的主要问题上,看看2022年了这个方向是否还值得继续做下去...
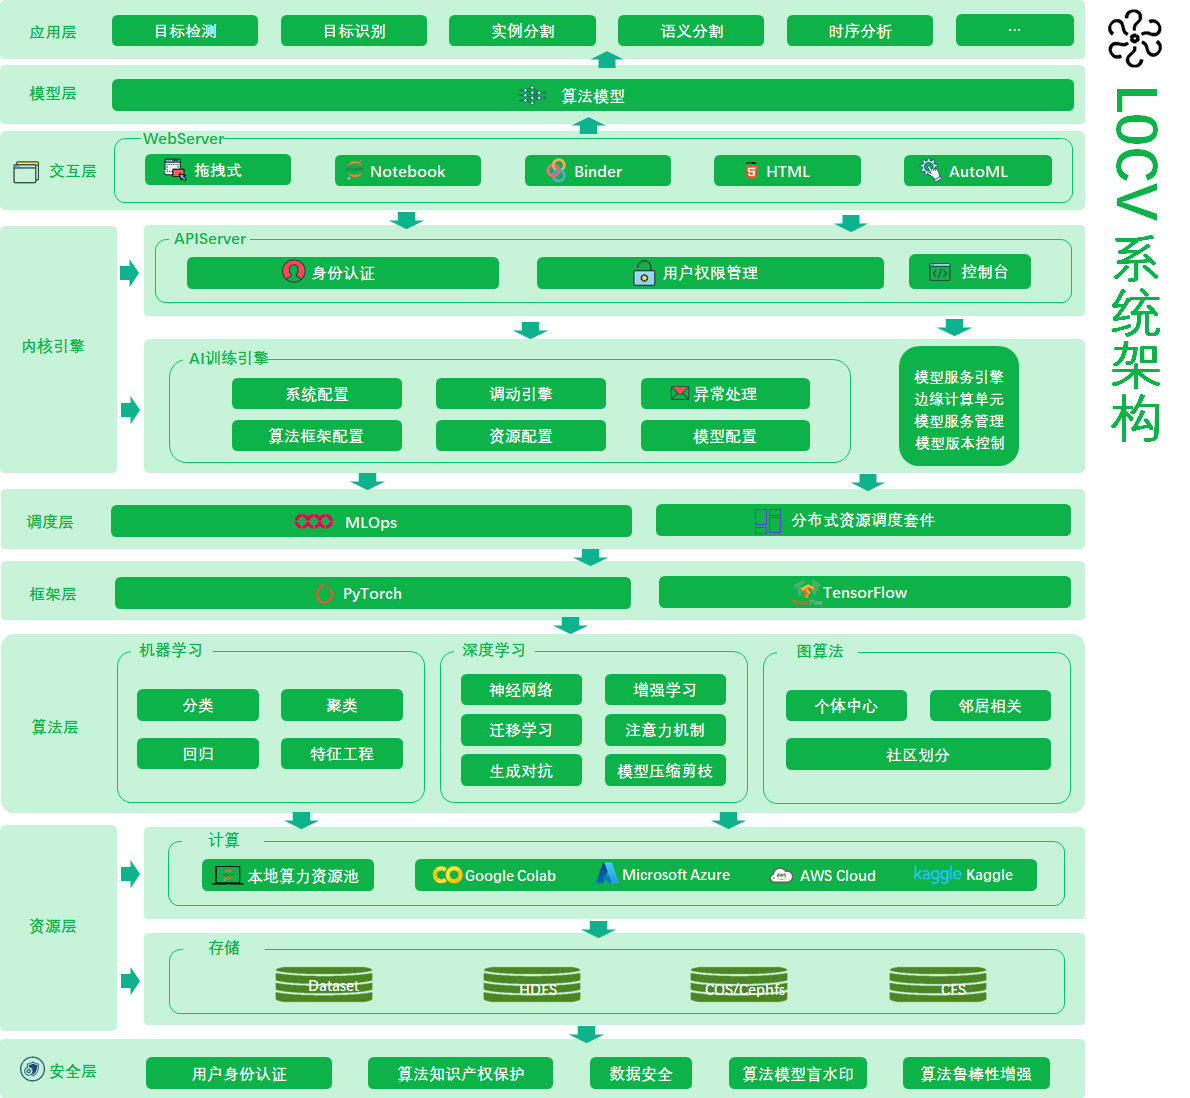
随着低代码(Low Code)和DevOps的推进,机器学习等的模型训练、部署全流程自动化技术、容器化技术的推广,逐渐可以做到计算机视觉MLOps。今天分享的文章就是介绍这样的一个工具链,帮助你完成模型训练、调参、monitor、部署的全流程自动化。L0CV项目主页 https://github.com/Charmve/computer-vision-in-action/tree/main/L0C
K最近邻(k-Nearest Neighbor,KNN)分类算法详解及Python实现上星期写了Kaggle竞赛的详细介绍及入门指导,但对于真正想要玩这个竞赛的伙伴,机器学习中的相关算法是必不可少的,即使是你不想获得名次和奖牌。那么,从本周开始,我将介绍在Kaggle比赛中的最基本的也是运用最广的机器学习算法,很多项目用这些基本的模型就能解决基础问题了。
本学习资源以计算机视觉的发展历程和自顶向下的学习过程为核心,为读者提供一个 人人可学习计算机视觉的开放平台。我们围绕这样的组织逻辑:什么是计算机视觉?计算机视觉解决什么问题,都是怎么解决的?传统方法——以卷积神经网络为中心的神经网络;现代方法——Transformer、强化学习、迁移学习、生成对抗等。各种方法是如何实现的,用到了什么框架?在本资源中,这些问题都将会给予解决。