- @2401_87358448


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
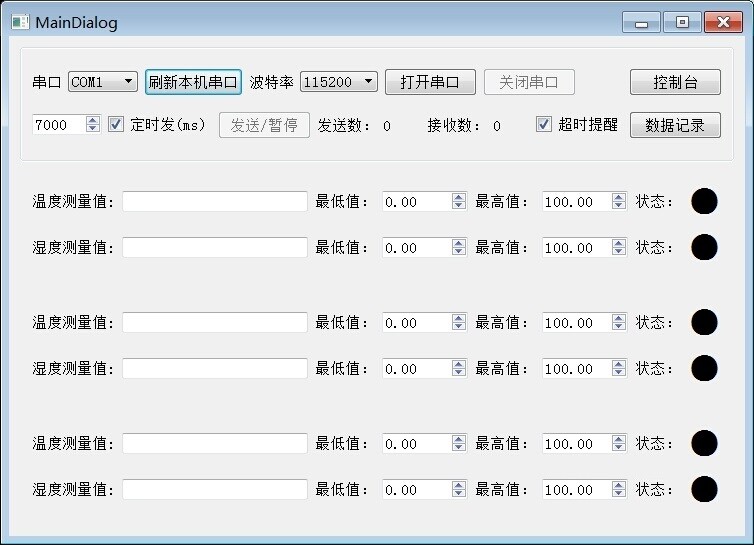
Qt温度湿度传感器采样上位机源代码C++数据记录功能Windows上位机在开发Windows上位机应用程序时,利用Qt框架来实现温度湿度传感器数据的采样及记录是一个相当不错的选择。今天就来和大家分享一下如何在Qt中实现这一功能。
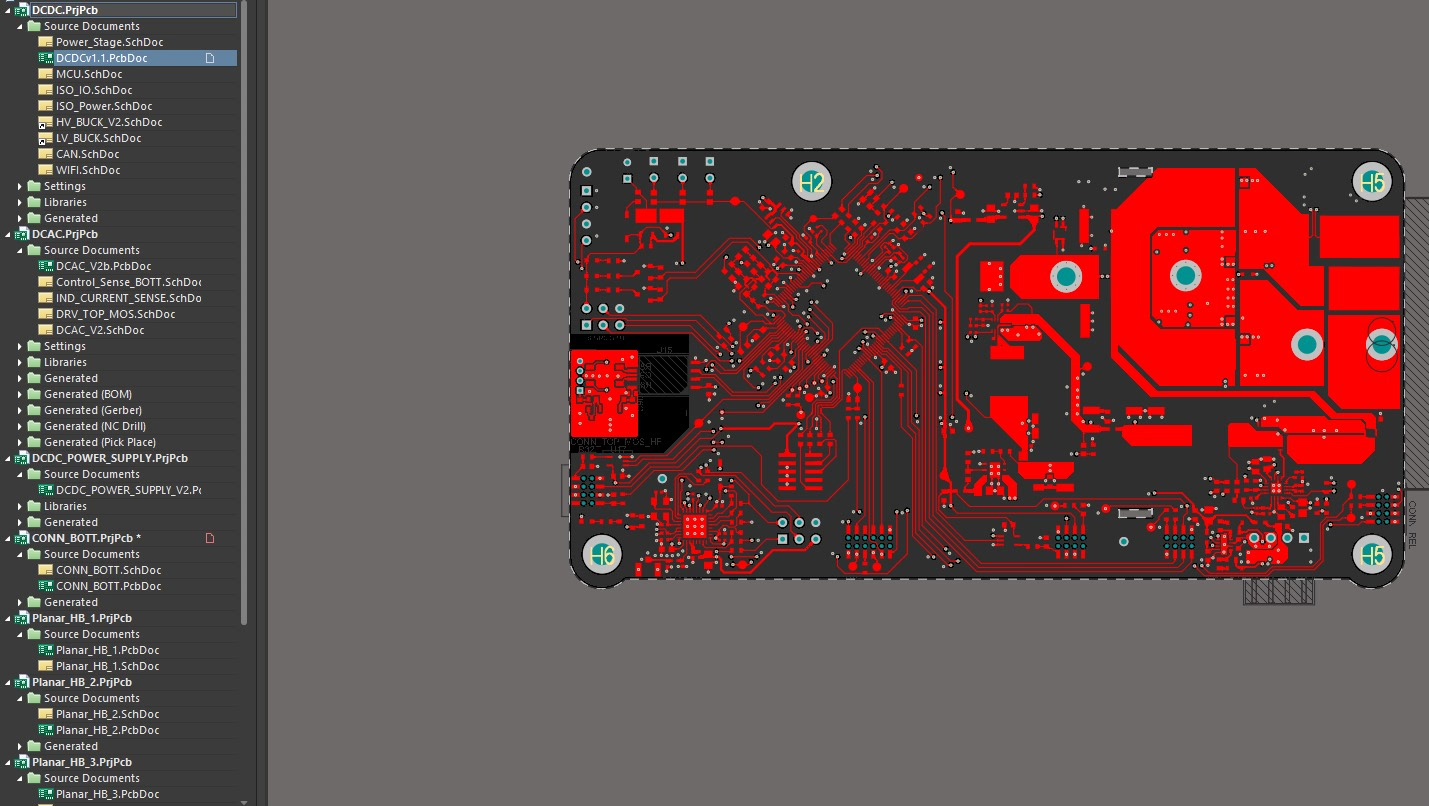
DCAC 软件以“极简、极速、极可靠”为设计目标,所有关键保护均由硬件闭环完成,MCU 仅承担采样与通信任务,最大限度降低软件失效导致炸机的风险。Frame0:bit15=Alarm, bit14..12=故障码, bit11..0=VDC(0-450 V → 0-4095)Frame2:bit15..8=NTC 温度(-40..125 ℃ → 0-255),bit7..0=MCU 内部温度(℃)
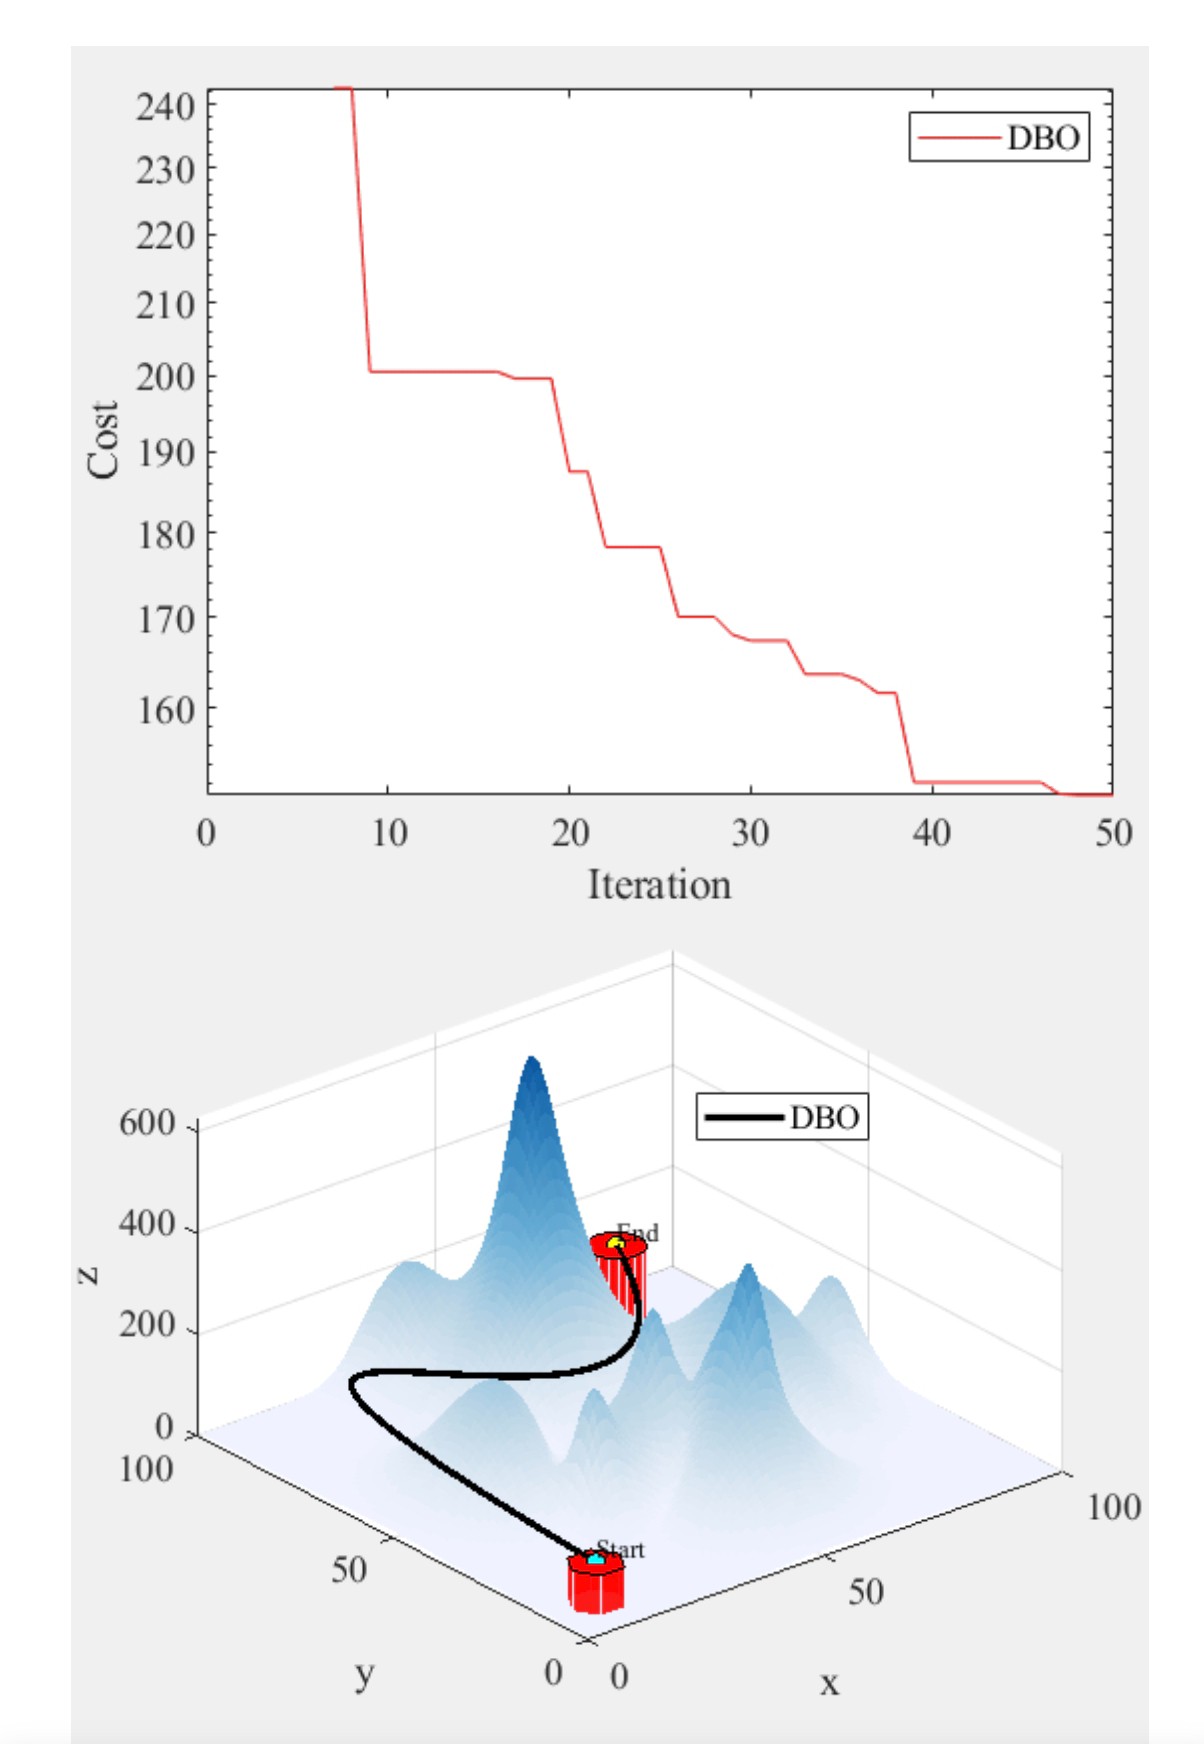
蜣螂的滚球行为用tan函数实现非线性移动,跳舞行为加入了随机扰动——这比单纯用rand函数更符合自然界中的随机性。无人机三维路径规划这活儿,说难不难,说简单也不简单。想象一下让无人机在布满障碍物的城市峡谷里穿梭,还得找条最省电的路线——这时候传统方法可能得跪,不过今天咱们聊的蜣螂优化算法(DBO)倒是有点意思。遇到过最奇葩的bug是忘记转换坐标系,结果无人机全程贴地飞行——合着这蜣螂优化出来的是扫
这9种DRL算法涵盖了基于策略梯度、基于价值以及二者结合的多种方法,对于强化学习初学者来说,是非常好的学习资源。通过实践这些算法,你能深入理解强化学习的核心概念,掌握使用Pytorch进行强化学习算法开发的技能。赶紧动手试试吧!
EMPC 显式模型预测控制matlab 代码+文档1.显式MPC控制器纵向控制2.多参数二次规划显式MPC求解3.弹簧系统的隐式和显式MPC控制最近在研究控制领域的一些有趣内容,今天就来和大家分享下显式模型预测控制(EMPC),顺便带上MATLAB代码和相关文档说明,希望能给同样对此感兴趣的小伙伴一些启发。
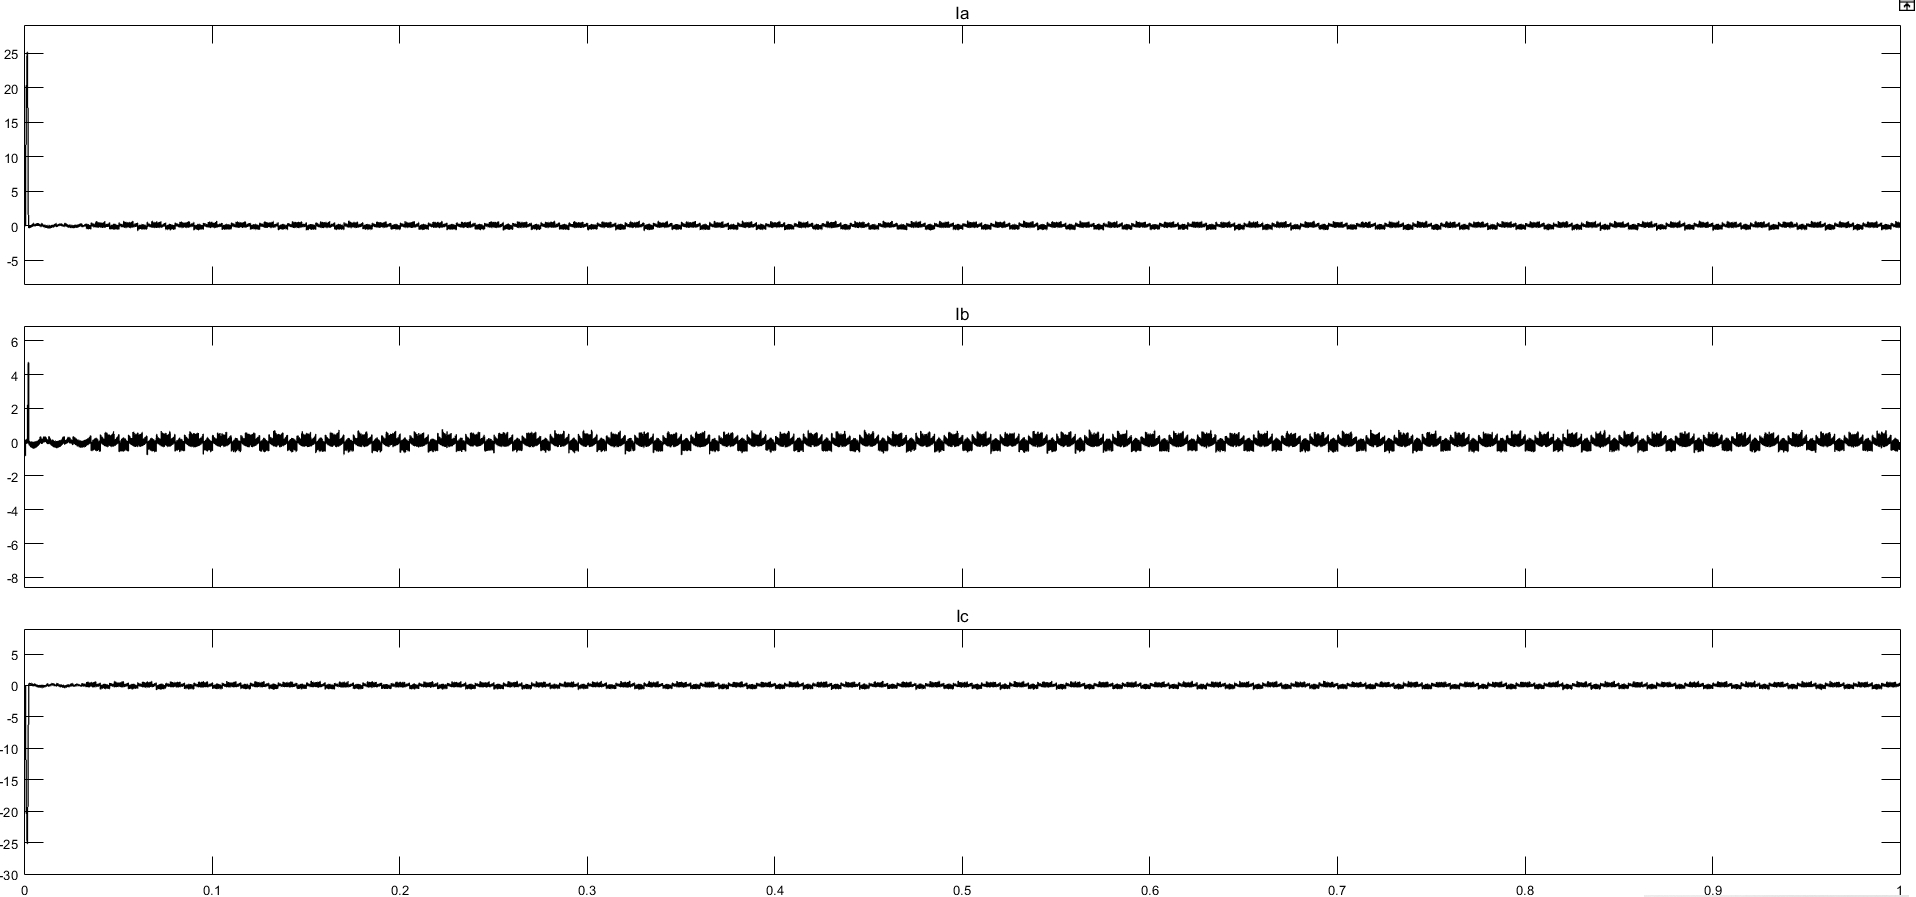
这次搭的矢量控制模型核心就俩闭环:外层转速环用PID控场,内层电流环靠PI稳住,说白了就是让电机转得又快又准还不烧板子。但负载突增瞬间会看到电流波形像心电图一样剧烈起伏,这时候电流环的PI控制器就像个急救医生,在2ms内就把电流拉回设定值。模型里的电流环采样周期设了50μs,比转速环快10倍是有讲究的——电流变化比转速猛多了,采样跟不上直接导致震荡。转速环的PID参数更考验耐心。1)仿真主要由直流
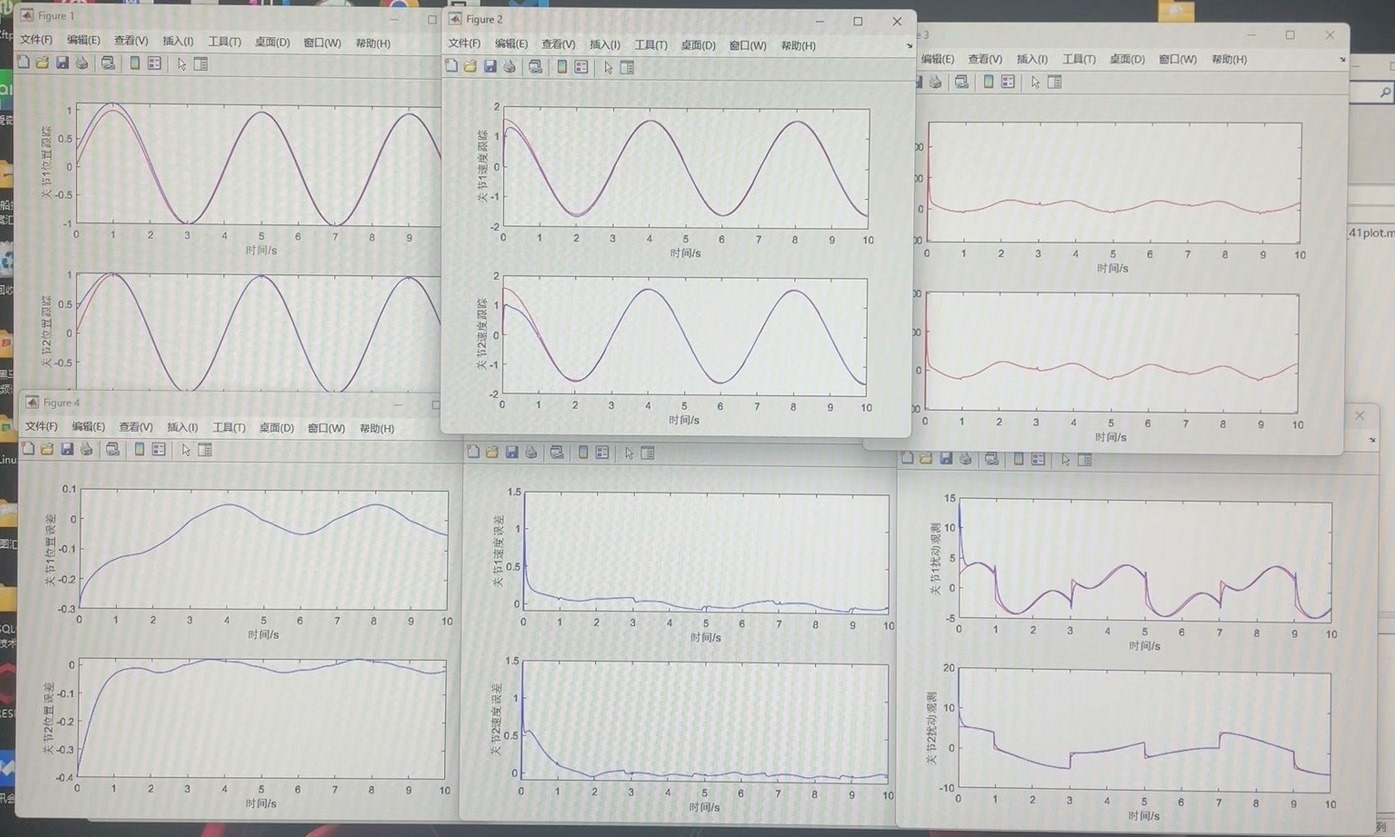
但有趣的是,当把负载惯量增加50%后,原有参数下的响应出现低频震荡,这说明微分项的增益需要根据负载特性动态调整。最外层是位置环,中间是速度环,最内层是电流环。这种分层结构就像洋葱一样,一层包裹一层,外环的输出是内环的输入。特别要注意Park变换的角度θ需要实时获取,这里我们用的是编码器反馈的位置信号。该模型为PMSM的伺服控制系统仿真,对位置进行控制,外环为位置环,位置环输出为和给定速度,速度环的
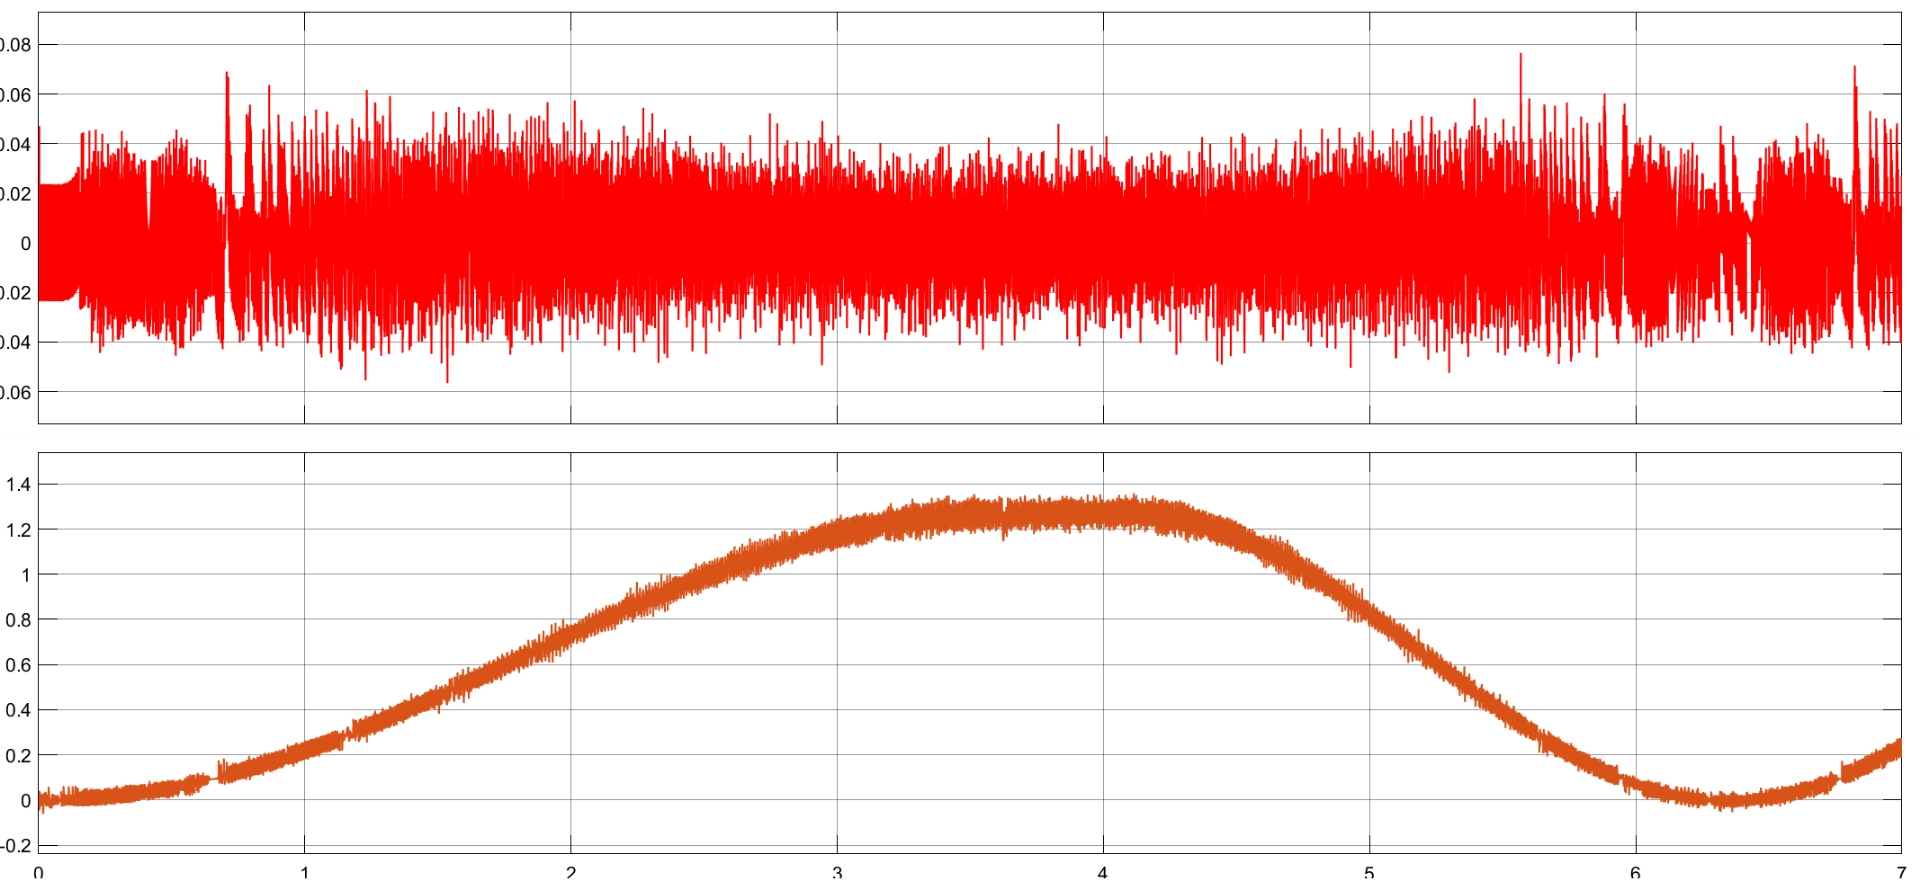
这说明EKF的预测能力确实顶,不过初始阶段的鬼畜波动也暴露出系统对初值敏感的问题。由仿真结果可以看到初始阶段和上升阶段转速的误差较大,但随着转速的上升及稳定,误差逐渐减少,可以说明选择合适的协方差矩阵,基于EKF的无传感器技术能满足实现电机控制性能的要求。其中,永磁同步电机采用数学模型进行建模,将卡尔曼滤波器作为自适应系统控制电机工作,该算法适用于高性能伺服系统,可以在很大的速度范围工作,在低速状
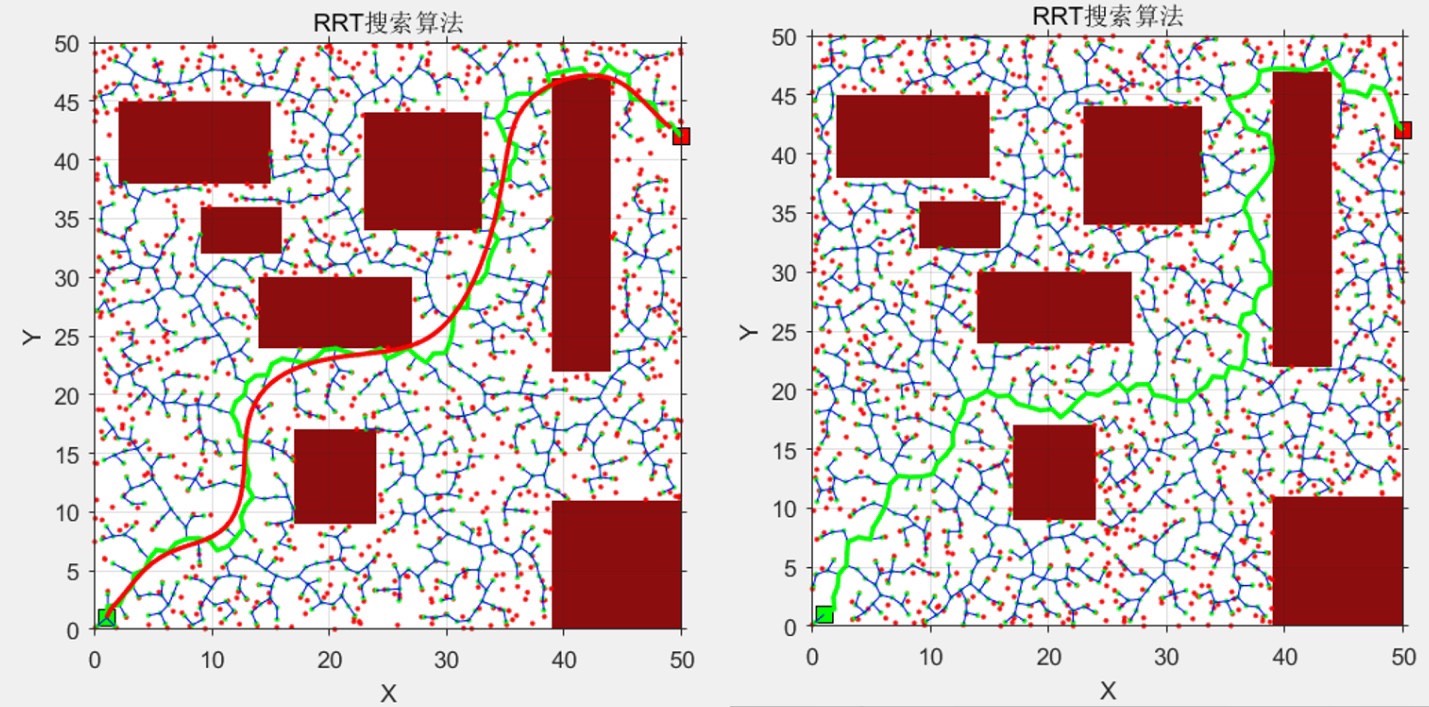
不过当障碍物间距小于贝塞尔曲线控制点时,平滑后的路径可能会直接穿过障碍物——就像试图用毛笔尖穿过针眼,这时候就需要在路径密度和平滑度之间做权衡。最后给个实用小技巧:可以在RRT生成路径后,对路径点进行等距采样,再输入贝塞尔曲线处理,这样既能保证路径平滑度,又能控制计算量。文中有贝塞尔曲线平滑代码,注释掉就是普通RRT算法,加上以后有平滑路径的效果,但是在障碍物密集采样点相距较近时,会与障碍物相交,
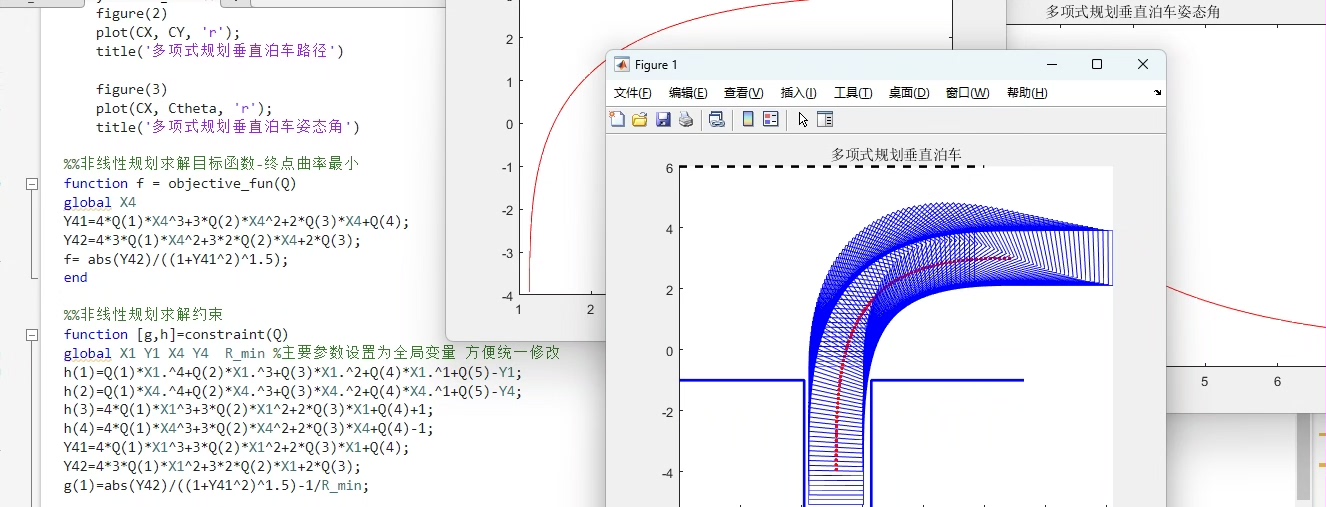
不过Python原型开发快,适合快速验证idea——这大概就是"人生苦短,我用Python"的真谛吧。我吃过这亏——有次仿真时轨迹完美,真车却怼墙上了,后来发现是中间点的横向位移超了物理极限。现在会加个中间点偏移约束,就像系了条安全绳。wheelbase是轴距,曲率换算成转向角时,新手常忘平方项,导致实际转向不足。停车场里那辆无人车又卡在车位前了——后视镜离旁边宝马就差两厘米,方向盘反复左右微调,