- @ym1593572486


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
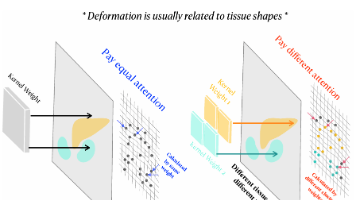
无论是SACB-Net带来的精准对齐,Noise-Consistent Diffusion实现的高质量合成与稳健分割,还是BIOMEDICA推动的跨学科大规模影像-文本数据资源,这些工作共同指向了医学图像分析的未来方向:更精确、更全面、更可解释,有望在临床诊断与科研中发挥革命性作用。
机器人,AI领域的“硬核玩家”,应用场景从工厂流水线到火星探测都在加速拓展,前景堪比“科幻照进现实”。这方向容易出成果,但想冲击顶会顶刊,可不是堆硬件、刷任务那么简单!算法、感知、控制要协同发力,还得踩准人机交互与具身智能的新趋势,才能真正脱颖而出。
目前AAAI顶会成果已从技术探索迈向产业落地,在未来,AAAI多模态将呈现三大趋势:一是技术深度融合;二是轻量化与泛化能力突破;三是伦理与可解释性发展。随着多模态模型渗透医疗、自动驾驶等关键领域,如太原理工大学的视觉分割技术推动影像分析精度提升,其决策透明性需求日益凸显。

视觉感知,CVPR舞台的 “常驻 C 位”,未来图景堪称 “万象更新”。这赛道向来是论文高产地,但要想叩开顶会顶刊大门,就得懂得绕路,盲目堆砌数据行不通!
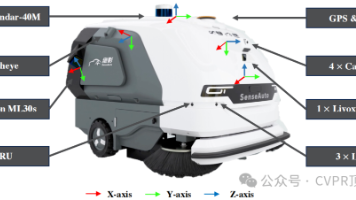
众所周知,机器人在真实场景中要实现稳健自主,既要有精确的环境感知,又要有高效的运动决策,这两者的协同一直是难点。再加上动态场景的不确定性、跨任务泛化的挑战、算力和延迟的限制……当下对“感知驱动的运动规划”研究热度持续攀升也就不奇怪了。
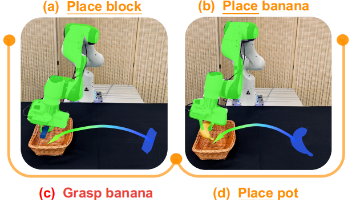
ECCV 机器人研究是当下智能装备领域的颠覆性进展,它整合了计算机视觉与自主控制的精髓,攻克了传统机器人在复杂环境中感知滞后、决策僵化的难题,达成了精度与适应性的同步飞跃机器人这一领域不仅在工业制造、服务医疗等诸多场景中大显身手,在各大顶会顶刊的录用率也居高不下,简直是学术圈的 “热门焦点”!特别适合想产出高水平论文、推动技术落地的研究者。
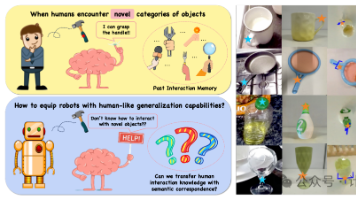
目标检测与跟踪作为计算机视觉的核心任务,旨在从图像/视频中定位特定目标并持续追踪其运动轨迹。随着深度学习技术的突破,检测框架从传统特征提取演进为R-CNN、YOLO等高效模型,跟踪算法则融合卡尔曼滤波与Siamese网络,显著提升精度与实时性。当前研究聚焦于复杂场景适应性、多模态数据融合及轻量化部署。
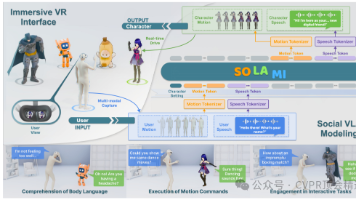
多模态是一种融合文本、图像、音频、视频等异构数据形式进行智能处理的技术范式,通过整合不同感官模态的信息,模仿人类多维度认知世界的方式,旨在构建更完整、准确且贴近真实场景的智能系统。目前,多模态技术已深度渗透至生成式 AI、工业质检、医疗影像诊断、智慧教育等领域,展现出融合创新驱动通用人工智能发展的巨大潜力。
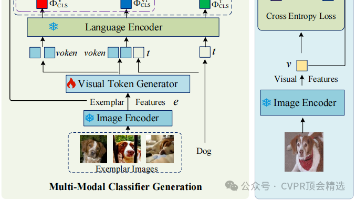
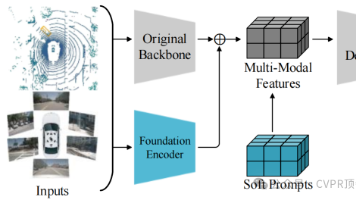
多模态技术指融合视觉、听觉、文本等异构信息以增强机器对复杂场景的理解与生成能力,其核心在于跨模态对齐与协同推理。作为CVPR的前沿热点,多模态模型通过扩散算法、动态梯度优化及统一学习框架显著提升跨模态任务的泛化性与可控性。多模态的发展正深刻重塑影视制作、人机交互及具身智能等领域——例如动态神经辐射场实现电影级视频编辑,视听语义手势合成技术推动人形机器人自然交互,未来将加速通用人工智能的演进,实现跨

具身智能作为人工智能的重要分支,近年来在CVPR等国际顶级会议上受到广泛关注。其背景源于对自主智能体在复杂物理环境中感知、推理与行动能力的需求。目前,具身智能在单臂系统和双臂协作系统等方面取得了显著进展,但仍面临多模态信息融合、跨场景泛化等挑战。未来,具身智能有望在适应性与增量学习、多模态感知融合等方面取得突破,推动其向通用人工智能迈进,为机器人技术的发展带来新的机遇。