


- @xieliru


简介
物联网及工业物联网行业,高端振动传感器及振动频谱分析
擅长的技术栈
可提供的服务
技术咨询
PWM(脉宽调制)是一种通过调节数字信号占空比来模拟输出不同电压的技术。文章首先介绍了PWM的基本概念,包括频率、周期和占空比的定义及计算公式,并举例说明如何通过改变占空比输出不同电压值。随后详细讲解了PWM的两种工作模式(连续模式和单次模式)及其在Linux系统中的命令行操作方法。最后提供了一个C语言实现的PWM控制代码示例,展示如何通过系统调用来配置PWM参数(周期、占空比)并控制其启停。该文

本文介绍了Linux系统中GPIO控制的方法。GPIO是通用输入输出端口,可通过控制器(bank)+端口(port)+索引号(pin)命名,如GPIO1_C4对应引脚号52。控制方式包括:1)通过sysfs接口操作/sys/class/gpio目录下的文件,但该方式将逐渐被弃用;2)推荐使用libgpiod库,以字符设备方式访问GPIO。文章详细说明了两种方法的操作步骤,包括引脚使能、方向设置、电

QT编译opencv一.QT5.12编译1.QT环境QT5.12Qt Creator 12.0.22.OpenCV文件因为QT5.12版本qt最后支持到2021.12月,所以这里选择的opencv版本为2021.4月发布的opencv-3.4.16版本官网下载地址:https://opencv.org/releases/最新版本:opencv-3.4.16.zip

一.网络规划与设计分为五步:(1)需求分析(2)通信规范分析(3)逻辑网络设计(4)物理网络设计(5)实施阶段

操作系统分类一般可分为:通用操作系统(OS),手机移动端的iOS 、鸿蒙系统及 Android,实时操作系统(RTOS)两大类。而实时操作系统(RTOS)根据其运行的处理器不同可以进一步分为:CPU RTOS和MCU RTOS两类。下面介绍14种RTOS操作系统:

本文详细介绍了倍福TwinCAT3软PLC系统的安装配置流程。主要内容包括:系统要求(Win10/11专业版、≥8GB内存)、官网注册注意事项、推荐下载TC31-FULL-XAE完整版安装包(含EtherCAT主站功能)、具体安装步骤(需以管理员身份运行并选择必要组件)以及安装后的EtherCAT从站扫描与配置方法。最后建议根据实际需求选择工具链:TwinCAT3适合Windows环境调试,Lin
QML滑动窗口实现一.概述QML在移动端编程的时候,有时会用到在pad或者手机那种用手指滑动,页面左右滑动的效果,本文介绍其如何实现。二.实现方法1.SwipeView控件用途:用于在多个页面之间进行滑动切换。支持水平或垂直滑动。每个页面通常是一个完整的QML组件。
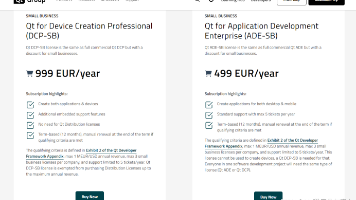
QT收费方法及价格商业授权核心优势:允许静态链接、闭源发布,支持所有平台(包括移动端和嵌入式)。提供独家模块(如自动化测试工具、MCU 支持)和技术支持。授权类型:桌面开发许可(Qt for Application Development, AD):按开发者数量收费,每人需单独购买许可。设备开发许可(Qt for Device Creation, DC):若软件与硬件绑定分发(如嵌入式设备),需额
PID算法与FOC算法的区别PID算法与FOC算法在电机控制中各自扮演着重要角色,并且它们之间存在一定的关系与互补性。无刷直流电机和有刷直流电机既可以使用PID算法,也可以使用FOC(Field-Oriented Control,磁场定向控制)算法,但foc算法主要用与无刷电机中。虽然FOC算法最初主要应用于无刷电机(如永磁同步电机PMSM和直流无刷电机BLDC),但在理论上,有刷电机也可以通过适
