- @weixin_61734402


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
root路径下输入:pip config set global.cache-dir "/root/lanyun-tmp/pip_cache"(open3dsg) root@6b16a17b13a3:~# vim ~/.condarc # 根目录下打开。看到各个目录,其中除了/root/lanyun-tmp和lanyun-pub,其余的都是系统盘。python -m pip cache purge
ScanNet数据集有很多文章已经介绍了,本文针对以上四种文件,以举例式展开介绍,详细且易懂,且重点介绍了scannetv2-labels.combined.tsv文件

图文并茂说明如何在pycharm中进行带参数的调式
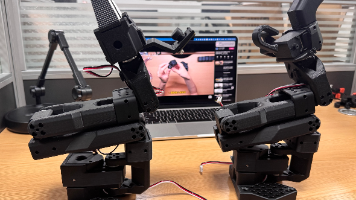
近期完成一套从机械臂底层控制到视觉语言动作大模型的阶梯式实操训练,整套学习流程共 8个递进实操任务,整体分为四大学习阶段:机械臂底层控制、2D 模仿学习数据与扩散策略、视觉语言动作大模型微调与部署。学习链路从硬件接线、关节控制、DH 运动学建模、手眼标定,到演示数据集采集清洗、2D Diffusion Policy 训练真机落地,最后延伸至 VLA 具身大模型微调与开源多模态动作模型推理部署,形成
近期完成一套从机械臂底层控制到视觉语言动作大模型的阶梯式实操训练,整套学习流程共 8个递进实操任务,整体分为四大学习阶段:机械臂底层控制、2D 模仿学习数据与扩散策略、视觉语言动作大模型微调与部署。学习链路从硬件接线、关节控制、DH 运动学建模、手眼标定,到演示数据集采集清洗、2D Diffusion Policy 训练真机落地,最后延伸至 VLA 具身大模型微调与开源多模态动作模型推理部署,形成

近期完成一套从机械臂底层控制到视觉语言动作大模型的阶梯式实操训练,整套学习流程共 8个递进实操任务,整体分为四大学习阶段:机械臂底层控制、2D 模仿学习数据与扩散策略、视觉语言动作大模型微调与部署。学习链路从硬件接线、关节控制、DH 运动学建模、手眼标定,到演示数据集采集清洗、2D Diffusion Policy 训练真机落地,最后延伸至 VLA 具身大模型微调与开源多模态动作模型推理部署,形成
近期完成一套从机械臂底层控制到视觉语言动作大模型的阶梯式实操训练,整套学习流程共 8个递进实操任务,整体分为四大学习阶段:机械臂底层控制、2D 模仿学习数据与扩散策略、视觉语言动作大模型微调与部署。学习链路从硬件接线、关节控制、DH 运动学建模、手眼标定,到演示数据集采集清洗、2D Diffusion Policy 训练真机落地,最后延伸至 VLA 具身大模型微调与开源多模态动作模型推理部署,形成

近期完成一套从机械臂底层控制到视觉语言动作大模型的阶梯式实操训练,整套学习流程共 8个递进实操任务,整体分为四大学习阶段:机械臂底层控制、2D 模仿学习数据与扩散策略、视觉语言动作大模型微调与部署。学习链路从硬件接线、关节控制、DH 运动学建模、手眼标定,到演示数据集采集清洗、2D Diffusion Policy 训练真机落地,最后延伸至 VLA 具身大模型微调与开源多模态动作模型推理部署,形成
2.10.0开始,tf就不支持在win上调用gpu,如何在ubuntu上使用tensorflow并成功调用GPU,踩了特别多的坑