- @weixin_51692073


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
提出一种受E3AD启发的具身认知增强注意力Neck,将人类驾驶中的“认知选择”机制迁移至YOLO26多尺度特征融合。通过跨尺度全局token生成认知门控,实现通道与空间双重自适应增强,在不改变主干结构前提下,提升小目标、遮挡目标检测性能。该方法兼具可解释性与工程实用性,适用于论文创新点深度阐述。
YOLOv10全网最新创新点改进系列:ICCV 2023 - 动态蛇形卷积(Dynamic Snake Convolution)采用管状结构,拉升模型小目标、遮挡目标检测效果,高效涨点!!!

YOLOv9全网最新改进系列:融合最新顶会提出的HCANet网络中的MSFN(多尺度前馈网络),加强特征提取能力,提高目标检测模型精度!全网遥遥领先!
本文摘要: 《PriorEye:面向端到端自动驾驶的地理空间视觉先验》提出了一种创新方法,通过引入地理空间视觉先验来增强端到端自动驾驶系统的预判能力。传统方法仅依赖实时传感器数据,导致被动式驾驶行为。本文设计了一种双记忆架构(上下文记忆+持久记忆)和自适应门控机制,将离线采集的街景图像与空间路线绑定,为模型提供前瞻性视觉上下文信息。该模块可无缝集成到现有端到端框架中,在NAVSIM-v2基准测试中
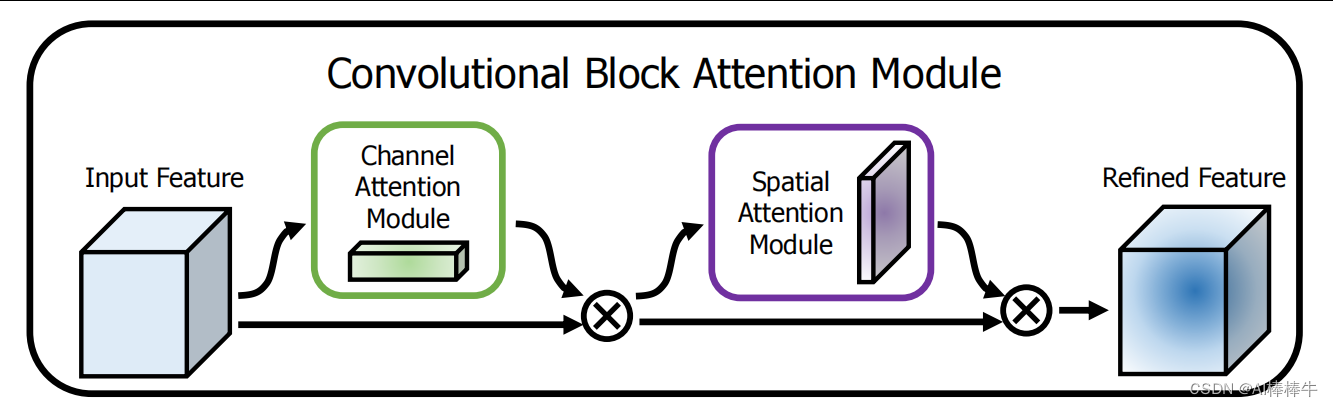
YOLOv13最新创新改进系列:用经典融合合混合注意力机制CBAM,通道注意力和空间注意力相结合,助力YOLOv13新模型快速涨点!
YOLOv8目标分割-全网最新创新点改进系列:融合混合注意力机制CBAM,关注通道和空间特征,助力YOLOv8新模型快速涨点!
YOLOv8全网最新改进系列:YOLOv8完美融合标准化的注意力模块NAM,高效且轻量级的归一化注意力机制,助力目标检测再上新台阶!!!

YOLOv9最新改进系列:完美融合即插即用的涨点模块之注意力机制(SEAttention)。
YOLOv8目标分割-全网最新创新点改进系列:ODConv-全维度动态卷积通过并行策略采用多维注意力机制沿核空间的四个维度学习互补性注意力,有效涨点神器!!!
YOLOv9最新改进系列:融合混合注意力机制CBAM,关注通道和空间特征,助力YOLOv9新模型快速涨点!