- @weixin_48013375


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
笔者毕业进入工作后,不在机器人算法领域了,但是又不想只做工作里的东西,买了个树莓派5玩玩,边玩边学,这个栏目就记录一下过程。

本章内容包含SLAM基础数学知识,包括旋转矩阵、李群、李代数等如需要进一步公式推导或更细致的内容,推荐阅读《视觉SLAM十四讲》第三讲和第四讲。

红黑树的构建实际上是非常深入的一个工作,理论上讲应该按照:二叉搜索树-二叉平衡搜索树-红黑树 这样的顺序进行学习而且内容多,知识杂,在408考试里也属于是边缘且难度极大的内容了,一篇博客属实无法全部讲解清楚注意红黑树的五条性质即可。

多传感器融合的项目免不了外参标定过程,最近参与的项目时间也挺久了,尝试了不少标定算法,包括手动选点PNP求解、有对象的自动标定、无对象的自动标定和手动标定算法,最后还是回归到手动标定上。本文总结一下这个项目中用过的标定算法和效果,权当记录。

本章节的目的是改进第一章的单目定位算法依然是帧到帧的,但是会换成BA来求解点我因为还不涉及建图,所以这里还不能叫做slam做了一个非常简单的帧到帧视觉定位算法,应用了Ceres的BA求解,用KITTI数据集验证理论上就能知道这个BA是不会起到任何作用的,下一章我们就开始搞真的BA来玩。
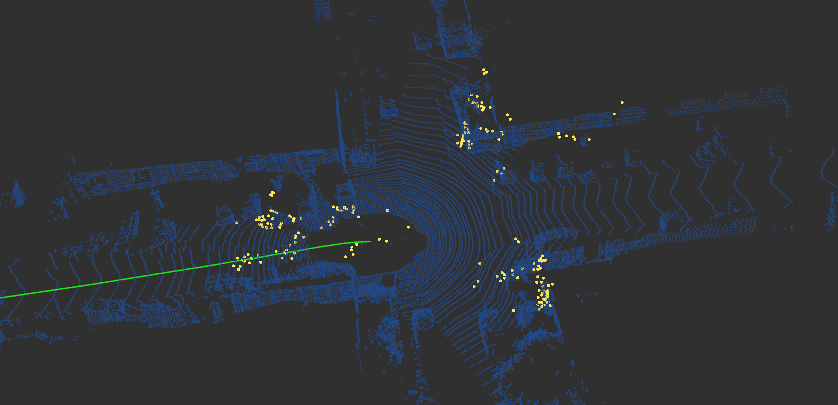
本章简单介绍Kalman Filter的原理以及运用,附带C++示例具体公式推导不会介绍,具体可参考《视觉SLAM十四讲》以及《概率机器人》相关篇幅本章节内容多参考《概率机器人》中的内容要滤除的是在二维平面的位置信息噪声,假设机器人沿着直线匀速运动那么设状态变量和观测变量为XxyvxvyTXxyvxvyTZxyZ=[x,y]Zxy那么显而易见的,状态方程为Xk110Δt0010Δt001000