


- @u013250861


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
如果问题依然存在,请告诉我进一步的信息,我可以继续帮助你进行故障排除。这个问题表明当前用户没有权限访问 Docker 的。添加用户到组之后,重新登录或重启系统以应用更改。运行以下命令来检查当前用户是否已被添加到。后,非 root 用户需要被添加到。组,表示你需要将用户添加到该组。运行以下命令,将当前用户添加到。按照以上步骤,应该能够解决。
rsync是一种非常强大的文件同步和传输工具,它主要用于在本地和远程系统之间同步文件和目录。以下是一些基本的rsync。
在CMake中,链接库是构建过程中的一个重要环节,它涉及到将库文件与可执行文件或共享库文件进行连接。CMake提供了几个命令来管理链接过程,其中和就是两个常用的命令。
一、sys.path和模块搜索路径当我们导入某个模块文件时, Python 解释器去哪里找这个文件呢?只有找到这个文件才能读取、装载运行该模块文件。它一般按照如下路径寻找模块文件(按照顺序寻找,找到即停不继续往下寻找):内置模块当前目录程序的主目录pythonpath 目录(如果已经设置了pythonpath 环境变量)标准链接库目录第三方库目录(site-packages 目录).pth 文件的
具身智能(Embodied AI)的核心目标,是让机器人能够根据环境观察、自身状态以及人类指令,自主产生连续、可靠并且符合物理规律的行为。早期机器人学习系统通常采用模块化架构:典型流程:Observation→Perception→Planning→ControlObservation\rightarrowPerception\rightarrowPlanning\rightarrowContro
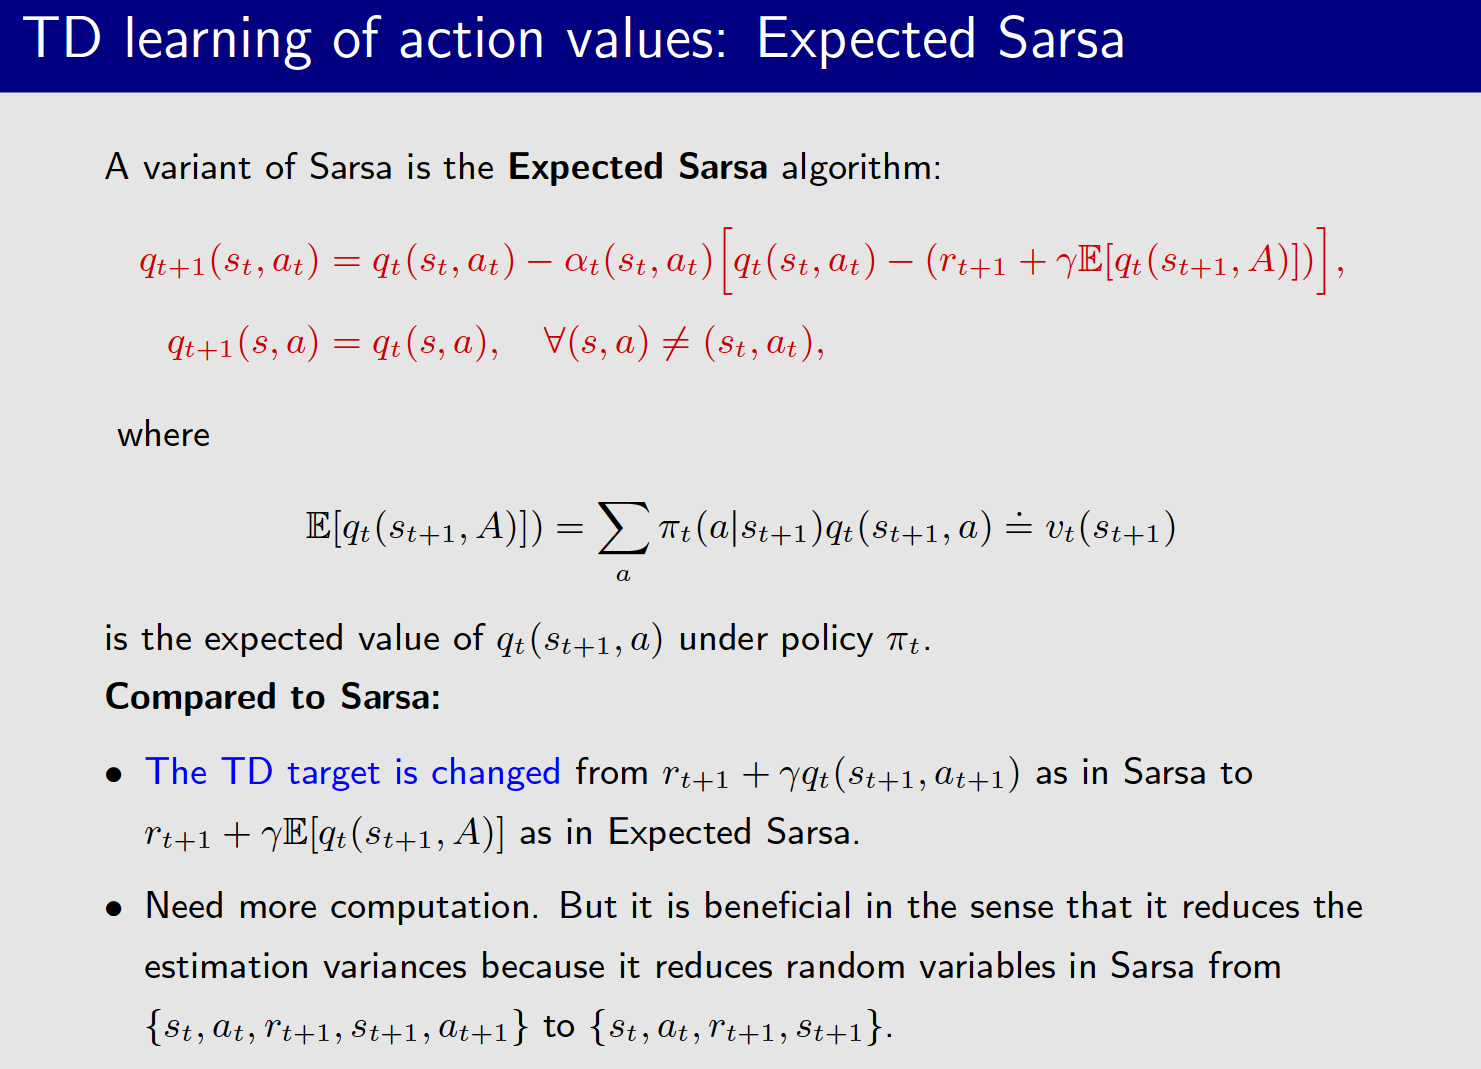
如果n很小,其性能接近Sarsa,因此由于初始猜测而具有相对较大的偏差和相对较低的方差。MC需要等到一个episode的数据搜集结束再更新,所以也是offline的;最后,n步Sarsa也用于策略评估。它可以与策略改进步骤结合,以搜索最优策略。如果n很大,其性能接近MC学习,因此具有较大的方差但较小的偏差。Sarsa只需要一步的数据,就更新,所以说是实时的;n-step Sarsa折中,需要n步的
通过召回的操作, 我们已经进行了问题规模的缩减, 对于每个用户, 选择出了N篇文章作为了候选集,并基于召回的候选集构建了与用户历史相关的特征,以及用户本身的属性特征,文章本省的属性特征,以及用户与文章之间的特征,下面就是使用机器学习模型来对构造好的特征进行学习,然后对测试集进行预测,得到测试集中的每个候选集用户点击的概率,返回点击概率最大的topk个文章,作为最终的结果。
第二个是程序链接的端口,第三个是http端口,最后是https端口。打开comment,修改需要的端口。
过去八九年在广告、生活服务、电商等领域从事大数据及推荐系统相关工作,近来打算对过去的工作做一个系统性的梳理。一方面帮自己查缺补漏、进行更深入的学习;另一方面也希望能通过博客结交同好,增进交流。这一博客系列以介绍推荐系统为主,会少量涉及广告系统。本篇文章作为该系列的第一篇,主要对推荐系统、数据框架等进行整体介绍,不涉及过多技术细节问题。在互联网信息爆炸的今天,推荐系统是我们身边一个无法躲避存在。在淘
验证是否已经安装Libevent。