- @u013009594


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
右键点击项目 → 「属性」→ 「应用程序」选项卡;往下滚动到「资源」区域,找到「清单」下拉框;点击下拉框,选择「浏览」→ 找到项目根目录下刚添加的→ 选中后点击「打开」;此时「清单」下拉框会显示(或「嵌入的资源(app.manifest)」),说明关联成功;
基于 Modbus RTU 协议使用 Arduino 通过串口读取 VALUER 动态倾角传感器的 Roll/Pitch/Yaw 姿态角度数据,通过串口发送校准和配置指令。详细给出示例代码。

故障重启后,DEBUG会进入到Reset_Cause_Check()函数中,观察到reset_cause=1 or 2,发现是看门狗复位引起的重启。I2C读写出错经常卡死在中断里的处理stm32。
我做倾角传感器已经有11年时间了。最早是2014年开始做四旋翼无人机,那时候写了很多关于pixhawk飞控的系列文章,也结交了很多无人机的大佬和小弟。后来创办了自己的公司,专门做运动控制类产品,像倾角传感器、旋转编码器、长度传感器、RTK、振动传感器等等产品。虽然是做产品,但是我的专长还是在提供运动测量和运动控制相关的全套解决方案。下面是就倾角传感器在不同行业中的应用和解决方案做的总结。
lora实现一主多从通信。如何实现一个主lora与多个从lora之间高效的数据传输。我这里的主lora主要负责集中采集多个从lora的数据。典型的应用就是主lora采集附近多个lora传感器的数据。本文中用到的lora为sx1268,最多按照5个从设备进行设计。
Y = kX + b其中,Y 为传感器输出值,X 为输入物理量,k 为灵敏度系数(线性斜率),b 为零点偏移(输入为 0 时的输出值)。这种线性关系意味着输入量的微小变化,会对应输出量的均匀变化,便于数据处理与系统校准。但实际应用中,受材料特性(如金属应变片的非线性形变)、制造工艺(如传感器封装的应力不均)、环境干扰(温度、湿度导致的参数漂移)、电路特性(放大器的非线性响应)等因素影响,传感器输出

VALUER动态倾角传感器提供6种基本坐标系(可衍生24种方位坐标和21600个子坐标)以适应不同安装场景。选型关键要素包括:1)选择6种基本坐标系之一(如水平朝上、底盘下方或侧面安装);2)确定单/双轴测量需求(X/Y轴角度范围);3)指定精度(0.01°-0.3°);4)使用环境(抗震/动态)。典型应用包括机械臂变幅测量(坐标五)和平台监测(坐标一)。用户只需明确安装位置、测量轴和精度要求。

OpenClaw 是本地优先、开源、可自主执行任务的 AI 智能体(Agent)框架,不是单纯的聊天机器人,也不是大模型本身,而是把大模型变成能 “真干活” 的数字员工。OpenClaw = 本地运行的 AI 智能体(Agent)曾用名:ClawdBot → MoltBot → OpenClaw不是聊天窗口,是AI 执行代理:通过自然语言发指令,它理解后调用工具 / 服务去执行自然语言 → 拆解任
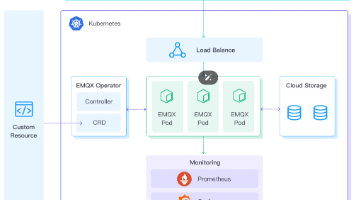
本文详细介绍了在阿里云ECS(Ubuntu 22.04)上部署EMQX 5.8.9开源版MQTT服务器的完整流程。主要步骤包括:1)配置ECS实例和安全组规则;2)通过官方源安装并启动EMQX;3)设置UFW防火墙和阿里云安全组双重防护;4)通过浏览器访问18083端口验证EMQX控制台。文章还提供了常用管理命令和MQTT测试方法,帮助用户快速搭建稳定安全的物联网消息服务器环境。整个部署过程兼顾了
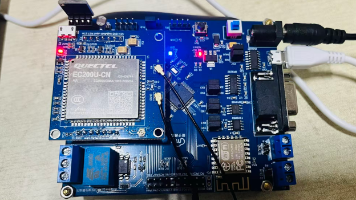
本文详细介绍了使用移远EC200U模块进行MQTT通信测试的全过程。首先通过串口调试助手发送AT指令完成基础网络配置,包括网络附着、APN设置和服务器连通性测试;然后建立MQTT5.0连接,设置版本号、心跳时间等参数并登录EMQX服务器;最后实现主题订阅与消息发布功能,验证了EC200U模块与MQTTX客户端、WebSocket客户端的双向通信。测试结果表明硬件与服务器连接成功,为后续STM32应