- @tgj891


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
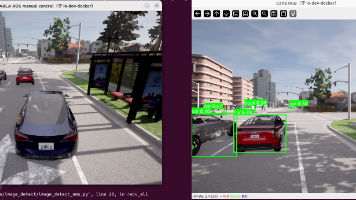
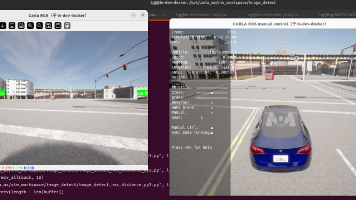
本文介绍了在Carla+ROS环境中实现YOLOv8实时目标检测的两种方案:1) rosbridge+roslibpy方案存在高延迟和丢帧问题;2) 采用TCP直接传输图像数据的方案,通过Python 2.7服务端发送图像数组到Python 3.10客户端进行检测,实现了流畅的实时检测效果。文章详细说明了TCP方案的代码实现和五终端启动流程,并展示了YOLOv8对车辆、行人等目标的检测效果,为后续
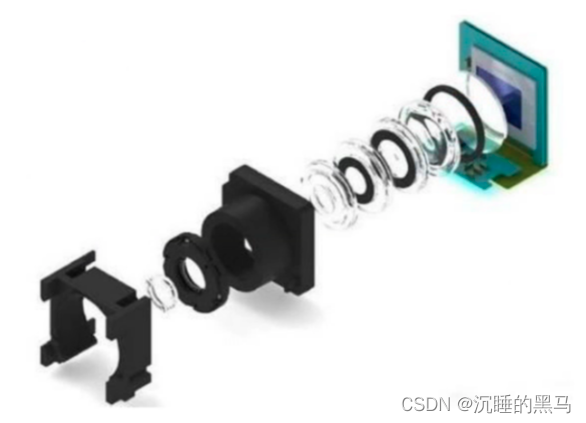
摄像头是自动驾驶核心传感器,是实现自动驾驶众多规划、控制的基础,相比于激光雷达和毫米波雷达,最大的优势在于可以识别车辆周边的环境信息和纹理信息,能够“看到”目标的类型、信号灯的颜色等,类似于人类的眼睛,硬件成本也比激光雷达和毫米波低很多。
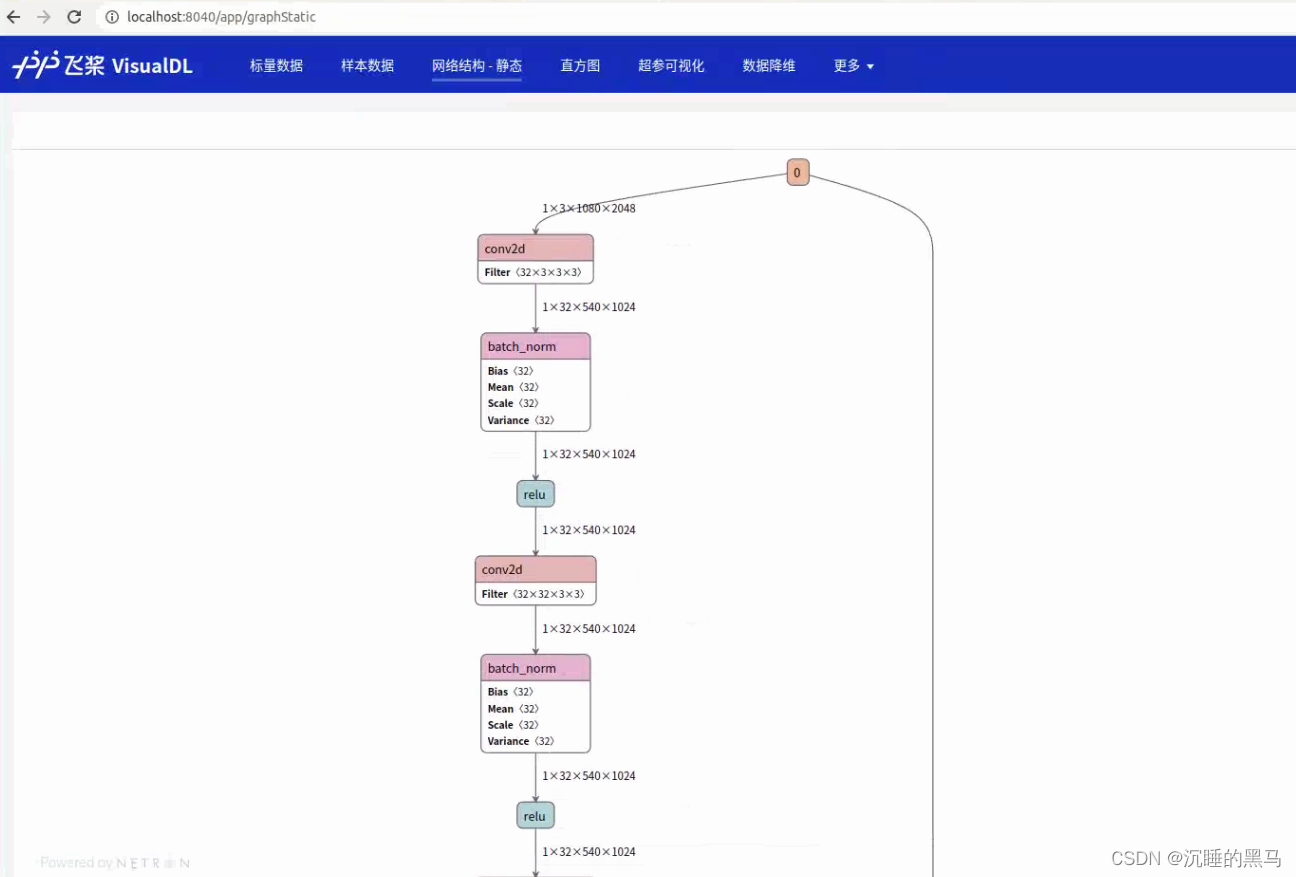
模型训练完后,往往在实际应用过程中对实时性都有一定的要求,而python运行效率比较慢,所以需要采用其他加速的部署方案,这里主要介绍下PaddleSeg的C++部署方案。
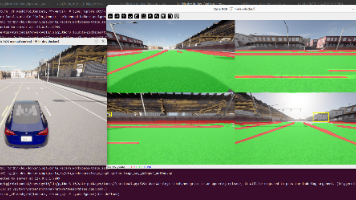
本文介绍了在Carla自动驾驶仿真环境中实现语义分割的两种方案:SegFormer和YOLOPv2。语义分割能提供像素级的场景理解,对自动驾驶的可行驶区域分析至关重要。文章对比了两种模型的差异:YOLOPv2作为多任务模型,在车道线检测、可行驶区域分割和目标检测方面表现更优,更适合自动驾驶场景。作者提供了完整的实现流程,包括环境启动、图像传输、NPC生成等步骤,并展示了两种模型的实测效果对比。文章
本文探讨了单目相机测距的四种主流方法:1)地平面假设法(利用相机高度和平面假设计算距离,适用于平直道路);2)迭代投影法(通过3D尺寸先验迭代匹配检测框,适合已知尺寸物体);3)点云融合法(结合激光雷达稀疏点云获取精确深度);4)单目深度估计(深度学习直接预测稠密深度)。通过Carla仿真实测对比,表明地平面假设法在平直路面更准确,而迭代法在坡道更鲁棒但误差较大。文章还提供了相关代码实现和往期系列
本文总结了在Linux环境下安装Flutter和配置Android开发环境时常见的问题及解决方案。主要内容包括:1) 必须通过git克隆Flutter项目而非下载ZIP包;2) 解决Android SDK命令行工具缺失问题;3) 正确设置ANDROID_HOME和PATH环境变量;4) 安装并配置JDK 17;5) 接受Android SDK许可协议。文章还提供了验证命令和检查清单,帮助开发者快速
最近各个大厂都准备开始收割了,都在设置会员功能了,免费的就是一些基本功能,真正能用的都开始收费了,好几百啦。还有几十天我的之前便宜的订阅服务也要暂停了,续费就是好几百啊。最近就想着自己在本地自己搭一个个人AI助手,主要考虑到:1.个人数据安全,在本地存放;2.个人知识和经验积累;3.永久了更适合自己习惯;有兴趣的小伙伴也可以自己搞一个。