


- @sinat_52032317


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
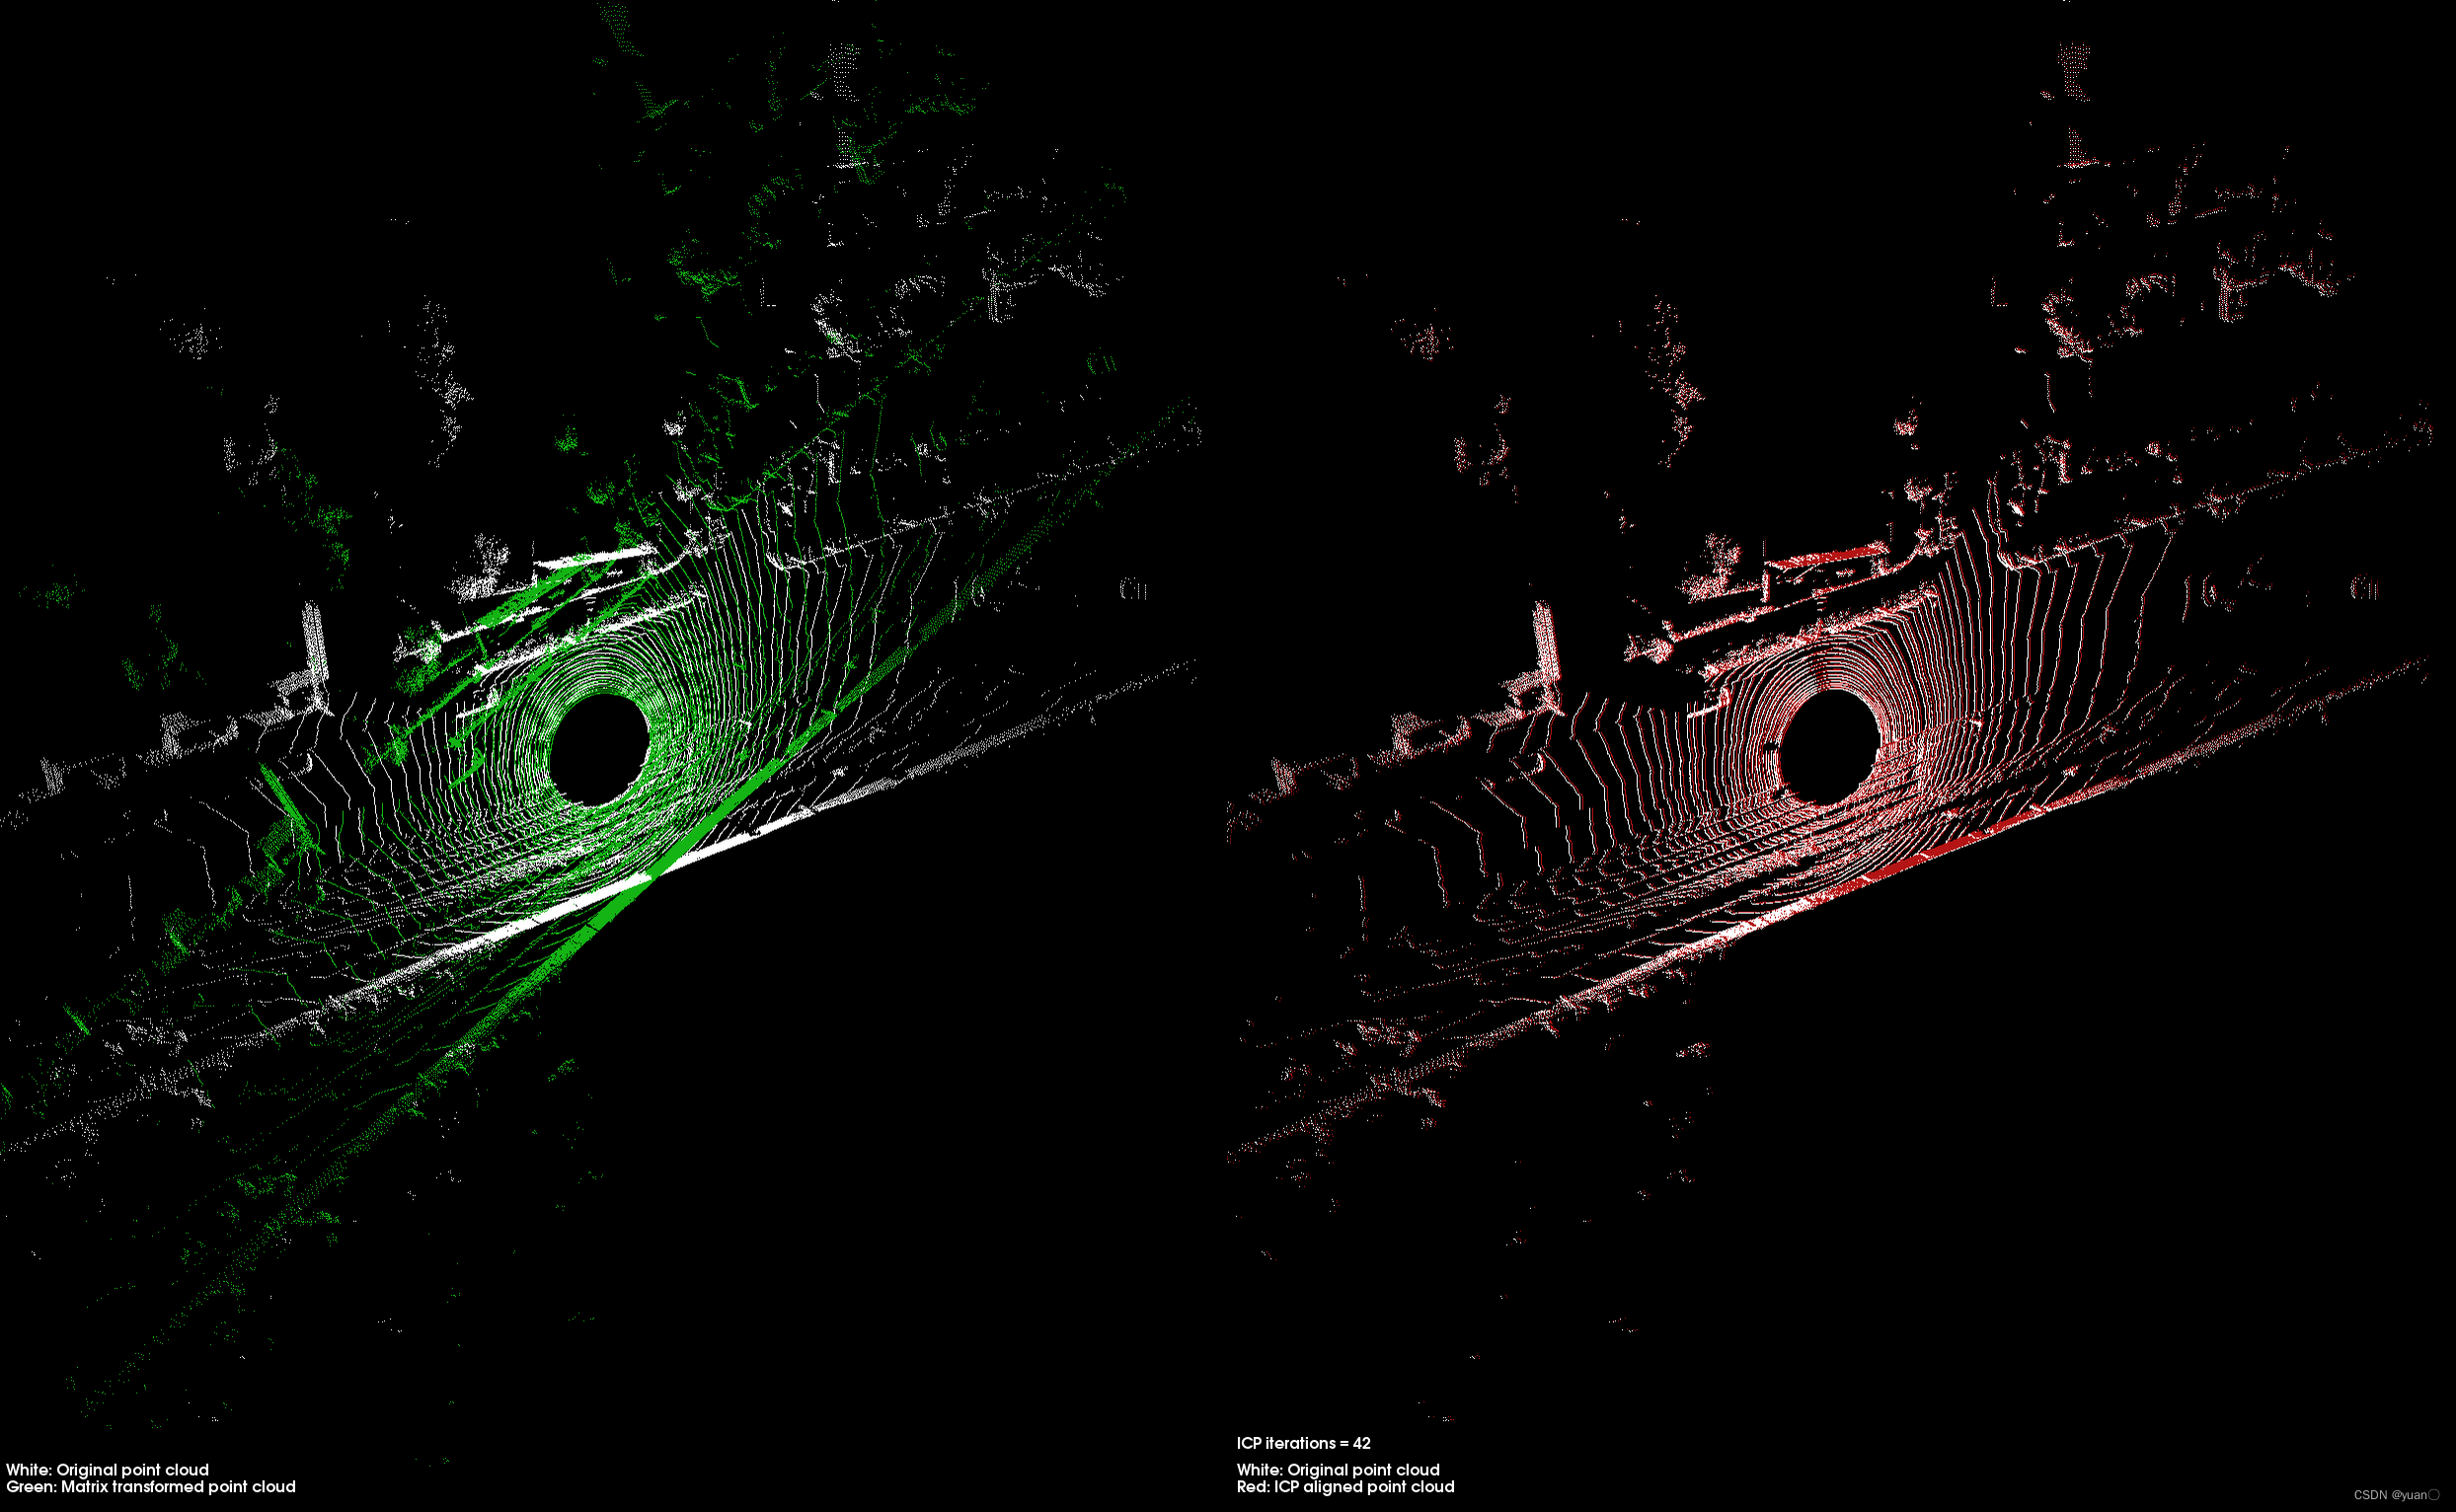
本部分结合了网上的一些资料以及自己的一些理解,可能不一定正确,部分步骤有所省略,具体可参考文末参考文献。定义两个点云集合Pp1p2pnPp1p2...pnQq1q2qnQq1q2...qn,其中PPP为参考点云集合,QQQ为数据点云集合。点云的配准即是需要将QQQ通过一系列的旋转与平移得到目标PPP,实际上两个点云集合不会完全相同,所以往往无法得到准确的RRR和ttt。
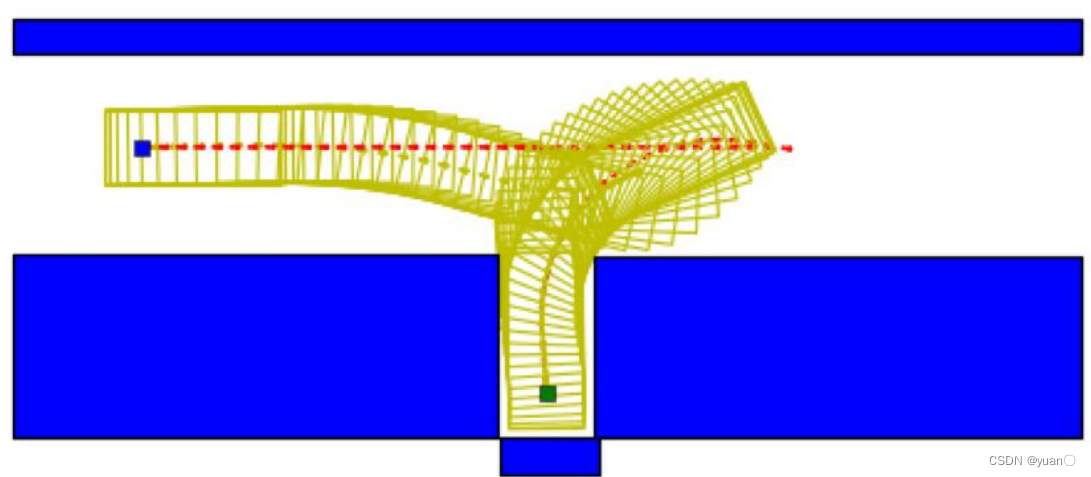
1. 开放空间规划算法总体介绍1.1 Task: OPEN_SPACE_ROI_DECIDER1.2 Task: OPEN_SPACE_TRAJECTORY_PROVIDER1.3 Task: OPEN_SPACE_TRAJECTORY_PARTITION1.4 Task: OPEN_SPACE_FALLBACK_DECIDER2. 基于混合A *的路径规划算法2.1 hybrid A*的简要思想
Claudine Badue[1]等人以圣西班牙联邦大学(UFES)开发的自动驾驶汽车(Intelligent Autonomous Robotics Automobile,IARA)为例,提出了自动驾驶汽车的自动驾驶系统的典型架构。如图所示,自动驾驶系统主要由感知系统(Perception System)和规划决策系统(Decision Making System)组成。感知系统主要由交
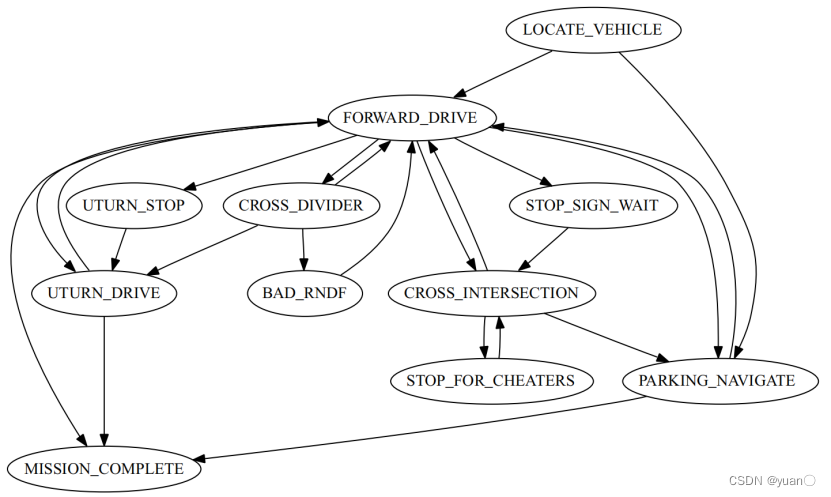
1. 第一章行为决策在自动驾驶系统架构中的位置2. 行为决策算法的种类2.1 基于规则的决策算法2.1.1 决策树2.1.2 有限状态机(FSM)2.1.3 基于本体论(Ontologies-based)2.2 基于统计的决策算法2.2.1 贝叶斯网络(BN)2.2.2 马尔可夫决策过程(MDP)2.2.3 部分可观察马尔可夫决策过程(POMDP)2.3 基于端到端的决策算法参考文献
激光雷达(LiDAR)通过不断向外发射激光束,并接收物体反射回的光脉冲,根据光速计算出信号之间的时间差或相位差来确定车与物体之间的相对距离。激光雷达是主动式的感知。激光雷达的数据结构(X,Y,Z,I)(X,Y,Z,I)(X,Y,Z,I)按扫描方式1.旋转式激光雷达2.固态激光雷达FlsahOPA3.混合式激光雷达转镜振镜MEMES按工作原理三角测量法飞行时间(ToF)调频连续波(FMCW)光源90
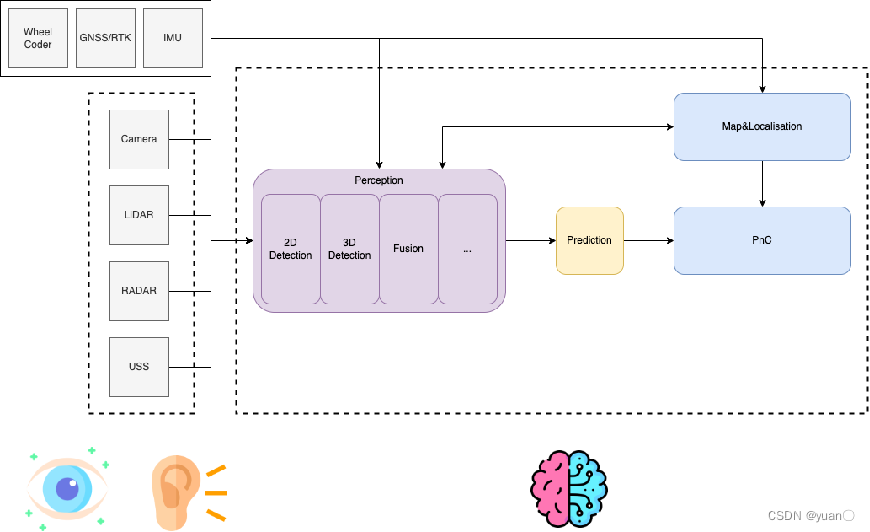
自主避障功能的实现主要依赖于运动规划模块和定位与建图模块。自主避障模块接收由运动规划模块计算出的轨迹、定位模块所提供的车辆位置信息以及建图模块提供的地图信息,对轨迹进行适当的调整,并在必要时改变它(通常是降低速度),最后将该调整结束的轨迹传给控制模块进行车辆控制,以达到避障的功能。

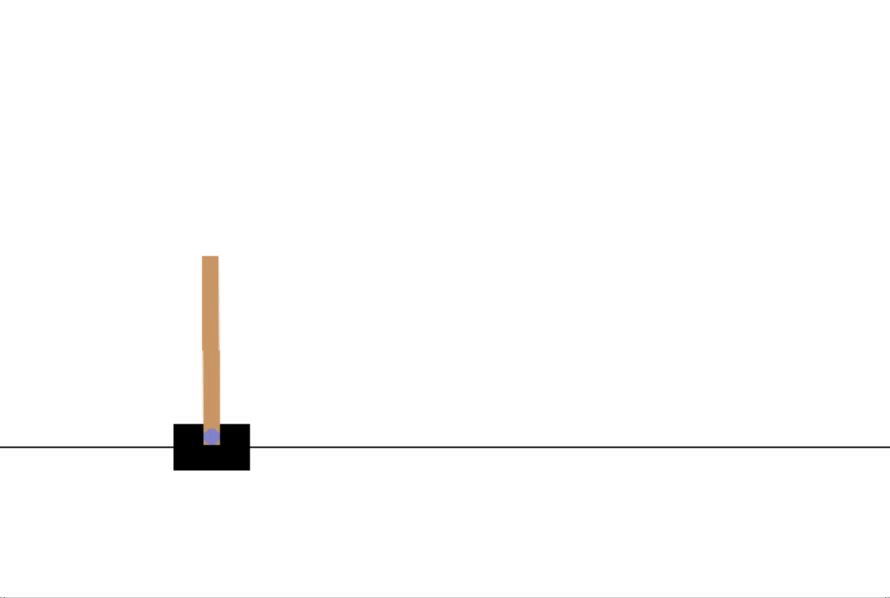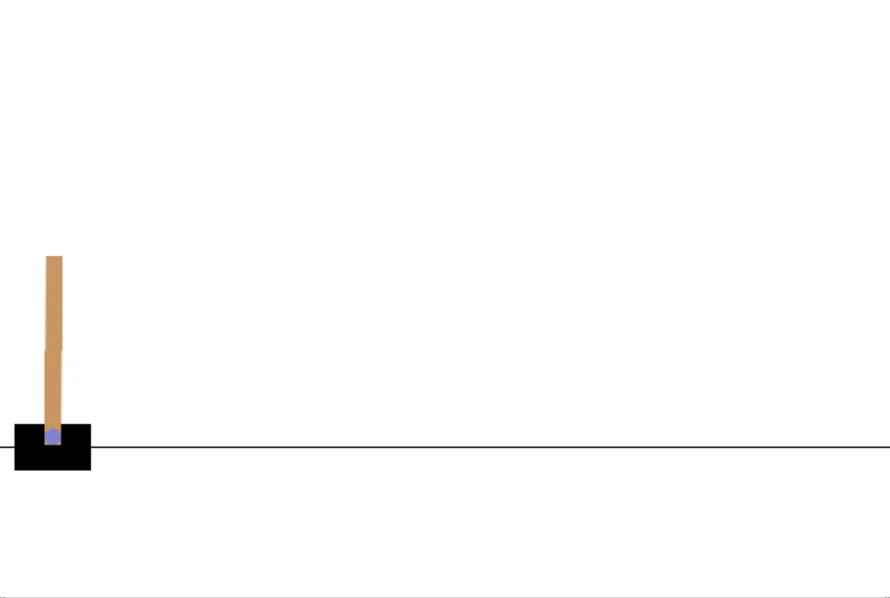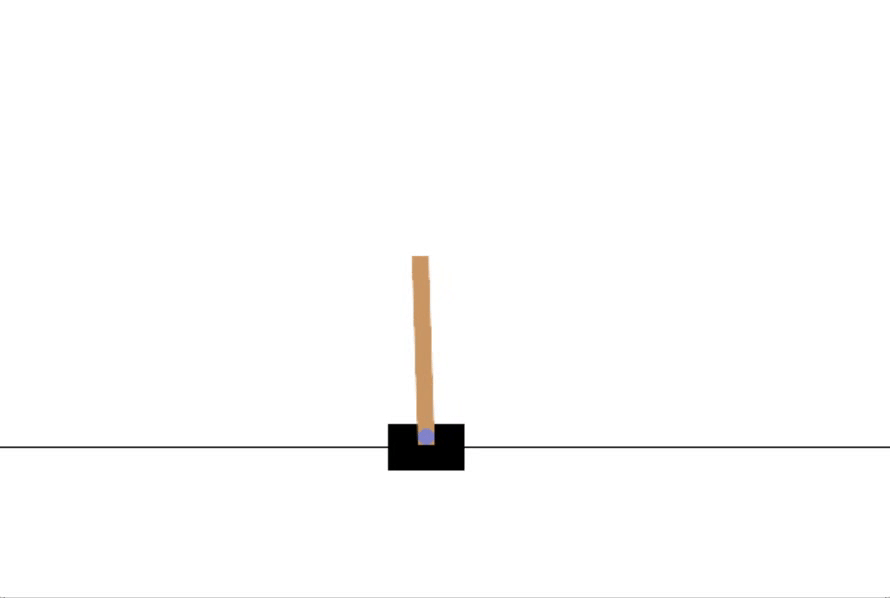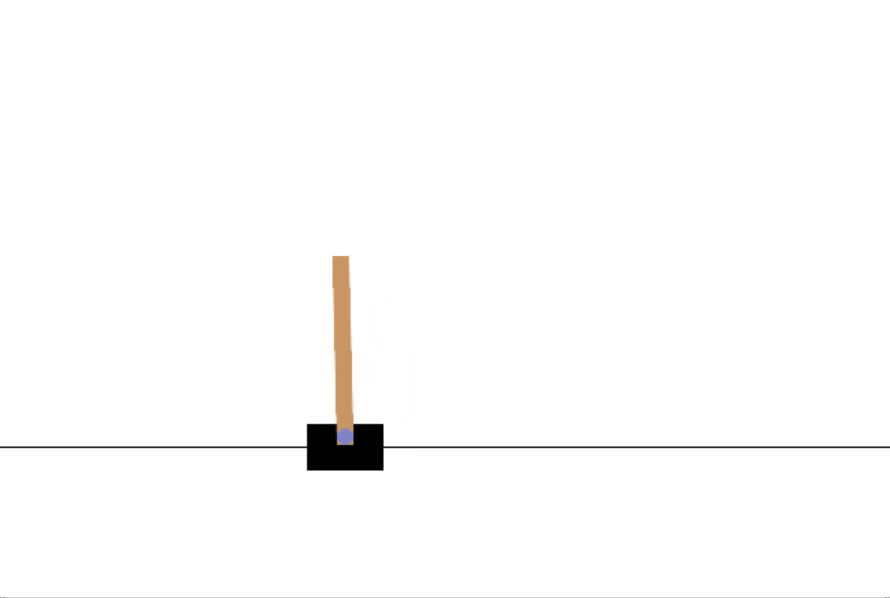
在车杆环境中,有一辆小车,智能体的任务是通过左右移动保持车上的杆竖直,若杆的倾斜度数过大,或者车子离初始位置左右的偏离程度过大,或者坚持时间到达 500 帧,则游戏结束。智能体的状态是一个维数为 4 的向量,每一维都是连续的,其动作是离散的,动作空间大小为 2。的,我们每次训练神经网络的时候从训练数据中随机采样一个或若干个数据来进行梯度下降,随着学习的不断进行,每一个训练数据会被使用多次。如果两套
机器人系统仿真:是通过计算机对实体机器人系统进行模拟的技术,在 ROS 中,仿真实现涉及的内容主要有三:对机器人建模(URDF)、**创建仿真环境(Gazebo)以及感知环境(Rviz)**等系统性实现。URDF是 Unified Robot Description Format 的首字母缩写,直译为统一(标准化)机器人描述格式,可以以一种 XML 的方式描述机器人的部分结构,比如底盘、摄像头、激
Arbotix:Arbotix 是一款控制电机、舵机的控制板,并提供相应的 ros 功能包,这个功能包的功能不仅可以驱动真实的 Arbotix 控制板,它还提供一个差速控制器,通过接受速度控制指令更新机器人的 joint 状态,从而帮助我们实现机器人在 rviz 中的运动。实现流程:1.2 创建新功能包,准备机器人 urdf、xacro 文件参考上一讲.【ROS】—— 机器人系统仿真 —URDF优
Apollo中对路径规划解耦,分为路径规划与速度规划两部分。并将规划分为决策与优化两个部分。•路径规划—— 静态环境(道路,静止/低速障碍物)•速度规划—— 动态环境(中/高速障碍物)路径规划的配置文件在中//路径规划 stage_type : LANE_FOLLOW_DEFAULT_STAGEtask_type : PIECEWISE_JERK_PATH_OPTIMIZER //速度规划 tas
