


- @qq_45762996


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在创建对象时会调用构造函数,而在单例模式下,构造函数通常是私有的,因此不能直接通过来创建对象。

该库提供了几种接口来与 Universal Robots 机器人进行通信,包括基础的主接口、RTDE 接口、仪表盘接口,以及自定义的运动指令流。通过这些接口,用户可以实现对机器人实时数据的读取和运动控制。该库依赖 POSIX 线程和 Linux 套接字,因此需要在 Linux 环境下使用。开发者可以通过生产者-消费者模式来管理通信数据的流动,并根据需要进行实时调度和日志记录配置。
这会打开一个黑色窗口并清理缓存,几秒钟后 Microsoft Store 应会自动启动。
GitHub 会弹出一个提示框,询问你是否要将仓库设置为私有。确认更改后,仓库将变为私有。登录 GitHub 并进入你想要设置为私有的仓库页面。如果你需要更多的协作权限,可能需要升级到付费账户。你可能需要输入密码以确认你的操作。在设置页面中,向下滚动,找到。在危险区域中,你会看到一个。
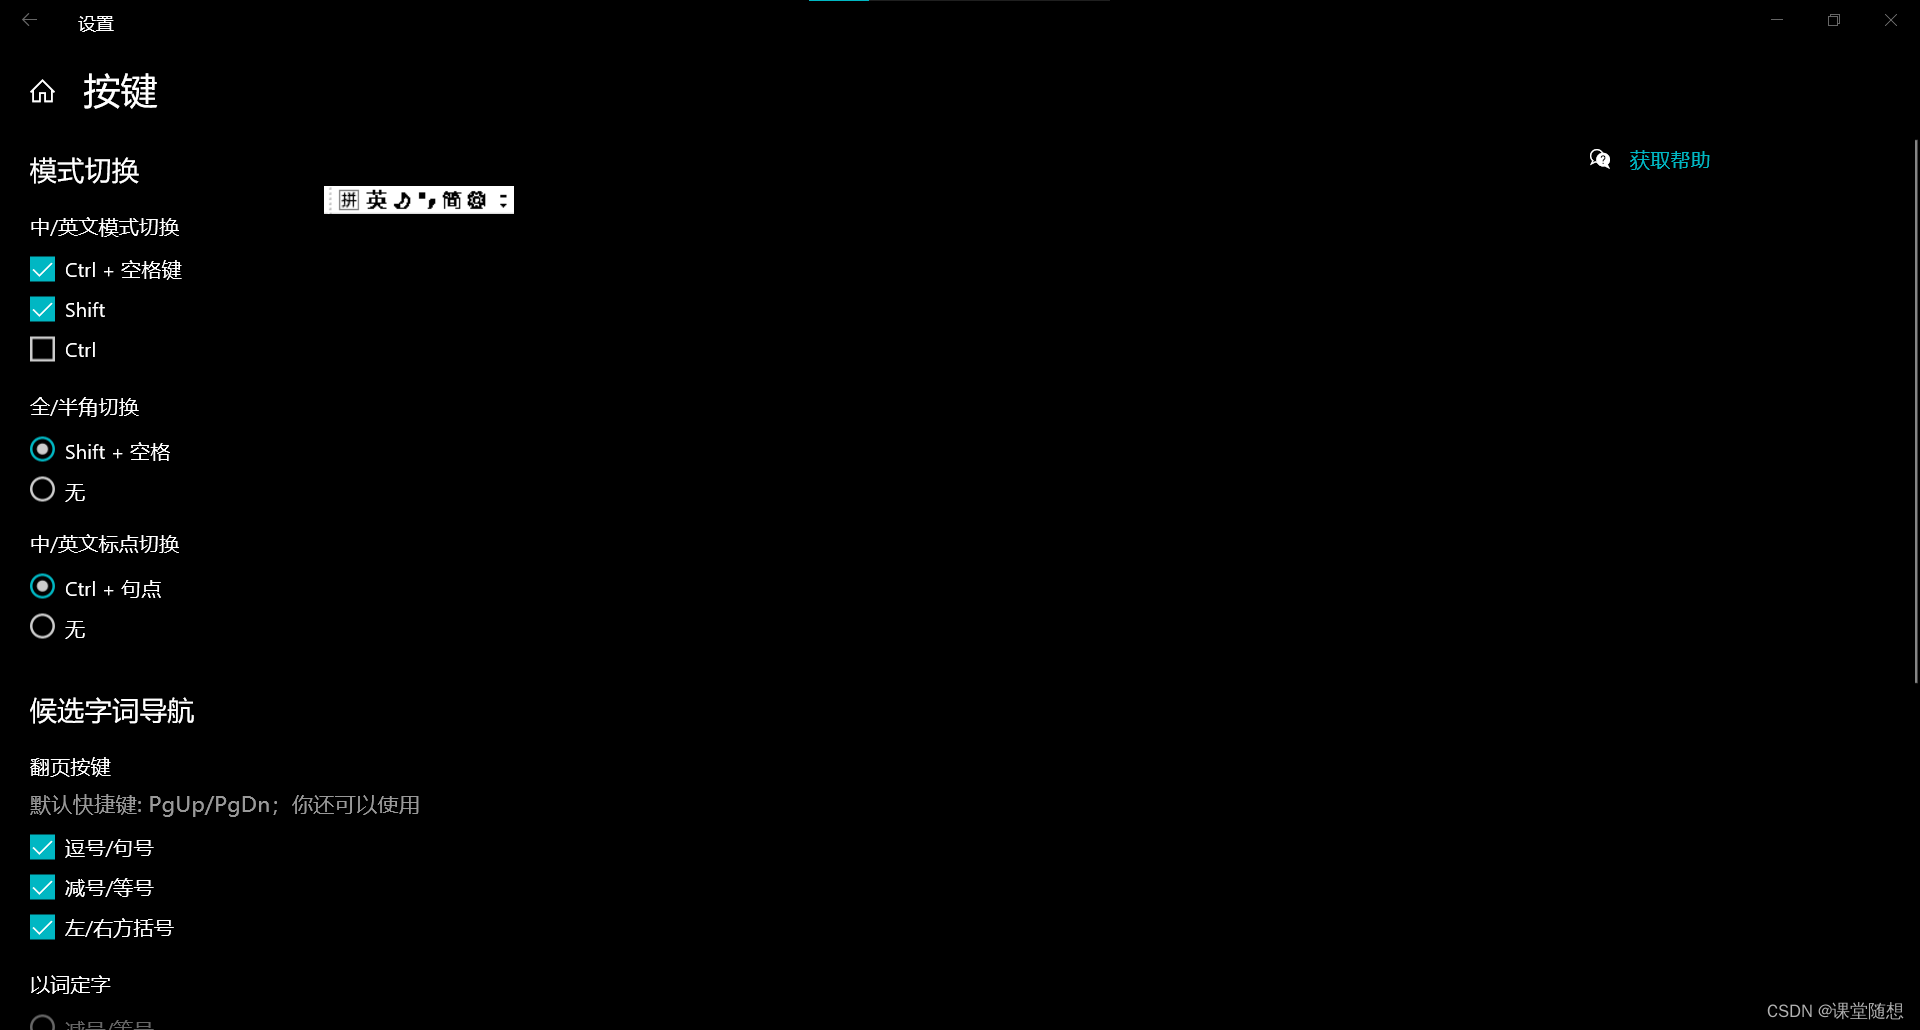
然后再使用【shift】+【~】组合键即可输入。将输入法使用【Shift】+【空格键】调整至。
的核心优势在于简化了开发过程。它允许你在项目目录中随意编辑代码,同时所有改动会自动反映到安装环境中,非常适合开发周期中频繁修改代码的场景。
MATLAB机器人系统工具箱的loadrobot函数可设置三种数据格式Datamat("row""column"和"struct"

当你打开 VS Code 时,它的终端自动激活了 Conda 环境,通常是由或触发的。下面是详细原因与关闭方法👇。
《笨办法学git》的问题记录
W: GPG 错误:http://mirrors.tuna.tsinghua.edu.cn/ros2/ubuntu jammyInRelease: 下列签名无效: EXPKEYSIG F42ED6FBAB17C654 Open RoboticsE: 仓库没有数字签名。N: 无法安全地用该源进行更新,所以默认禁用该源。N: 参见 apt-secure(8)手册以了解仓库创建和用户配置方面的细节。