- @qq_44164791


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
初步对视觉SLAM的认识

注意:这里的路径,要使用自己文件路径)建议:最好是改为绝对路径,会避免很多麻烦。将example删除,改为以下路径。最后,重新编译运行。
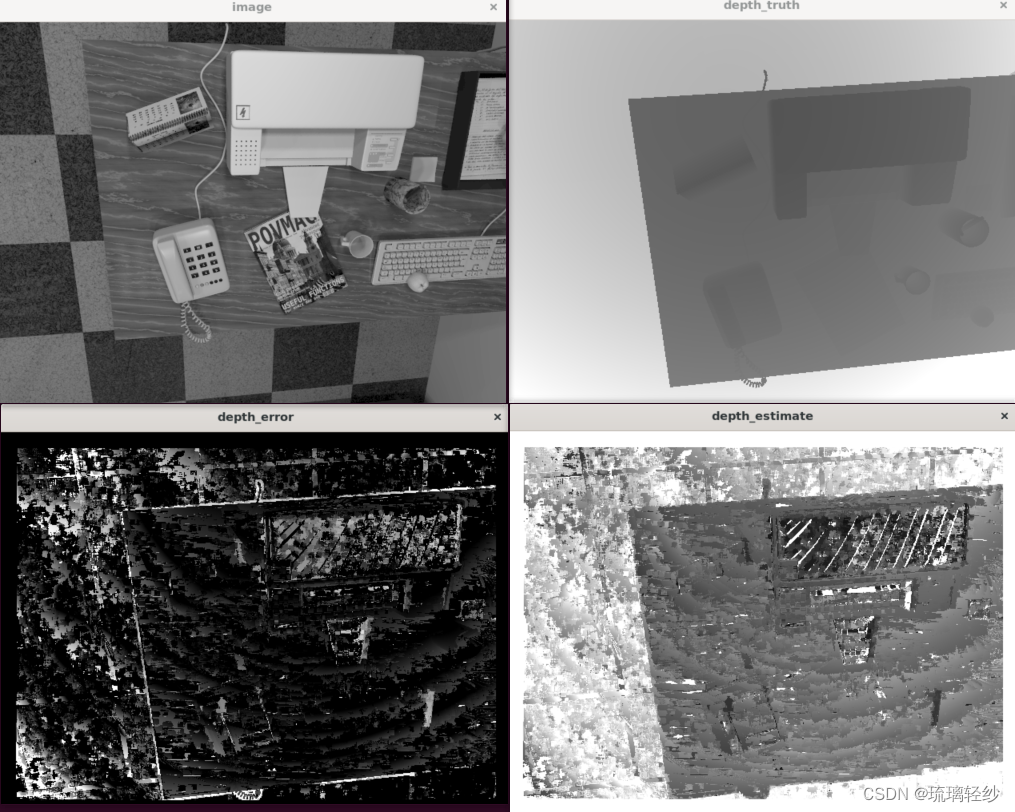
它是一个基于图优化的库(图优化是一种将非线性优化与图论结合起来的理论)。为了使用g2o,首先要将曲线拟合问题抽象成图优化——节点为优化变量、边为误差。但,这个过程中值得注意的是,书中所带的源码并没有可视化的过程,所以如果想出来可视化图像,需要自己进行更改。在Ceres库中,最为用户,一定要按照步骤定义待解的优化问题,然后交给求解器计算。在执行make -j8的时候会抛出一些警告,这些警告不用关心。

在build中进入 stereo,注意更改stereoVision.cpp中图片文件的路径。注意:路径需要改成自己的!(3)SGBM的视差图(因为有一部分左眼看到了但是右眼没看到,所以对应的视察是空的)在build中进入 stereo,注意更改joinMap.cpp中图片文件的路径。OpenCV提供了大量的开源图像算法,是计算机视觉中使用极广的图像处理算法库。首先弹出第一个图片,按任意键弹出第二个
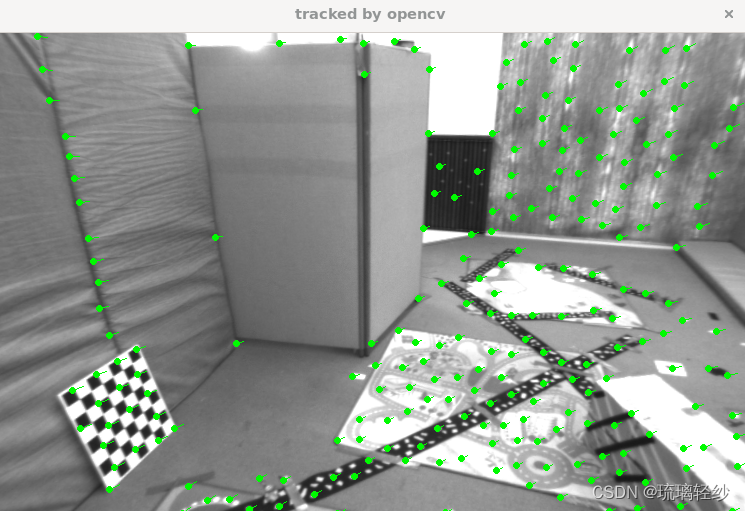
里程计的历史渊源是什么?里程计是一种用来测量车辆或机器人行驶距离的装置,它通常通过检测车辆轮子或机器人轮子的旋转来进行测量。里程计的历史可以追溯到17世纪早期,当时人们开始使用机械装置来测量车辆行驶的距离。这些装置通常使用一个机械计数器,它们可以在车轮旋转的过程中记录里程数。18世纪末期,发明家托马斯·戈德史密斯发明了一种称为“奥多米特”的装置,它使用一个机械计数器来记录马车或自行车行驶的里程。这
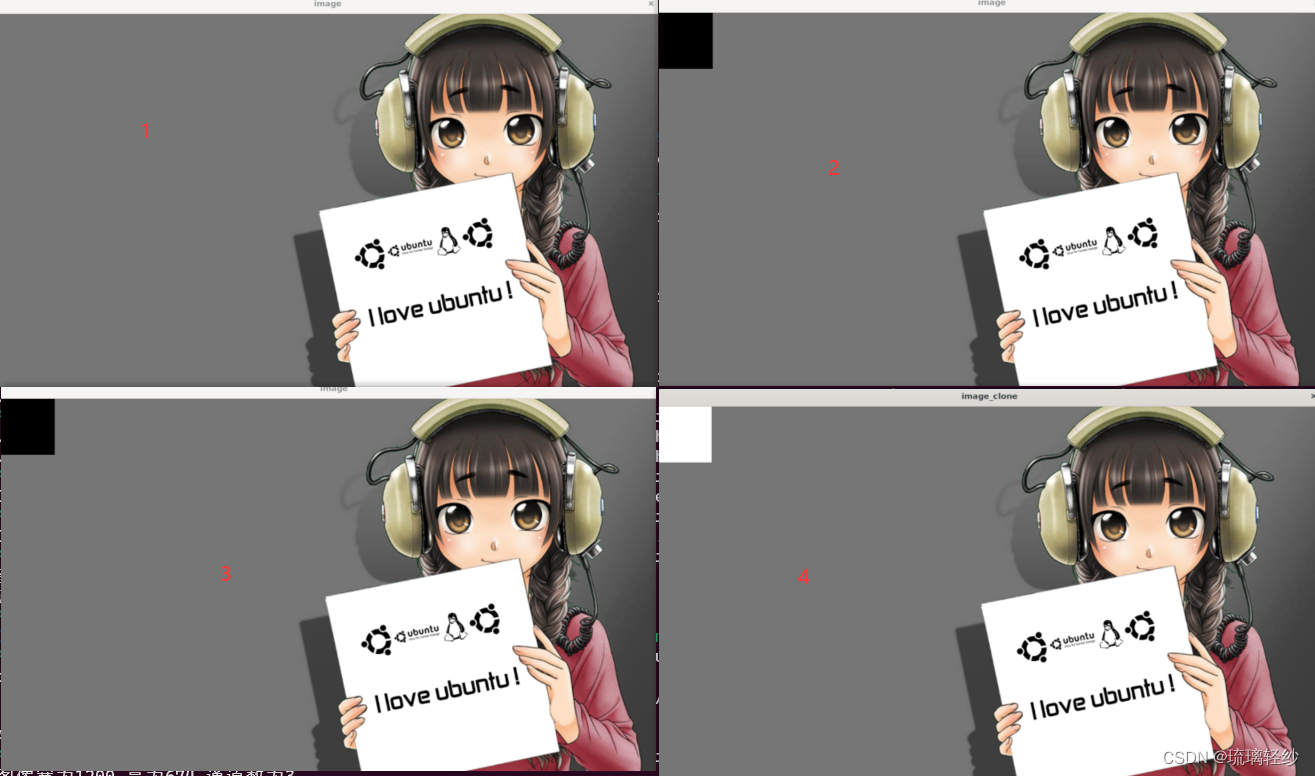
视觉SLAM的ch3实践

视觉SLAM十四讲——ch7
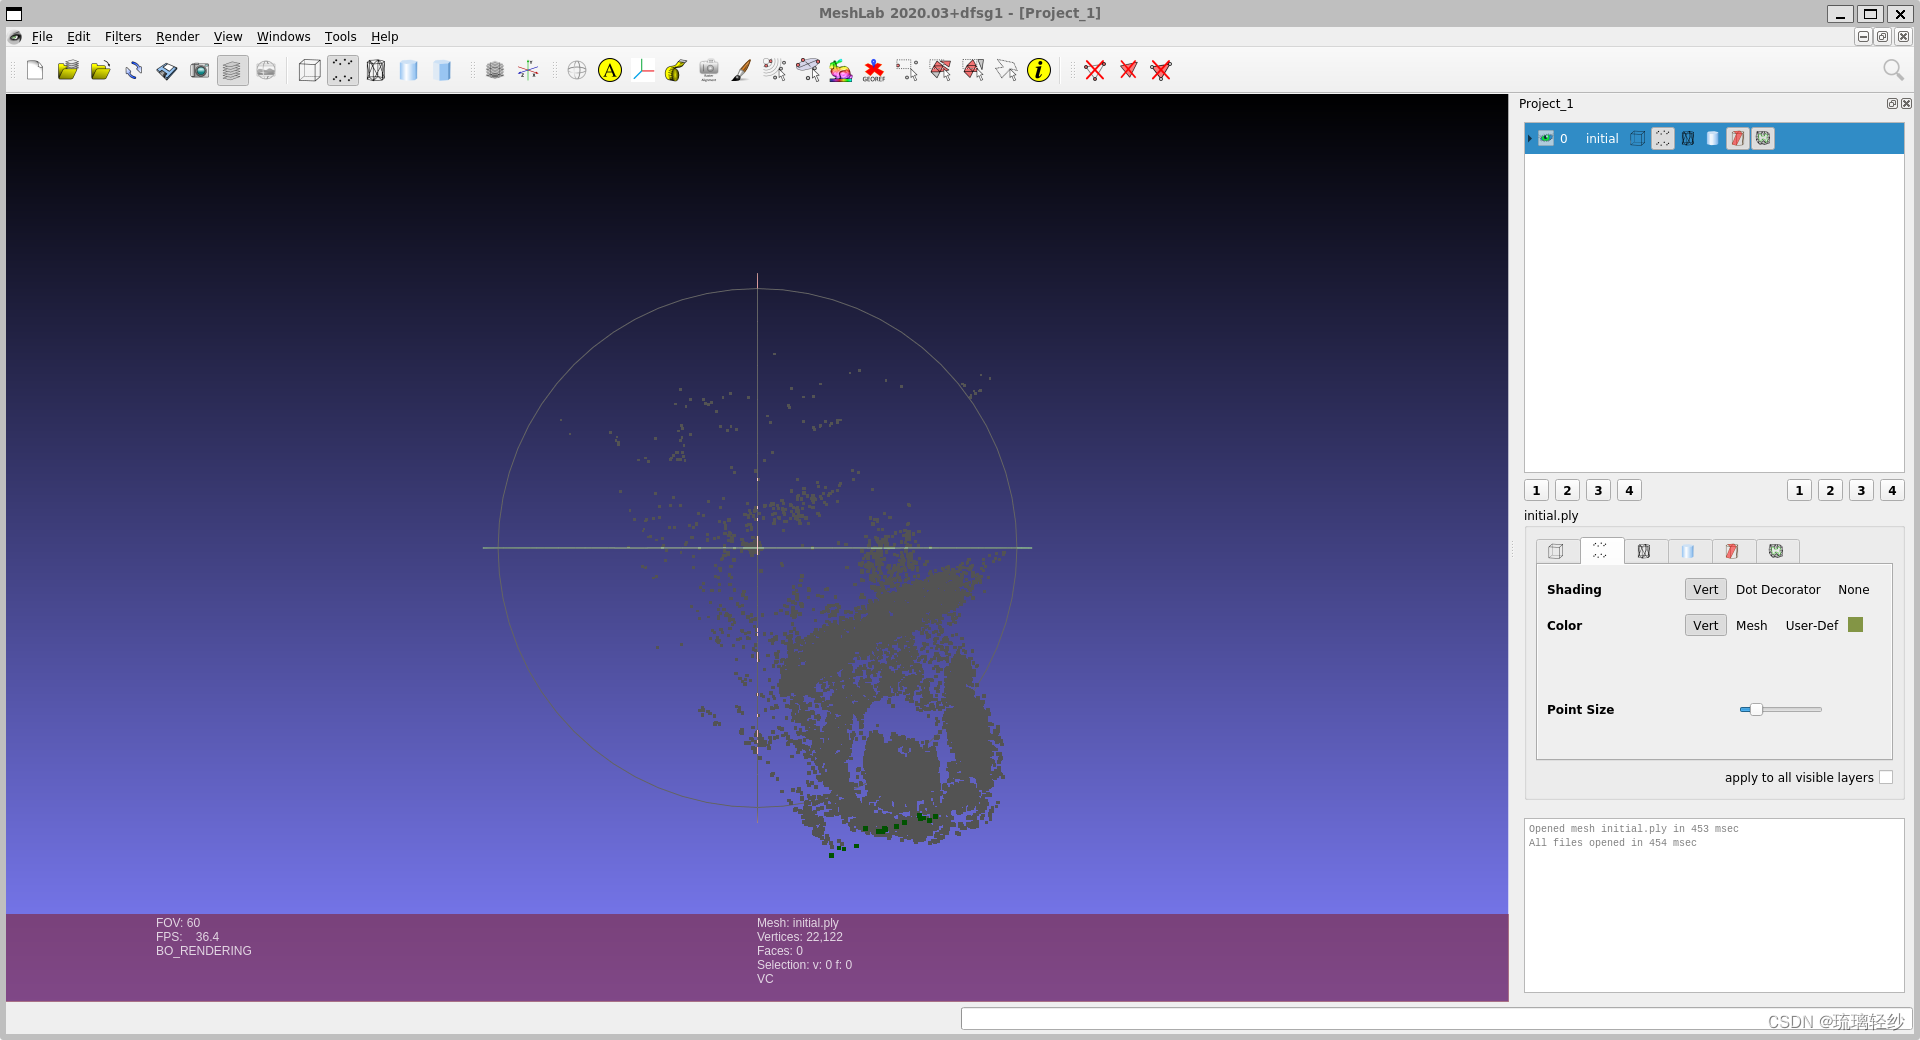
Ceres BA使用的是BAL数据集。在本例中,使用problem-16-22106-pre.txt文件。BAL的数据集自身存在的特殊BAL的相机内参模型由焦距f和畸变参数k1,k2给出。因为BAL数据在投影时假设投影平面在相机光心之后,所以按照我们之前用的模型计算,需要在投影之后乘以系数-1。
Sophus库支持SO(3)、SE(3)、SO(2)、SE(2)及变换Sim(3);时在Eigen基础上开发的,不需要安装额外的依赖库。原因:主要是因为找不到文件导致,这里为了避免更多的问题和麻烦出现,建议直接改为绝对路径。记得改完之后需要重新在build中执行make进行编译。同时终端会输出:RMSE = 2.20728。

make -j” 是一个 Linux 命令,它使用所有可用的 CPU 核心来并行编译程序。通常在不指定进程数量时,使用这个命令可以最大化地利用 CPU 资源以加快编译速度。这个命令会启动尽可能多的进程来同时编译程序,以便快速生成可执行文件。此命令将自动检测计算机上可用的 CPU 核心数量,并在所有可用的核心上启动相应数目的编译任务。需要注意的是,由于多个进程同时在运行,因此使用 “make -j”