


- @qq_39537898


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
系统信息:Ubuntu 20.04, yaml-cpp 0.7.0, gcc version 9.4.0, CMake 编译问题示意:要么编译过,运行 segmentation fault简要版解决方案, 参考或者 Open3D原因,重新编译一下 详情见第二部分。
主要有目录所示的几点,使用树莓派也是因为需要在ROS平台上搭建一个实际的ROS研究型小车,主要是摄像头、超声波、2维激光雷达的传感器融合建图所以本文主要会有下载树莓派Pi OS系统,远程操作,下载ROS等几步
话不多说,直接复制我遇到的问题及我找到的解决方法(或是自己摸索的… 我也不知道为啥就解决了)所有问题描述:1. sudo apt-get install ros-hydro-xsens-driversudo apt-get install ros-hydro-xsens-driver显示 无法定位到 ros-hydro-xsens-driver 包Solution:对于这句话定位不到...
5 Robotics: Estimation and Learning GMM预测+卡尔曼滤波WEEK 1Programming Assignment: Color Learning and Target Detection首先这个系列的第一个单元是空中机器人,第二单元运动规划,第三单元感知(相机方面)以下博客如下:1 Robotics: Aerial Robotics 第1+2周 课程学习...
参考与前言apollo 代码:https://github.com/ApolloAuto/apollo/tree/master/modules/planning/math/smoothing_splineapollo readme:https://github.com/ApolloAuto/apollo/blob/master/docs/specs/qp_spline_path_optimizer
前情提要:https://gitee.com/kin_zhang/drl-hwprogramm/tree/kin/hw1/hw1请先看原文件里的readme.md和installation.md等,安装Mujoco Window介绍Mujoco: Mujoco is owned by Roboti LLC, initially used by Movement and Control Labora
Modern Robotics, Course 1: Foundations of Robot MotionWEEK 1Lecture Comprehension, Degrees of Freedom of a Rigid Body (Chapter 2 through 2.1)Lecture Comprehension, Degrees of Freedom of a Robot (Chapt
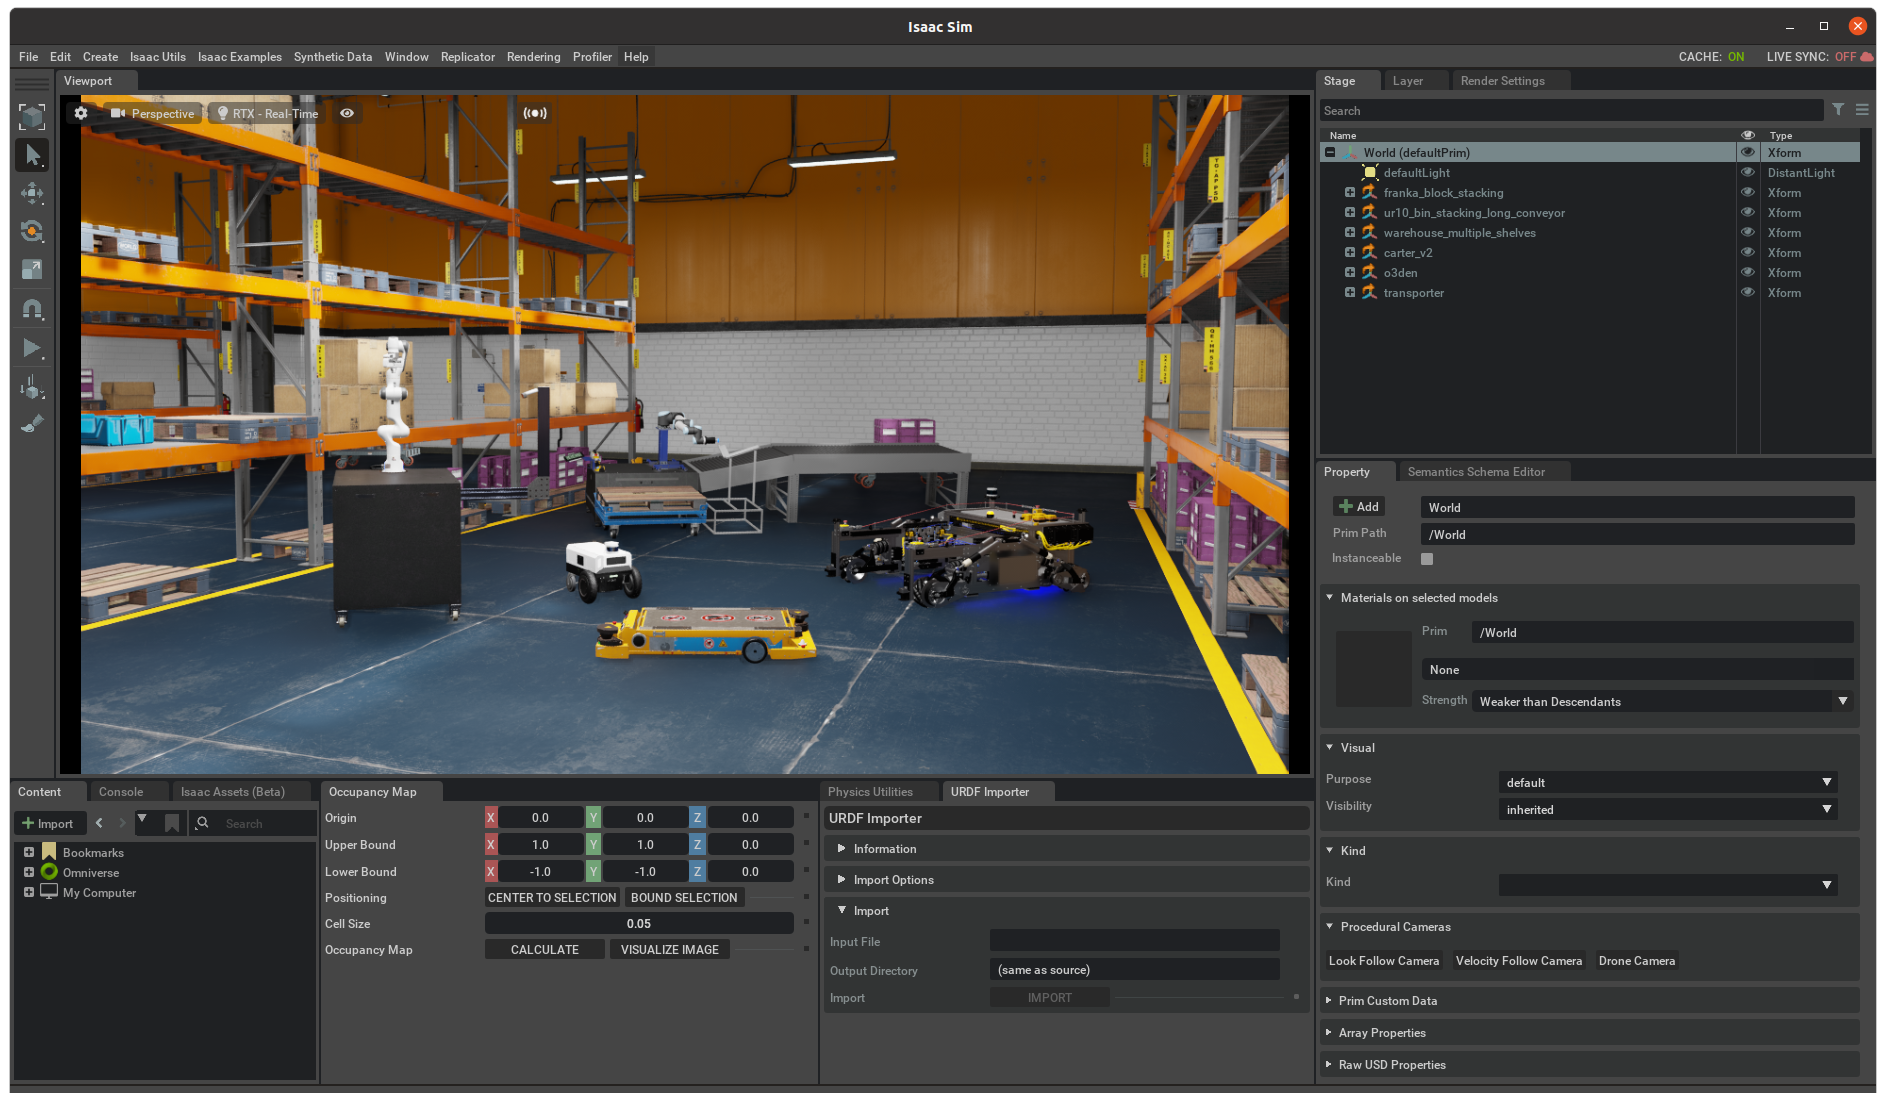
Isaac Sim是什么勒?是一个针对于机器人的仿真器;之前我有写过一系列的CARLA仿真器教程,而这里为什么要新开仿真器呢?主要就是CARLA的定位是针对于室外无人驾驶的,而Isaac Sim更多针对于室内的机器人系列,包括AGV, 车上带个机械臂,其实更靠近 CoppeliaSim VREP 的使用方向。官方截图既然介绍到了仿真器,那一口气都说一下好了 【我和小伙伴已知的】:CARLAfocu
前言相关解析及参考:超详细解读ORB-SLAM3单目初始化(下篇)ORB_SLAM3和之前版本有什么不同?_小白学视觉的技术博客_51CTO博客orbslam3 官方源码地址:https://github.com/UZ-SLAMLab/ORB_SLAM3‼️ 注意如果是ROS编译请见issue:https://github.com/UZ-SLAMLab/ORB_SLAM3/issues/442 或
完整:第一部分使用Q-Learning + 卷积网络去实现和评估 训练出的Atari agent;第二部分是修改上次作业内的policy gradient使用actor-critic的形式去表示,虽然这一部分可能少于20行的代码修改,但是运行和对比结果需要很多时间 因为我们需要训练较多数据为value function